Denizcilik Bilim Hayata Dair

Colav Lab

Yerel Çevrimdışı Çarpışmadan Kaçınma Araştırma Platformu

0:00 / 0:00
01

Açılış görünümü

Colav Lab

Gemilerin birbirine yaklaşmasını izleyin.

Colav Lab: değişen bir karşılaşmanın karar izini okumak

Çok gemili bir karşılaşmada gözlem, hareket varsayımı, manevra isteği ve geminin verdiği tepki birbirini nasıl etkiler? Colav Lab’in beş gemili açık deniz anlatımı, bu soruyu aynı geometri ve ortak zaman içinde izlemeyi sağlar.

Karşılaşmanın bütünü hangi soruyu değiştirir?

Bir geminin önündeki boşluk, tek başına bir manevrayı açıklamaya yetmez. Arkadan yaklaşan trafik, rotayı kesen bir hedef, ileride yavaşlayan bir gemi ve değişen çevre etkileri aynı kararın parçalarıdır. Colav Lab, yerel ve çevrimdışı bir araştırma platformu olarak bu ilişkileri incelemeye odaklanır. Gemi hareketini, seçenekleri ve seçimin gerekçesini ortak bir çerçevede ele alır; böylece bir kararın hangi gözleme dayandığı ve hangi koşul değiştiğinde yeniden değerlendirilmesi gerektiği tartışılabilir.

Yukarıdaki animasyon bu düşünceyi tek karşılaşma üzerinden anlatır. Başlangıç gemileri, referans rota ve çevre değerleri sentetik girdilere dayanır. Sonraki hareketler, seçenek dalları ve sonuç ise açıklama amacıyla yazılmıştır. Bu ayrım, görüntüden çıkarılabilecek sonucun sınırını belirler: burada bir karar sürecinin nasıl okunacağı incelenir.

Beş gemi, sabit kimlikler ve ortak geometri

Kendi gemimiz OWN olarak adlandırılır; yaklaşık 200 metre boyunda, 32,26 metre genişliğinde bir yük gemisiyle temsil edilir. Diğer dört geminin kimliği karşılaşma boyunca korunur. T01 arkadan yaklaşan hızlı gemidir. T02 kuzeye doğru geçiş yapar. T03 ilerideki trafiği oluşturur ve anlatım içinde yavaşlar. T04 ise başlangıçta doğuya yönelmiş çalışma gemisidir; daha sonraki dönüşü ikinci değerlendirmeyi başlatır. Her görünümde aynı aktörler izlenir.

Konumlar metre cinsinden yerel doğu–kuzey düzlemine yerleştirilir. Referans rota başlangıçtan doğuya uzanır, ardından kuzeydoğuya döner ve kaçınma boyunca yerinde kalır. Yakın görünüm belirli bir geçişi büyütürken genel görünüm bütün karşılaşmayı korur. Gövde ölçüleri de bu okumanın parçasıdır: iki merkez noktasının ayrılığı ile iki gemi gövdesinin kapladığı alan farklı sorulardır. Çizim düzlemi bir seyir haritası olarak kullanılmaz.

Gözlem, varsayım ve zaman birbirinden ayrılır

Karşılaştırma başlamadan önce bütün gemiler aynı senaryo saatinde ilerler. T01’in gerideki hareketi, T03’ün yavaşlaması ve T02’nin kuzeye geçişi bu ortak zaman içinde izlenir. Geminin gerisindeki dolu çizgi, örnekte o ana kadar gözlenen hareketi gösterir. İlerideki kesikli çizgi ise belirli bir hareket varsayımını taşır. Bu iki çizginin birbirine bağlanması, gelecekte aynı hareketin gerçekleşeceği anlamına gelmez.

İlk seçenekler 240. saniyedeki ortak durumdan başlatılır. Bir dalı daha erken, diğerini daha geç bir gelecek anında göstermek yerine karşılaştırma anı da ortak tutulur. Animasyondaki ilk karşılaştırma, gözlemden 252 saniye sonrasını öne çıkarır. Değişen geçiş sırası, seçilen baş ve hız isteğiyle ilişkilendirilebilir. Gösterimin oynatma süresi ile denizde temsil edilen senaryo süresi ayrıdır; duraklatma veya yakınlaşma yeni bir fiziksel olay yaratmaz.

Baş yönü, suya göre hız ve yer izi

Bir geminin başının baktığı yön ile harita düzleminde bıraktığı iz ayrı ayrı gösterilir. Örnekte rüzgâr kuzeydoğuya, akıntı kuzeybatıya yönelir. Akıntının bileşenleri doğuda −0,65 m/s ve kuzeyde 0,75 m/s olarak tanımlanmıştır. Dalga girdileri de vardır: belirgin dalga yüksekliği 3,2 metre, dalga periyodu 8,5 saniyedir. Bunlar karşılaşmanın çevre bağlamını açıklar; tek başlarına belirli bir gemi tepkisinin doğrulandığını göstermez.

T04 bu ayrımın görünür örneğidir. İlk varsayımda başı doğuya bakar ve suya göre hızı sabit tutulur; sürüklenme nedeniyle yer izi kuzeydoğuya uzanır. Daha sonra görülen kuzeye dönüş, bu ilk sürüklenme etkisinden ayrıca okunmalıdır. Animasyondaki basitleştirilmiş tepki ve sürüklenme yaklaşımı hareket sürekliliğini anlatır. Yer izinin yönü, baş yönünün yerine geçirilirse hem ilk varsayım hem de sonradan ortaya çıkan değişiklik yanlış yorumlanabilir.
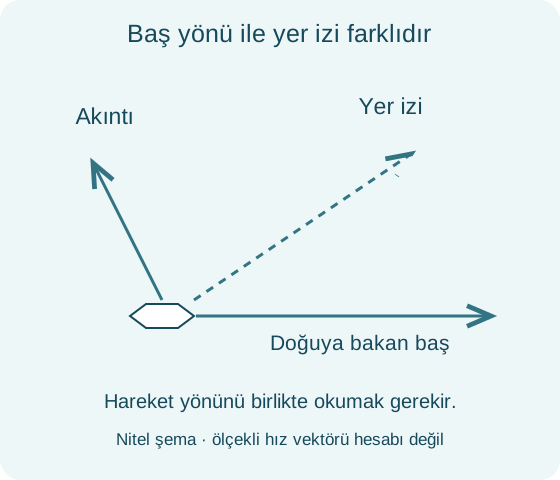
Şekil 1. Doğuya bakan baş, akıntı altında kuzeydoğuya ilerleyen yer iziyle aynı yönü göstermeyebilir. Nitel şema, ölçekli hız vektörü hesabı değildir.Figure 1. An east-facing bow can accompany a northeast ground track under current. This qualitative schematic is not a scaled velocity-vector calculation.
Şekil 1. Doğuya bakan baş, akıntı altında kuzeydoğuya ilerleyen yer iziyle aynı yönü göstermeyebilir. Nitel şema, ölçekli hız vektörü hesabı değildir.

Sınırları belirli seçenekleri karşılaştırmak

İlk değerlendirmede üç aday vardır. A, 0° baş ve 6,3 m/s hız isteğiyle sürdürmeyi temsil eder. B, +35° ve 5,4 m/s ile iskeleye dönüşü; C ise −20° ve 4,2 m/s ile sancağa dönüş ve yavaşlamayı gösterir. Açılar bu çizimin doğu yönünü 0° kabul eden yerel düzenindedir. Adayların sayısı, istekleri ve karşılaştırma zamanı bellidir; anlatım bütün olası manevraların tarandığını öne sürmez.

A dalında OWN ve T02’nin gövde çizimleri koşullu gelecek görünümünde çakışır. B dalı, T01’in kullandığı kuzey bölgesine ve referans rotadan daha uzağa yönelir. C dalındaki düşük hız, T02’ye önce geçmesi için zaman bırakır. Anlatım C’yi seçerken diğer üç hedefi ve rotadan ayrılmayı da aynı gelecek anında gösterir. Böylece seçim, yalnızca tek hedefle aradaki açıklığa indirgenmeden, karşılaşmanın bütünü içinde gerekçelendirilir.

Kumanda hemen gerçekleşmez; yeni gözlem kararı yeniler

İstek ile ulaşılan durum ayrı değerlerdir. −20° ve 4,2 m/s isteği verildiğinde OWN’un başı ve hızı bir anda bu değerlere sıçramaz. Dönüş ve yavaşlama kademeli ilerlerken diğer dört gemi hareket etmeye devam eder. İlk seçimin ardından hem kendi gemimizin tepkisi hem de çevredeki trafik hakkında yeni bilgi oluşur.

T04 kuzeye dönmeye başladığında gözlenen iz, önceki doğuya devam varsayımından ayrılır. 390. saniyede yeni bir ortak gözlem alınır. Önceki isteği koruma ile 0° ve 1,4 m/s isteğiyle yeniden yavaşlama, bu kez 179 saniye sonrası için karşılaştırılır. T04’ün dönüşünün sürdüğü varsayım altında eski isteğin dalında gövde çizimleri çakışır; düşük hız dalı T04’e önden geçiş zamanı bırakır. İkinci seçim, ilk kararın gerekçesini silmeden, değişen bilgiye verilen yanıtı görünür kılar.

Sonuç, seferin tamamı yerine incelenen bölüme aittir

Seçilen izde ilk yavaşlama T02’ye, yenilenen istek T04’e geçiş zamanı bırakır. Geçişler açıldıktan sonra OWN hızını artırır ve aynı referans rotaya doğru ilerler. 1300. saniyede gösterilen durum bu bölümün sonucudur. Rota ileride devam eder; anlatım varışa ulaşıldığını veya bütün seferin değerlendirildiğini söylemez.

İnceleme daha sonra ilk karar anına geri döner. Önceki koşullu öngörü ile sonradan izlenen hareket yan yana okunur; 240 ve 390. saniyelerdeki gözlemler kendi zamanlarıyla korunur. Taktik, radar tarzı veya eğik görünüm aynı anı farklı biçimde gösterir. Görünüm değişmesi yeni bir gözlem kaynağı oluşturmaz. Girdi, iki karar ve bölüm sonucu arasındaki bağ, sonucun hangi sırayla oluştuğunu incelemeyi kolaylaştırır.
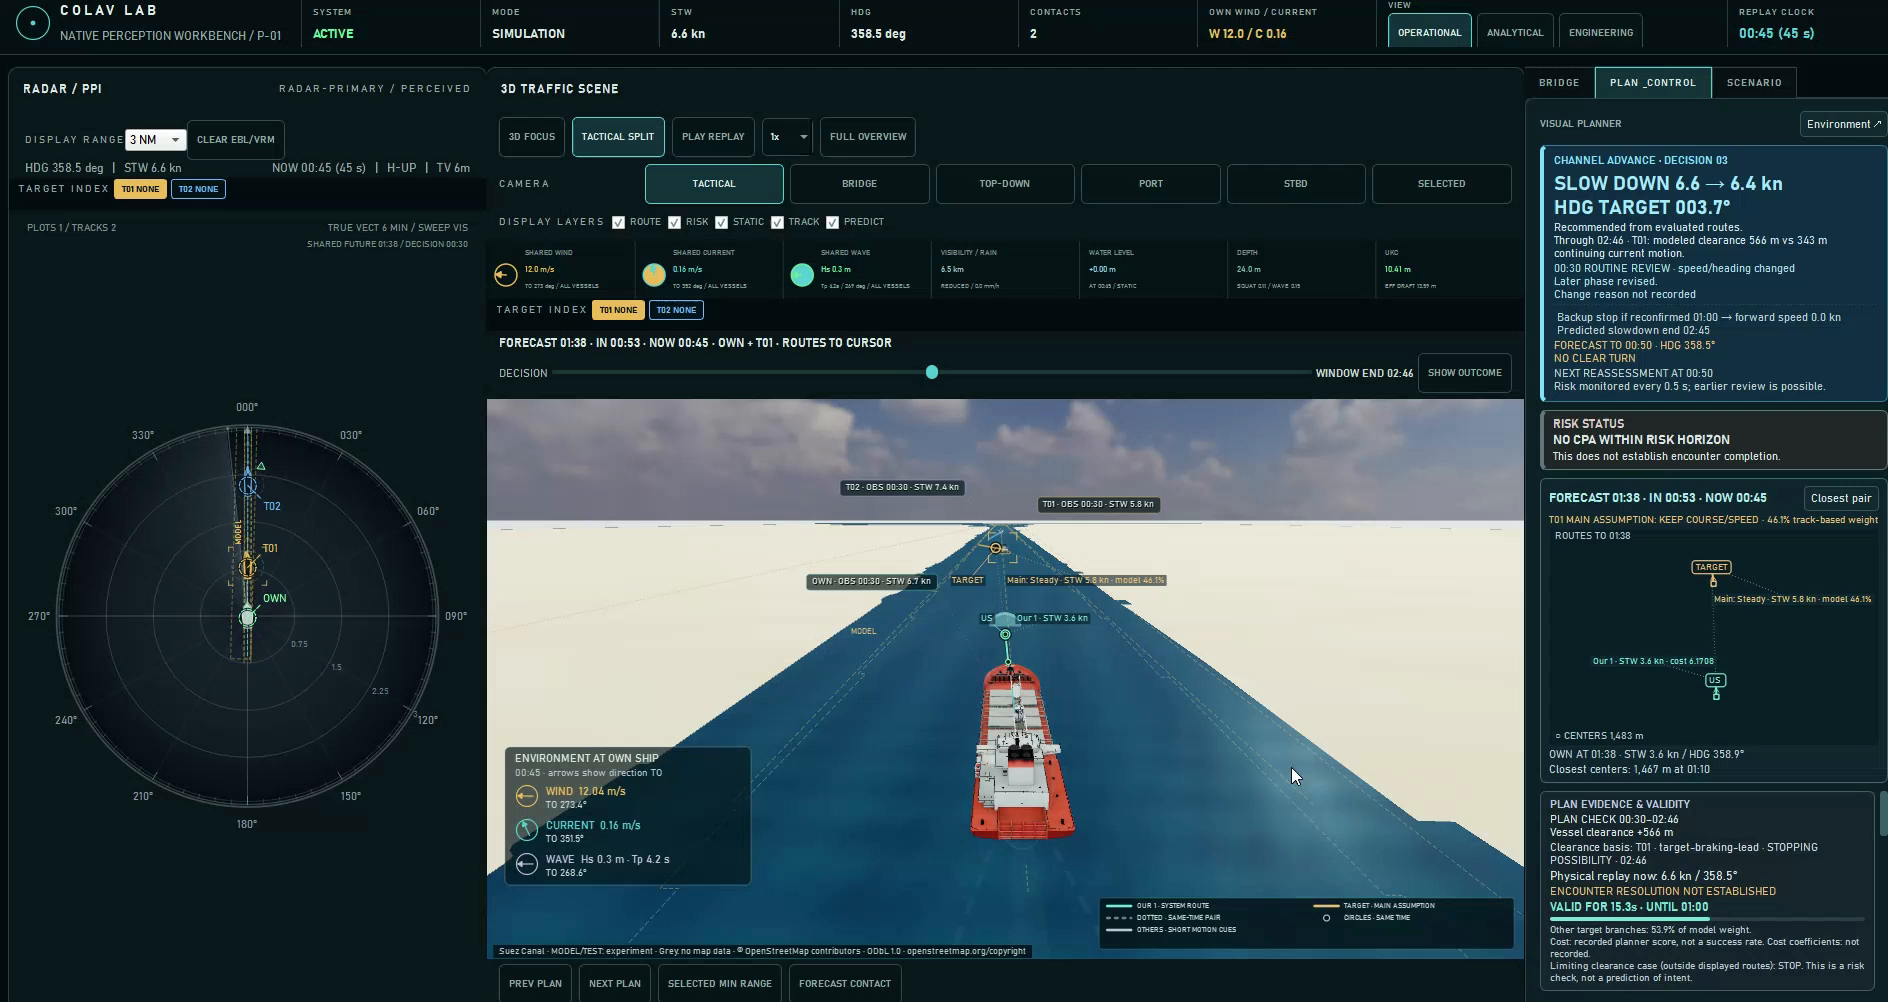
Colav Lab arayüzünde radar/PPI, üç boyutlu kanal trafiği, iki hedef ve plan inceleme panelleri.Colav Lab interface showing radar/PPI, 3D canal traffic, two targets and plan-review panels.
Senaryo saati 00:45’i gösteren özgün Colav Lab arayüzü: radar/PPI, üç boyutlu trafik ve plan inceleme panelleri aynı ekranda. İngilizce arayüzlü bu Süveyş Kanalı model/test görünümü, yukarıdaki beş gemili açık deniz anlatımından farklı bir örnektir; değerleri iki örnek arasında taşımayın.

Görseli tam boyutta açmak için seçin.

Reddedilen dalda temas ve sonuç soruları

Ayrı bir inceleme, ilk değerlendirmede reddedilen Sürdür dalını yeniden açar. Burada gösterilen olası temas, seçilen yolda gerçekleşmiş bir olay değildir. Amaç, aynı başlangıç gözleminden farklı bir istek izlenseydi hangi soruların gündeme geleceğini göstermektir. Temasın gövdenin hangi bölgesinde olduğu ve yaklaşmanın hangi yönden gerçekleştiği bu sorular arasındadır.

Yüzeye doğru yaklaşma ile yüzey boyunca kayma ayrı ele alınır. Hasar ve su alma araştırması ise bunlara ek olarak doğrulanmış yapı ve bölme girdileri gerektirir. Bu örnekte bu sonuçlar hesaplanmış değildir; eksik bilgi sıfır hasar gibi yorumlanamaz. Aynı nedenle, gösterilen adaylardan birinin en az zarara yol açtığı sonucuna varılmaz. Koşullu dal kapatıldığında seçilen izin 1300. saniyedeki durumu değişmeden kalır.
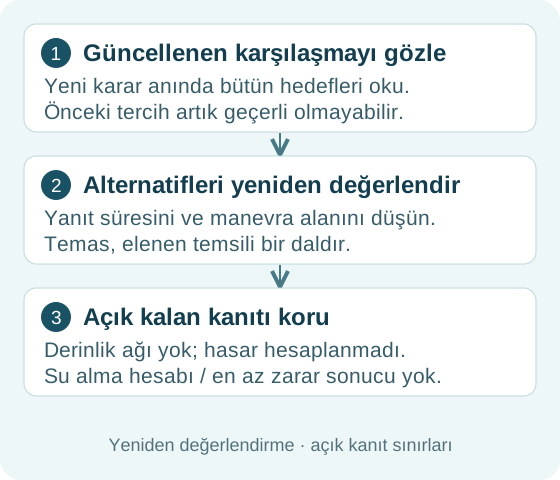
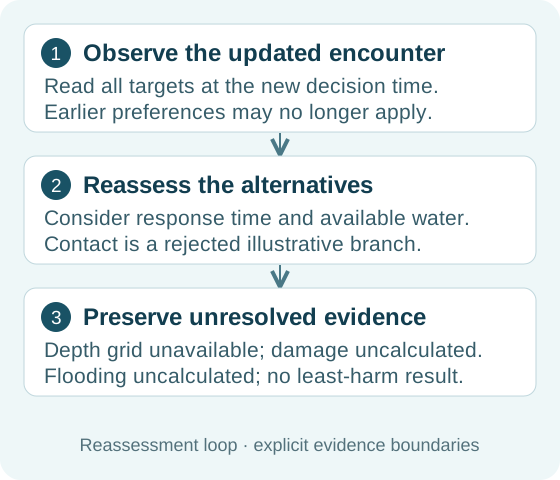
Şekil 2. Yeni gözlem, yeni değerlendirme gerektirebilir. Temas dalı seçilmiş yolun gerçekleşmiş olayı değildir; eksik hasar verisi sıfır hasar anlamına gelmez.Figure 2. New observations can require reassessment. The contact branch is not an event on the selected path; missing damage data does not mean zero damage.
Şekil 2. Yeni gözlem, yeni değerlendirme gerektirebilir. Temas dalı seçilmiş yolun gerçekleşmiş olayı değildir; eksik hasar verisi sıfır hasar anlamına gelmez.

Araştırma kaydının değeri ve sonraki doğrulama ihtiyacı

Colav Lab’in bu anlatımındaki temel katkı, gözlemden seçime, istekten tepkiye ve yeni gözlemden yeniden değerlendirmeye uzanan bağlantıyı açık tutmaktır. Okuyucu hangi bilginin korunup hangisinin değiştiğini takip edebilir. Sonraki araştırmada kayıtlı çözücü çıktısını aynı girdiler, zamanlar ve seçeneklerle ilişkilendirmek; model varsayımlarını ve sonuçların geçerli olduğu sınırları incelemek gerekir. Bu, burada tamamlanmış bir doğrulama aşaması olarak sunulmaz.

Mevcut örnekte yerel çözücünün kayıtlı yeniden oynatımı, derinlik ızgarası ve hesaplanmış omurga altı açıklık bulunmaz. Hareket ve sonuçlar temsili kalır. Dolayısıyla bu sayfa operasyonel seyir önerisi, mevzuata uygunluk belgesi veya doğrulanmış bir güvenlik sonucu sağlamaz. Sağladığı şey, çok gemili bir karşılaşmanın sorularını, varsayımlarını ve karar anlarını birlikte incelemek için açık bir anlatım zeminidir.

Özgün Eser Kaydı
Eser
Colav Lab: değişen bir karşılaşmanın karar izini okumak
Yazar
yönetici
Kayıt tarihi (UTC)
2026-11-15T04:13:56.760Z
Sürüm
11
SHA-256
0b8580af0a148cd33244998ddc22b6b88f5c286c7dd76a2754eaab44cc25602e

Alıntı ve kullanımlarda eser sahibini ve kaynağı belirtiniz.

Bu eserdeki görsel kayıtları

Kullanıcıya ait proje görsel sunumu · colav-lab-lockup.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:24.671Z
Sürüm
1
SHA-256
609045662e1b93ce262b0acfb3187290af788240b0e9502992095c4a75d02dee

Kullanıcıya ait proje görsel sunumu · colav-comparison.tr.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:12.811Z
Sürüm
1
SHA-256
70ae08a0ec77d48794d13d6993fb7840b9085c933257972c82da5e39e3a22552

Kullanıcıya ait proje görsel sunumu · colav-comparison.en.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:12.584Z
Sürüm
1
SHA-256
0501a4a13de517cf88446ed0994291a06ac8aa3a48875cf487eb59c2c213420b

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision.png

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:07.597Z
Sürüm
1
SHA-256
95f86a33d3df2aa56fc71e68e259afd48a2317b721cad6e532370804e31ac04f

Kullanıcıya ait proje görsel sunumu · colav-reassessment.tr.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:14.279Z
Sürüm
1
SHA-256
838b8c7f939080e1779a2e97c8335a86a0f55f215b1f604c8b8add3aef748fc3

Kullanıcıya ait proje görsel sunumu · colav-reassessment.en.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:13.893Z
Sürüm
1
SHA-256
f9a69f269811c8b25e4a3afdda8aa3c3579ed6ce3a9d70f876df44a3d1eade4c

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-bridge.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:02.732Z
Sürüm
1
SHA-256
1a913b8901924089ec318e08fc4b1608a734f78d19b56669f87ac0f90a591a04

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-planner.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:03.877Z
Sürüm
1
SHA-256
0bdf08475d8a9660c539ec4e6eff2fc8881e5be1b8f920f9c88cf375eb2aaa94

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-route.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:03.586Z
Sürüm
1
SHA-256
0cf06c2c4ae9921e873c74b6fe06ad7d348e86cfb0cf914675a705e916046657

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-tactical.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:01.807Z
Sürüm
1
SHA-256
640d268db9fa91344467976f4e54dead97346222e6568e4e7aa7a10f40c067f9

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-traffic.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:01.682Z
Sürüm
1
SHA-256
6a6cc767ec679a921304d780da456ab96c3c45a9e0e0b996abdb40110189501f

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-bridge.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:43.690Z
Sürüm
1
SHA-256
eccc542c48d32f7a06524f2db7110ab5c1fc49d7d2b4949877179b01ac82c637

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-planner.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:45.730Z
Sürüm
1
SHA-256
4558c8b724b3004890cc1bed8361ab5a02288b81147ecdb222d8c4afbec631e9

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-route.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:44.724Z
Sürüm
1
SHA-256
d432cd1a9238e6817d9458ec3cd75df4fca971bfc7f629e84e47adaf062df283

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-tactical.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:42.955Z
Sürüm
1
SHA-256
0cadee5b10ef3cfbf455149c4ca4fef85777e5ef212d8d952dadf1a23cead276

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision-traffic.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:42.291Z
Sürüm
1
SHA-256
1262d9d60f585c9aecd29a847c9fd3db5c0fce302dac6c5210b64131cb57788d

Kullanıcıya ait proje görsel sunumu · colav-symbol.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:18.859Z
Sürüm
1
SHA-256
4c919f6039fb71284df75a60be1a5e1aa98ab1d58cc38d60cdeac2f8acca7879

Kullanıcıya ait proje görsel sunumu · colav-clearance.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:21.107Z
Sürüm
1
SHA-256
c616eda0cabd60f4303fd5faca4bc5f376970649b06f7664075e9ca7d295f3a1

Kullanıcıya ait proje görsel sunumu · colav-clearance.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:22.164Z
Sürüm
1
SHA-256
9b0704cdd9e22c00665773e57962959643f088cd091c3d5672eced80cf027e51

Kullanıcıya ait proje görsel sunumu · colav-clearance.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:23.877Z
Sürüm
1
SHA-256
aca5db420be0e7bc0a01e6d5b0bbc051eef592120b07d5621e72d1818fd8ebdf

Kullanıcıya ait proje görsel sunumu · colav-lab-symbol.svg

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:25.348Z
Sürüm
1
SHA-256
abfda786c071e427f75f6528e232fdb41ab70325691123985558d25ead231eb9

Özgün proje sunumu ve doğrulanmış ekran kaydı · collision.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:46:08.431Z
Sürüm
1
SHA-256
2a21ef9239b66f77822124eb22b32fbc45fb1368b2e53f292122bc0aa0134ac1

Bağımsız oluşturulmuş özgün görsel · colav-camera-00.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:17.223Z
Sürüm
1
SHA-256
e0e85330c776e7fa55940c55d4bfe952a1d8adfb6854b3955974f0cb7053197d

Bağımsız oluşturulmuş özgün görsel · colav-camera-01.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:19.026Z
Sürüm
1
SHA-256
251efbe806911979131b80c3e6ff4486afdd1cb0af969e28d1191b8a7147391e

Bağımsız oluşturulmuş özgün görsel · colav-camera-02.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:18.863Z
Sürüm
1
SHA-256
06bcd8f4caba6ef3c9c3c307ec9cabea4b6b75a4a0057fc988a1510d1d09c6db

Bağımsız oluşturulmuş özgün görsel · colav-camera-03.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:21.186Z
Sürüm
1
SHA-256
11ab2059665c231ff592a2325937a534c7256f9750aaff83d4eb919a4d94ec0a

Bağımsız oluşturulmuş özgün görsel · colav-camera-04.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:20.863Z
Sürüm
1
SHA-256
7d0dced6ff6f58288f60b9ed4ac932904e4278e974faac73f66815e85633c912

Bağımsız oluşturulmuş özgün görsel · colav-camera-05.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:22.777Z
Sürüm
1
SHA-256
928caf16355262ace96f650986e6161c6157b2072dc757a111f766aa77722aec

Bağımsız oluşturulmuş özgün görsel · colav-camera-06.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:22.655Z
Sürüm
1
SHA-256
1efc7e3b8aa8be4244e790710a4981c1fc982e1095114d821446fb060ac12bac

Bağımsız oluşturulmuş özgün görsel · colav-camera-07.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:24.056Z
Sürüm
1
SHA-256
511da22e53618926d2d8fc7504069df8e5b765fa758d22b45911cee9ec6308d6

Bağımsız oluşturulmuş özgün görsel · colav-camera-08.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:24.236Z
Sürüm
1
SHA-256
81e4a604870f5f3f1fc3de2346ef062af46596e5d519e6dd05c659e34c604b9c

Bağımsız oluşturulmuş özgün görsel · colav-camera-09.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:25.683Z
Sürüm
1
SHA-256
3e01f0dd305b9d96a41eb1ab51b8b177840e7996ae06daec1b236a1c2f86a19c

Bağımsız oluşturulmuş özgün görsel · colav-camera-10.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:25.346Z
Sürüm
1
SHA-256
6a2832bb911556cd0144094c96b70813ab196b16c81b32fdffea98e1b9ed43f7

Bağımsız oluşturulmuş özgün görsel · colav-camera-11.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:27.358Z
Sürüm
1
SHA-256
6cc95e87648ee45d9112602f9432ef004f347e8e9b2ea005eed1f8258b0b903e

Bağımsız oluşturulmuş özgün görsel · colav-camera-12.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:27.182Z
Sürüm
1
SHA-256
3965cb2cd5f63734c8e36dd3da610e3e4b3ea41bbe897945a212345e35a6876c

Bağımsız oluşturulmuş özgün görsel · colav-camera-13.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:29.279Z
Sürüm
1
SHA-256
a459b3c409fe49f100ab9ea0a7337ba71cbfd3e22a88e15299ed8ab0de03de67

Bağımsız oluşturulmuş özgün görsel · colav-camera-14.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:29.968Z
Sürüm
1
SHA-256
f7274805e0286b5b1f4d104d13c2e08111974dae9e47dab3f356ff869d4748de

Bağımsız oluşturulmuş özgün görsel · colav-camera-15.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:30.594Z
Sürüm
1
SHA-256
69eb0e9bbd318fae02543be3bb98a5c3bbaab4fb974152a923d61b747c9016e3

Bağımsız oluşturulmuş özgün görsel · colav-camera-16.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:31.312Z
Sürüm
1
SHA-256
71ab01d5766532276e3db8173ecc427427bc950f13f6b2e1b4c544c03e80b039

Bağımsız oluşturulmuş özgün görsel · colav-camera-17.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:31.367Z
Sürüm
1
SHA-256
67c65b5f8fad9a9343e1691652bc825922799ba4e61043432de2fbb7b0283604

Bağımsız oluşturulmuş özgün görsel · colav-camera-18.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:32.467Z
Sürüm
1
SHA-256
702f43814186e637055f728679e0870ac6c3931cd89eadaa56d3ff9a8c7a3f87

Bağımsız oluşturulmuş özgün görsel · colav-camera-19.webp

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:32.748Z
Sürüm
1
SHA-256
a9bca8d25b651fea3b1c6e6024aa57a10b063e8af11c8bfa188173adfaba144e

Bağımsız oluşturulmuş özgün görsel · cargo-cutout-heading-a.png

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:33.473Z
Sürüm
1
SHA-256
451abc9321b0341c56d2d4fd59343c062b21535f77d0237eb957fc0be53aa2b4

Bağımsız oluşturulmuş özgün görsel · cargo-cutout-heading-b.png

Yazar
yönetici
Kayıt tarihi (UTC)
2026-10-18T22:45:34.044Z
Sürüm
1
SHA-256
baebecbd9bb2486a73154f37c967fa147f6ec2feabe5ee77ef50a8955ae9da01

Kurgulanmış özgün arayüz sekansı · örnek veri