PROJEYİ YAKINDAN TANIMAK
Colav Lab: değişen bir karşılaşmanın karar izini okumak
Çok gemili bir karşılaşmada gözlem, hareket varsayımı, manevra isteği ve geminin verdiği tepki birbirini nasıl etkiler? Colav Lab’in beş gemili açık deniz anlatımı, bu soruyu aynı geometri ve ortak zaman içinde izlemeyi sağlar.
Karşılaşmanın bütünü hangi soruyu değiştirir?
Bir geminin önündeki boşluk, tek başına bir manevrayı açıklamaya yetmez. Arkadan yaklaşan trafik, rotayı kesen bir hedef, ileride yavaşlayan bir gemi ve değişen çevre etkileri aynı kararın parçalarıdır. Colav Lab, yerel ve çevrimdışı bir araştırma platformu olarak bu ilişkileri incelemeye odaklanır. Gemi hareketini, seçenekleri ve seçimin gerekçesini ortak bir çerçevede ele alır; böylece bir kararın hangi gözleme dayandığı ve hangi koşul değiştiğinde yeniden değerlendirilmesi gerektiği tartışılabilir.
Yukarıdaki animasyon bu düşünceyi tek karşılaşma üzerinden anlatır. Başlangıç gemileri, referans rota ve çevre değerleri sentetik girdilere dayanır. Sonraki hareketler, seçenek dalları ve sonuç ise açıklama amacıyla yazılmıştır. Bu ayrım, görüntüden çıkarılabilecek sonucun sınırını belirler: burada bir karar sürecinin nasıl okunacağı incelenir.
Beş gemi, sabit kimlikler ve ortak geometri
Kendi gemimiz OWN olarak adlandırılır; yaklaşık 200 metre boyunda, 32,26 metre genişliğinde bir yük gemisiyle temsil edilir. Diğer dört geminin kimliği karşılaşma boyunca korunur. T01 arkadan yaklaşan hızlı gemidir. T02 kuzeye doğru geçiş yapar. T03 ilerideki trafiği oluşturur ve anlatım içinde yavaşlar. T04 ise başlangıçta doğuya yönelmiş çalışma gemisidir; daha sonraki dönüşü ikinci değerlendirmeyi başlatır. Her görünümde aynı aktörler izlenir.
Konumlar metre cinsinden yerel doğu–kuzey düzlemine yerleştirilir. Referans rota başlangıçtan doğuya uzanır, ardından kuzeydoğuya döner ve kaçınma boyunca yerinde kalır. Yakın görünüm belirli bir geçişi büyütürken genel görünüm bütün karşılaşmayı korur. Gövde ölçüleri de bu okumanın parçasıdır: iki merkez noktasının ayrılığı ile iki gemi gövdesinin kapladığı alan farklı sorulardır. Çizim düzlemi bir seyir haritası olarak kullanılmaz.
Gözlem, varsayım ve zaman birbirinden ayrılır
Karşılaştırma başlamadan önce bütün gemiler aynı senaryo saatinde ilerler. T01’in gerideki hareketi, T03’ün yavaşlaması ve T02’nin kuzeye geçişi bu ortak zaman içinde izlenir. Geminin gerisindeki dolu çizgi, örnekte o ana kadar gözlenen hareketi gösterir. İlerideki kesikli çizgi ise belirli bir hareket varsayımını taşır. Bu iki çizginin birbirine bağlanması, gelecekte aynı hareketin gerçekleşeceği anlamına gelmez.
İlk seçenekler 240. saniyedeki ortak durumdan başlatılır. Bir dalı daha erken, diğerini daha geç bir gelecek anında göstermek yerine karşılaştırma anı da ortak tutulur. Animasyondaki ilk karşılaştırma, gözlemden 252 saniye sonrasını öne çıkarır. Değişen geçiş sırası, seçilen baş ve hız isteğiyle ilişkilendirilebilir. Gösterimin oynatma süresi ile denizde temsil edilen senaryo süresi ayrıdır; duraklatma veya yakınlaşma yeni bir fiziksel olay yaratmaz.
Baş yönü, suya göre hız ve yer izi
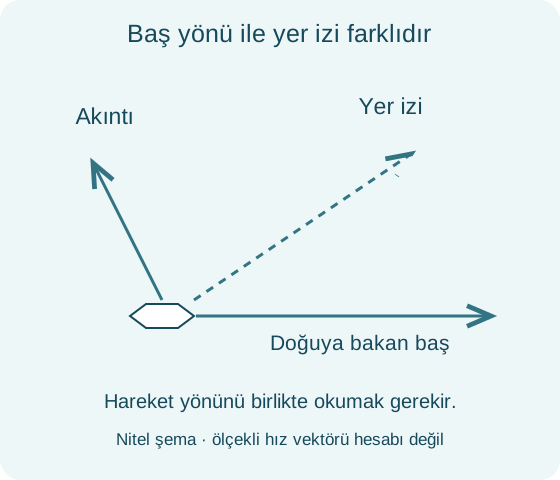
Bir geminin başının baktığı yön ile harita düzleminde bıraktığı iz ayrı ayrı gösterilir. Örnekte rüzgâr kuzeydoğuya, akıntı kuzeybatıya yönelir. Akıntının bileşenleri doğuda −0,65 m/s ve kuzeyde 0,75 m/s olarak tanımlanmıştır. Dalga girdileri de vardır: belirgin dalga yüksekliği 3,2 metre, dalga periyodu 8,5 saniyedir. Bunlar karşılaşmanın çevre bağlamını açıklar; tek başlarına belirli bir gemi tepkisinin doğrulandığını göstermez.
T04 bu ayrımın görünür örneğidir. İlk varsayımda başı doğuya bakar ve suya göre hızı sabit tutulur; sürüklenme nedeniyle yer izi kuzeydoğuya uzanır. Daha sonra görülen kuzeye dönüş, bu ilk sürüklenme etkisinden ayrıca okunmalıdır. Animasyondaki basitleştirilmiş tepki ve sürüklenme yaklaşımı hareket sürekliliğini anlatır. Yer izinin yönü, baş yönünün yerine geçirilirse hem ilk varsayım hem de sonradan ortaya çıkan değişiklik yanlış yorumlanabilir.
Sınırları belirli seçenekleri karşılaştırmak
İlk değerlendirmede üç aday vardır. A, 0° baş ve 6,3 m/s hız isteğiyle sürdürmeyi temsil eder. B, +35° ve 5,4 m/s ile iskeleye dönüşü; C ise −20° ve 4,2 m/s ile sancağa dönüş ve yavaşlamayı gösterir. Açılar bu çizimin doğu yönünü 0° kabul eden yerel düzenindedir. Adayların sayısı, istekleri ve karşılaştırma zamanı bellidir; anlatım bütün olası manevraların tarandığını öne sürmez.
A dalında OWN ve T02’nin gövde çizimleri koşullu gelecek görünümünde çakışır. B dalı, T01’in kullandığı kuzey bölgesine ve referans rotadan daha uzağa yönelir. C dalındaki düşük hız, T02’ye önce geçmesi için zaman bırakır. Anlatım C’yi seçerken diğer üç hedefi ve rotadan ayrılmayı da aynı gelecek anında gösterir. Böylece seçim, yalnızca tek hedefle aradaki açıklığa indirgenmeden, karşılaşmanın bütünü içinde gerekçelendirilir.
Kumanda hemen gerçekleşmez; yeni gözlem kararı yeniler
İstek ile ulaşılan durum ayrı değerlerdir. −20° ve 4,2 m/s isteği verildiğinde OWN’un başı ve hızı bir anda bu değerlere sıçramaz. Dönüş ve yavaşlama kademeli ilerlerken diğer dört gemi hareket etmeye devam eder. İlk seçimin ardından hem kendi gemimizin tepkisi hem de çevredeki trafik hakkında yeni bilgi oluşur.
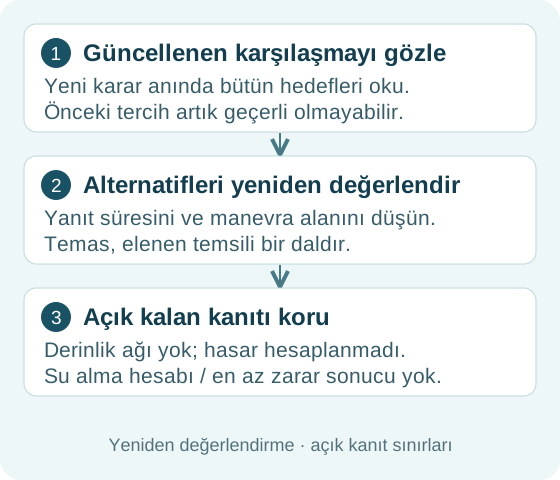
T04 kuzeye dönmeye başladığında gözlenen iz, önceki doğuya devam varsayımından ayrılır. 390. saniyede yeni bir ortak gözlem alınır. Önceki isteği koruma ile 0° ve 1,4 m/s isteğiyle yeniden yavaşlama, bu kez 179 saniye sonrası için karşılaştırılır. T04’ün dönüşünün sürdüğü varsayım altında eski isteğin dalında gövde çizimleri çakışır; düşük hız dalı T04’e önden geçiş zamanı bırakır. İkinci seçim, ilk kararın gerekçesini silmeden, değişen bilgiye verilen yanıtı görünür kılar.
Sonuç, seferin tamamı yerine incelenen bölüme aittir
Seçilen izde ilk yavaşlama T02’ye, yenilenen istek T04’e geçiş zamanı bırakır. Geçişler açıldıktan sonra OWN hızını artırır ve aynı referans rotaya doğru ilerler. 1300. saniyede gösterilen durum bu bölümün sonucudur. Rota ileride devam eder; anlatım varışa ulaşıldığını veya bütün seferin değerlendirildiğini söylemez.
İnceleme daha sonra ilk karar anına geri döner. Önceki koşullu öngörü ile sonradan izlenen hareket yan yana okunur; 240 ve 390. saniyelerdeki gözlemler kendi zamanlarıyla korunur. Taktik, radar tarzı veya eğik görünüm aynı anı farklı biçimde gösterir. Görünüm değişmesi yeni bir gözlem kaynağı oluşturmaz. Girdi, iki karar ve bölüm sonucu arasındaki bağ, sonucun hangi sırayla oluştuğunu incelemeyi kolaylaştırır.
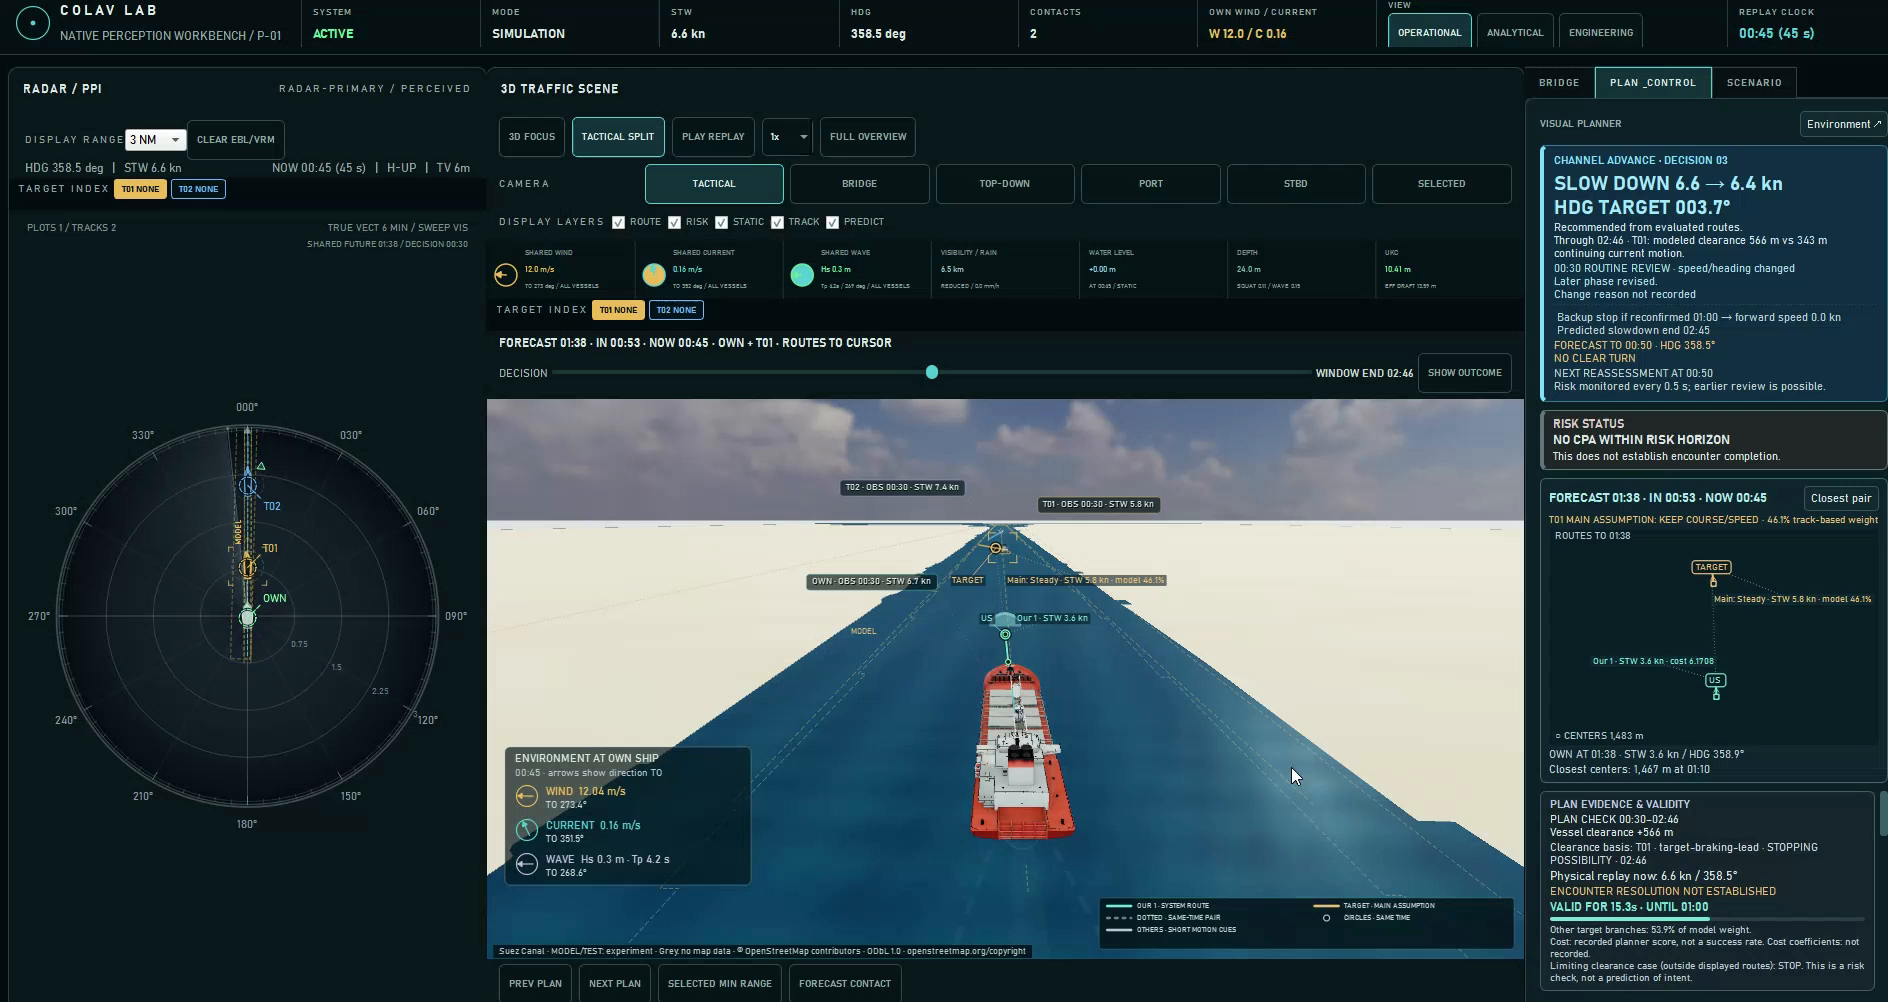
Görseli tam boyutta açmak için seçin.
Reddedilen dalda temas ve sonuç soruları
Ayrı bir inceleme, ilk değerlendirmede reddedilen Sürdür dalını yeniden açar. Burada gösterilen olası temas, seçilen yolda gerçekleşmiş bir olay değildir. Amaç, aynı başlangıç gözleminden farklı bir istek izlenseydi hangi soruların gündeme geleceğini göstermektir. Temasın gövdenin hangi bölgesinde olduğu ve yaklaşmanın hangi yönden gerçekleştiği bu sorular arasındadır.
Yüzeye doğru yaklaşma ile yüzey boyunca kayma ayrı ele alınır. Hasar ve su alma araştırması ise bunlara ek olarak doğrulanmış yapı ve bölme girdileri gerektirir. Bu örnekte bu sonuçlar hesaplanmış değildir; eksik bilgi sıfır hasar gibi yorumlanamaz. Aynı nedenle, gösterilen adaylardan birinin en az zarara yol açtığı sonucuna varılmaz. Koşullu dal kapatıldığında seçilen izin 1300. saniyedeki durumu değişmeden kalır.
Araştırma kaydının değeri ve sonraki doğrulama ihtiyacı
Colav Lab’in bu anlatımındaki temel katkı, gözlemden seçime, istekten tepkiye ve yeni gözlemden yeniden değerlendirmeye uzanan bağlantıyı açık tutmaktır. Okuyucu hangi bilginin korunup hangisinin değiştiğini takip edebilir. Sonraki araştırmada kayıtlı çözücü çıktısını aynı girdiler, zamanlar ve seçeneklerle ilişkilendirmek; model varsayımlarını ve sonuçların geçerli olduğu sınırları incelemek gerekir. Bu, burada tamamlanmış bir doğrulama aşaması olarak sunulmaz.
Mevcut örnekte yerel çözücünün kayıtlı yeniden oynatımı, derinlik ızgarası ve hesaplanmış omurga altı açıklık bulunmaz. Hareket ve sonuçlar temsili kalır. Dolayısıyla bu sayfa operasyonel seyir önerisi, mevzuata uygunluk belgesi veya doğrulanmış bir güvenlik sonucu sağlamaz. Sağladığı şey, çok gemili bir karşılaşmanın sorularını, varsayımlarını ve karar anlarını birlikte incelemek için açık bir anlatım zeminidir.