Bilgiseller / Bakım ve güvenilirlik
P–F aralığı: muayene sıklığı ve müdahale için kalan süre
Algılanabilir bozulmayı muayene zamanlaması, yakalama olasılığı ve gemide gerekli işlevi geri kazandırma süresiyle ilişkilendirin.
Bu sayfada
Bir durum izleme turu, ancak ilgili uyarı sonucu değiştirecek kadar erken algılanabiliyorsa yararlıdır. P–F aralığı, gözlenebilir potansiyel arıza ile gerekli işlevin karşılanamaması arasındaki süredir. Arıza mekanizmasına, ölçüm yöntemine ve çalışma koşullarına özgüdür. Başka bir makineden kopyalanan takvim aralığı bu ilişkileri kanıtlayamaz.
Eğriyi çizmeden önce gerekli işlevi tanımlamak
Deniz suyu pompası dönmeyi sürdürürken debisi ısıl yük için yetersiz kalabilir. Bu durumda işlevsel arıza, mekanik kilitlenmeden önce oluşur. Önce görevi, çalışma zarfını ve performans ölçütünü belirtin: belirli sistem koşulunda debi, kabul edilebilir sızıntı, elektriksel yalıtım performansı veya başka ölçülebilir bir gereklilik. “Bozuldu” gibi belirsiz bir son nokta, mevcut uyarı süresini gizler ve izleme programının görünen başarısını değiştirir.
P de tanımlı bir gözlemdir; ilk mikroskobik hasar değildir. Seçilen sensör ve işleme yöntemi bir yatak kusurunu arka plan titreşiminden ayıramadan önce kusur mevcut olabilir. Sensör yerini, eşiğini veya tekniğini değiştirmek, fiziksel hasar geçmişi aynı kaldığında bile P noktasını değiştirebilir. NASA RCM rehberi, bölüm 4.1, algılanabilirlik ile işlev kaybı arasındaki ilişkiyi gösterir. Tesis örnekleri kavramı açıklar; gemi muayene aralıklarını belirlemez.
Uyarı süresi ile kullanılabilir müdahale süresini ayırmak
D, P–F süresi; L ise algılamadan sonra bulguyu doğrulama, işi planlama, parçayı sağlama, izolasyonu düzenleme, onarma ve işlevi doğrulama için gereken toplam geçen süre olsun. Yararlı yakalama penceresi W = max(D − L, 0) olur. Son L saat içinde algılama teknik açıdan doğru olabilir, fakat tanımlı sonucu önlemek için geç kalır. Uzaktaki laboratuvar analizinde taşıma ve raporlama gecikmesi de vardır; numune tarihi karar tarihi değildir.
Dolayısıyla gerçek soru, bütün müdahalenin kalan süreye sığıp sığmadığıdır. Yedek gemideyse L kısa olabilir. Aynı parça belirsiz bir liman teslimatı gerektiriyorsa L baskın hale gelebilir. İzleme, tamamlanamayacak müdahaleyi telafi etmez; ancak erken bilgi, onaylı çalışma kısıtını veya başka bir önlemi destekleyebilir. Bu seçeneklerin de kendi kanıt ve yetkilendirme gereklilikleri vardır.
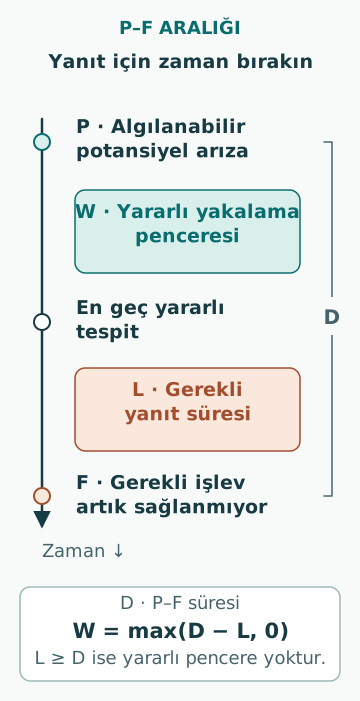
İdeal bir yakalama olasılığını hesaplamak
Özgün öğretici örnekte D = 120 h, L = 36 h sabit olsun. Kusursuz muayeneler T = 96 h aralıkla yapılsın ve potansiyel arızanın başlangıcı muayene takvimine göre düzgün dağılsın. W = 84 h olur; yararlı pencereye bir muayene düşme olasılığı min(1, W/T) = 84/96 = %87,5 bulunur. Bu, varsayımlar altında zamanında yakalama olasılığıdır; bütün ekipman arızalarını önleme olasılığı değildir.
T, 48 h değerine indirilirse her 84 h pencerede en az bir muayene bulunduğundan ideal zamanlama hesabı %100 verir. Gerçekte garanti oluşmaz: koşul gözden kaçabilir, aralık kısalabilir veya müdahale gecikebilir. T = 96 h kalırken L = 72 h olursa W = 48 h ve yakalama %50 olur. Daha iyi lojistik, sensörü değiştirmeden aynı izleme programını iyileştirebilir.
Mevcut bozulmayı gerçekten algılama olasılığını eklemek
Planlı ziyaret ile başarılı algılama farklı olaylardır. Tam olarak n bağımsız fırsat varsa ve her birinde algılama olasılığı p ise en az bir kez algılama olasılığı 1 − (1 − p)^n olur. p = 0,80 olan iki fırsat %96 verir. Bağımsızlık güçlü bir koşuldur: aynı elverişsiz noktada, aynı uygunsuz frekans bandında alınan iki ölçüm aynı kör noktayı paylaşabilir.
Algılama olasılığı çoğunlukla sabit değildir; kusurun boyutuna ve çalışma durumuna bağlıdır. Yüksüz ve sessiz çalışan makine, yüke bağlı bir kusuru gizleyebilir; erişim kısıtı ölçüm yönünü ortadan kaldırabilir. Turun geçerli durumda tamamlanıp tamamlanmadığını kaydedin. Ertelenen ölçümü, geçersiz dalga biçimini veya erişilemeyen noktayı, yalnızca iş emri kapandı diye başarılı gözetim saymayın.
P–F aralığını bir dağılım olarak ele almak
Filoda 200 h ortalama, 30 h içinde ilerleyen az sayıdaki arızayı gizleyebilir. T değerini ortalamadan seçmek, hızlı ilerleyen alt gruba çok az koruma sağlar. Kanıtları arıza mekanizması, yük, kirlenme, hız ve onarım durumuna göre düzenleyin. Tek ve düzgün bir eğri, bütün olası bozulma yollarının kaydı değil, açıklayıcı bir çizimdir.
D ve L değiştiğinde ideal yakalama ifadesi, güvenilir olası durumlarda min(1, max(D − L, 0)/T) değerlerinin ortalamasıdır. İki durumlu örnekte vakaların yarısında W = 24 h, yarısında W = 120 h ve T = 72 h olsun. Ortalama yakalama (24/72 + 1)/2 = %66,7 olur; oysa ortalama W = 72 h değerindedir. Formüle ortalama pencereyi koymak yanlış biçimde %100 sonucu verir.
Aralığı gerekçeyle kısaltmak ve üst düzey değerlendirmeyi korumak
Güvenilir bir değişimden sonra izleme sıklığını artırmak, bozulmanın hızlanıp hızlanmadığını gösterebilir; ancak ek ölçüm kararı etkileyebilecek kadar erken gelmelidir. Değişimleri ölçüm saçılması ve eşleştirilmiş çalışma koşullarıyla karşılaştırın. Yük artışından sonra yeni eğim çalışma etkisi olabilir; aynı görevde yinelenen büyüme farklı kanıttır.
Uyarlanabilir programda tetikleyici koşul, sonraki ölçüm zamanı, değerlendirmeden sorumlu kişi ve en geç karar noktası bulunmalıdır. “Yakından izle” ifadesi dördünü de belirsiz bırakır. Eksik veri ve beklenenden hızlı değişim de üst değerlendirmeye taşınmalıdır. Mekanizmanın gözlenebilir öncüsü yoksa veya ilerleme uygulanabilir müdahaleden hızlıysa başka bakım ya da koruma yaklaşımı gerekir. Daha sık ölçüm, tek başına yararlı P–F aralığı yaratamaz.
Laboratuvar ve karar kuyruğunu hesaba katmak
Şişe taşımada dört gün, rapor değerlendirme kuyruğunda iki gün geçiriyorsa haftalık yağ numunesi yedi günlük algılama sistemi oluşturmaz. Bir koşul numune alımından hemen sonra algılanabilir hale geldiğinde en kötü zamanlama, numune aralığının neredeyse tamamına bu gecikmeleri ekler. Fiziksel uyarı penceresi belirsizken yalnız toplama sıklığını belirtmek, sağlanan korumayı önemli ölçüde abartabilir. Gemi ile laboratuvarın farklı saat kayıtları kullanması da olay sırasını karıştırabilir; zaman dilimi ve numunenin gerçek alınma anı korunmalıdır.
Toplama, sevk, teslim alma, analiz, inceleme, karar ve tamamlanma noktalarını içeren basit zaman çizgisi kurun. Varsayımsal durumda numuneden sevke 24 h, taşımaya 18 h, analize 12 h, inceleme ve karara birlikte 6 h, işe ve işlevin geri kurulduğunun doğrulanmasına 30 h ayrılsın; toplam 90 h olur. 72 h P–F aralığı bu müdahale zincirinden zaten kısadır. Toplama sıklığını artırmak tek başına açığı kapatmaz; hangi gecikmenin gerçekten azaltılabileceğini belirleyin. Ardından değişen sürenin uygulamada elde edildiğini olay kayıtlarıyla doğrulayın.
İzleme kesintilerini ve diğer arızaları hesaba katmak
Sürekli izleme, yalnız ölçümden müdahaleye bütün zincir kullanılabilirken planlı beklemeyi azaltır. Enerjisi bulunan sensörün haberleşme bağlantısı arızalıysa kullanılabilir uyarı gelmeyebilir. Son bilinen değeri gösteren ekran kesintiyi gizleyebilir. Sensör sağlığını, zaman damgasının yaşını ve alarmın ulaşmasını makine durumundan ayrı değerlendirin. Örneğin her saniye güncellenen ekranın arkasında bir saatlik eski ölçüm bulunabilir; ekran hareketi yeni fiziksel gözlem anlamına gelmez.
Son olarak ilerleyen yatak hasarını algılamak için hazırlanmış tur, pompa kaybının bütün nedenlerini kapsamaz. Elektrik beslemesi kesintisi veya ani kaplin hasarı, bu mekanizmanın P–F modeli dışında gelişebilir. Hedeflenen mekanizmaları ve önemli kapsam dışı durumları belirten bir kapsam açıklaması tutun. Böylece izleme iddiası sınanabilir olur; başarılı yatak programı bütün sistemin eksiksiz korunması gibi görülmez. Birden fazla tekniğin kullanılması da ortak erişim veya haberleşme körlüğünü otomatik olarak ortadan kaldırmaz.
Bütün olay sırasından öğrenmek
Son geçerli normal gözlemi, ilk anormal işareti, doğrulama ve karar zamanını, onarım bitişini ve kanıtlanan işlev durumunu saklayın. Bu zamanlar sınırlayıcı etmenin algılama, yorumlama, lojistik veya iş uygulaması olduğunu gösterir. Ayrıca muayenede bulunan kusuru, başlangıcı muayene anına eşit varsayılan arızadan ayırır.
Kaçırılan arızalar kadar başarılı müdahaleleri de değerlendirin. Her şüpheli parçayı değiştirmek, nihai arıza zamanının gözlenmesini önler; dolayısıyla geçmiş P–F örneklemi seçici biçimde eksik kalır. Bu durum veri toplamak için emniyet açısından kritik ekipmanı arızaya kadar çalıştırmayı haklı çıkarmaz. Aralık tahmininde belirsizliği ve destekleyici mühendislik kanıtını açıkça göstermeyi gerektirir. Savunulabilir sonuç; belirli mekanizma ve uygulanabilir müdahaleye bağlı, değiştirme koşulları açık bir programdır.
Kaynaklar
- Reliability-Centered Maintenance Guide for Facilities and Collateral Equipment · NASA · Kaynak kontrol tarihi: 2026-10-06