Bilgiseller / Bakım ve güvenilirlik
Rotor balansı: kütle eksantrikliği, faz bilgisi ve artık dengesizlik
Dengesizlik kuvvetini hesaplayın, tek düzlem düzeltmesini kuvvet çiftinden ayırın ve balans kalitesini gövde titreşimiyle karıştırmadan karmaşık deneme ağırlığı örneğini çözün.
Bu sayfada
Balans, rotorun kütle dağılımını değiştirerek kalan dengesizliği tanımlı gerekliliğe getirir. Titreşim spektrumu devir başına bir kez görülen sorunu düşündürebilir; fakat tek başına düzeltme kütlesini söylemez veya tek nedenin dengesizlik olduğunu kanıtlamaz. Yarıçap, faz, düzeltme düzlemleri, devir ve kurulu makinenin tepkisi birlikte önemlidir.
Dengesizliğin büyüklüğü ve açısı vardır
r yarıçapındaki m noktasal kütlesi U = mr dengesizlik vektörü oluşturur. Birim g·mm veya kg·m olabilir; açı, katkıyı tanımlı rotor referansına göre yerleştirir. U kg·m cinsindeyken ω açısal hızında dönen kuvvet genliği F = Uω² olur. Devrin karesiyle artış, küçük kütle hatasını yüksek hızda daha önemli yapar.
Ayrı kuvvet örneğinde 100 mm yarıçapta 10 g, 1000 g·mm = 0,001 kg·m verir. 3000 rpm’de ω = 2π × 3000/60 = 314,159 rad/s ve F = 98,696 N olur. Bu uyartım kuvveti genliğidir, yatak gövdesi titreşim tahmini değildir. Ölçülen tepkiyi yapı rijitliği, sönüm ve diğer kuvvetler belirler.
Kuvvet toplamı dengeliyken kuvvet çifti kalabilir
Farklı eksenel düzlemlerde zıt açılı eşit dengesizlikler bileşke kuvveti sıfırlarken dönen kuvvet çifti oluşturabilir. Örneğin aralarında 200 mm bulunan iki zıt 500 g·mm vektörü, 100000 g·mm² = 0,0001 kg·m² çift dengesizliği verir. 3000 rpm’de bileşke kuvvet sıfırken moment genliği 9,870 N·m olur.
Schenck statik ve çift dengesizliğini, tek ve iki düzlem yöntemlerini ayırır. Tek düzlem genel olarak hem bileşke dengesizliği hem bağımsız kuvvet çiftini iptal edemez. İki düzlem iki bağımsız vektör sağlar; fakat vektörler rotor ve destekler üzerinden etkileşir. Bir ucu tek başına düzeltmek diğerini kötüleştirebilir.
Rijit davranış çalışma aralığına ilişkin kabuldür
ISO 21940-11 rijit davranışlı rotorları; artık dengesizlik, düzeltme düzlemi, tolerans paylaşımı ve hatalarla birlikte kapsar. Açık kaydı 2022 tarihli Değişiklik 1’i de içerir. Esnek rotor davranışı bu bölümün kapsamı dışındadır. Rotor yalnız kalın veya kısa görünmesine göre sınıflandırılmaz; ilgili devir aralığındaki eğilme tepkisi önemlidir.
Balans tezgâhında veya malafada dengelenen rotor başka parçalarla birleşince ya da tekrar oturtulunca etkin dengesizliği değiştirebilir. Salgı, oturma yüzeyindeki kir, parça açısal konumu ve fikstür hatası incelenmelidir. Balans düzeltmesi gevşek destek, sürtme, hizasızlık veya baskın rezonansı düzeltmenin yerine geçmez.
Faz, deneme kütlesini makine tepkisine bağlar
Tek düzlem doğrusal model V = αU olarak yazılabilir. V karmaşık eşzamanlı titreşim tepkisi; α sabit devir, montaj ve sensör düzenindeki karmaşık etki katsayısıdır. α genlik duyarlılığını ve faz kaymasını içerir. Sensör fazı bu yüzden fiziksel ağır nokta açısı değildir.
Sayısal gösterimde tek genlik kabulü, açı referansı ve pozitif yön kullanılır. Bilinen Ut deneme vektörü ΔV = V1 − V0 üretir, dolayısıyla α = ΔV/Ut olur. Devir, sensör yeri veya montaj değişirse katsayı geçerliliğini yitirebilir. Örnek tekrarlanabilir doğrusal tepki ve tanımlanabilir dengesizlik katkısı varsayar; canlı deneme ağırlığı talimatı değildir.
Sayısal örnek: düzeltme vektörünü bulun
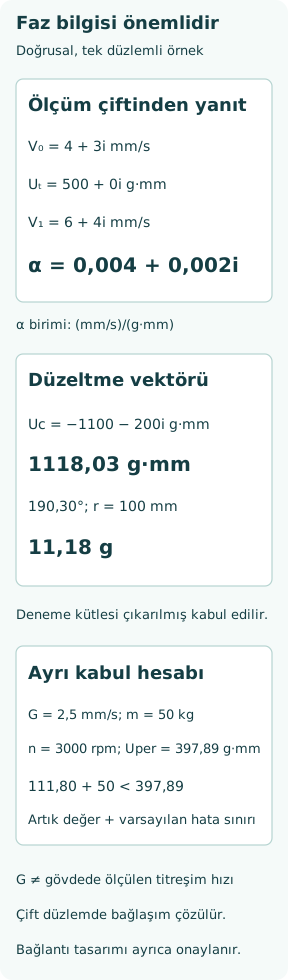
Ayrı varsayımsal denemede başlangıç V0 = 4 + 3i mm/s, büyüklüğü 5,000 mm/s ve fazı 36,870° olsun. Ut = 500 + 0i g·mm deneme dengesizliği eklendiğinde V1 = 6 + 4i mm/s ölçüldüğü varsayılsın. Karmaşık değişim 2 + 1i’dir; iki skaler genliğin farkı değildir.
α = (2 + 1i)/500 = 0,004 + 0,002i (mm/s)/(g·mm) olur. İlk başlangıca göre düzeltme Uc = −V0/α = −1100 − 200i g·mm’dir. Büyüklüğü 1118,034 g·mm, tanımlı rotor açı kabulünde açısı 190,305° olur. 100 mm düzeltme yarıçapında eşdeğer ek kütle 11,180 g’dır. Bu başlangıca göre hesapta deneme kütlesinin tutulmadığı varsayılır.
Öngörülen sıfıra güvenmek yerine yeni hali doğrulayın
Doğrusal model V0 + αUc = 0 öngörür, fakat gerçek artık tepki ölçülmelidir. Aynı modelde doğrulama tepkisi 0,4 + 0,3i mm/s varsayılsın. Eşdeğer artık vektör Vres/α = 110 + 20i g·mm, büyüklüğü 111,803 g·mm olur. Çıkarım aynı katsayının geçmesine ve önemli başka eşzamanlı katkı bulunmamasına bağlıdır.
Deneme ve kalıcı düzeltmelerin işletme devrine uygun onaylı bağlantı dayanımı ve boşluğu olmalıdır. İzin verilen deneme boyutu ve devir, örnek sayılardan değil ekipman prosedüründen gelir. Matematiksel iptal bağlantı dayanımını kanıtlamaz veya onaysız rotor konumundan malzeme kaldırmaya izin vermez.
Balans sınıfı gövde titreşim hızı sınırı değildir
Örnek rijit rotor toleransında G = 2,5 mm/s, rotor kütlesi 50 kg, en yüksek hizmet devri 3000 rpm seçilsin. Bu rotor tipi önerisi değil varsayılan hedeftir. İzin verilen özgül dengesizlik eper = G/ω = 0,0079577 mm = 7,9577 µm olur. 50000 g ile çarpınca Uper = 397,887 g·mm bulunur.
BTI sınıf, rotor kütlesi ve hizmet devrinden bu dönüşümü açıklar. G hız birimine sahip olsa da izin verilen kütle eksantrikliği ile açısal hızın çarpımıdır. Ölçülen gövde titreşim hızı değildir. 5 mm/s sensör değerini doğrudan G2.5 ile karşılaştırmak farklı fiziksel büyüklükleri karıştırır.
Kabul, belirsizlik ve doğru düzlem paylaşımı ister
Tek düzlem örneğindeki 111,803 g·mm artığa ayrıca 50 g·mm ihtiyatlı belirsizlik sınırı varsayılırsa üst sınır 161,803 g·mm olur; seçilen 397,887 g·mm hedefinin altındadır. Bu tanımlı kabul hesabını gösterir, gerçek rotor sertifikası değildir. Belirsizlik sınırı gerçek ölçüm sürecinin kanıtına dayanmalıdır.
İki düzlemli rotorda toplam tolerans ilgili geometri ve şartnameyle dağıtılır; her zaman eşit bölünmez. İki ölçüm tepkisi vektör oluşturur, deneme düzeltmeleri düzlemler arası etkileri içeren etki matrisini belirler. Kötü koşullu matris veya yetersiz deneme etkisi hataları büyütebilir. Uygun tekrarlanabilirlik kontrolleri ve ilgili bütün düzlemlerde son ölçüm gerekir.
Yararlı balans kaydı bütün temeli korur
Rotor kimliği ve montaj hali, kütle, hizmet/balans devirleri, rijit/esnek kabulü, düzeltme/tolerans düzlemleri, açı referansı ve dönüş yönü, sensör yerleri, genlik tanımı, deneme vektörleri, son düzeltmeler, artık sonuçlar ve belirsizlik kaydedilir. Deneme kütlesinin kaldırıldığı mı tutulduğu mu, düzeltmenin ekleme mi çıkarma mı olduğu belirtilir.
Sonuç artık dengesizlik şartını; gerekliyse ayrıca kurulu makinenin titreşim uygunluğunu göstermelidir. Zincir kütle dağılımı → dönen uyartım → ölçülen genlik/faz → doğrulanmış düzeltmedir. Genel titreşimin azalması bütün gerekli balans koşullarının sağlandığını tek başına göstermez.