Bilgiseller / Gemi makineleri ve enerji
Ayarlanabilir hatveli pervaneler: hatve kumandası, hidrolik hareket ve geri besleme
CPP sisteminde komut, yağ ve konum yollarını izleyin; basitleştirilmiş bir hatve değişimini hesaplayın ve doğru gösterge ile doğru kanat konumunu ayırın.
Bu sayfada
Ayarlanabilir hatveli pervane (CPP), şaft aynı yönde dönmeye devam ederken kanatların açısal konumunu değiştirebilir. Böylece her ileri–geri komutu için şaftın dönüş yönünü değiştirmek gerekmez. Temel mühendislik sorusu, kabul edilen hatve talebinin gerekli hızda ve mevcut hidrolik kuvvet sınırları içinde istenen gerçek kanat konumunu oluşturup oluşturmadığıdır. Bunu anlamak için üç yolu ayrı izlemek gerekir: komut, hidrolik güç ve geri besleme.
“Hatve” tam olarak neyi gösterir?
Her kanat, göbek içindeki kendi dönme ekseni etrafında ayarlanır. Bu hareket kanat kesitlerinin geometrik hatvesini değiştirir. Yüzde olarak gösterilen kumanda değeri, derece cinsinden kanat açısı ve hatve/çap oranı aynı büyüklük değildir. “%50” gösteren bir değer, kalibrasyonu bilinmeden kanat açısı denklemine konulamaz. Burada β, tanımlanmış bir kanat açısı koordinatıdır; bütün köprüüstü göstergelerinin ortak ölçeği değildir.
Hatve değiştiğinde dönen kanatların gelen akışla karşılaşma açısı değişir. Oluşan itki; şaft devrine, gemi hızına, iz akımına ve kanat geometrisine de bağlıdır. Sıfır geometrik hatve, üreticinin gösterge sıfırı ve sıfır net itki durumu aynı noktaya karşılık gelmeyebilir. Dolayısıyla dönen bir pervane, gösterge nötrün yakınındayken de itki veya tork üretebilir. Akışa paralel kanat konumu olan feathering ise ayrı bir düzenlemedir: SCHOTTEL bunu normal ayar aralığının ötesindeki isteğe bağlı bir özellik olarak tanımlar. Her CPP sisteminde bulunduğu varsayılamaz.
Yağ yolunu tek bir düzen varsaymadan izlemek
Temsili bir hidrolik CPP sisteminde güç ünitesi veya dişli kutusundan tahrik edilen besleme, kumanda valfleri, yağ dağıtım arayüzü, dönen şaft içindeki geçişler ve çift etkili hatve aktüatörü bulunur. Aktüatörün göbekte olduğu bir düzende pistonun eksenel hareketi, göbek mekanizmasıyla kanatların dönmesine çevrilir. Bir piston odası dolarken karşı odadaki yağın çıkabilmesi gerekir. Bağlantı mekanizması, aktüatörün yeri ve konum tutma düzeni tasarıma özgüdür. Wärtsilä göbek açıklamasında itme-çekme çubuğu düzeni ile göbek içindeki servo silindir düzenini ayırır.
Kongsberg, redüksiyon dişli kutusunun önüne yerleştirilen dağıtım kutusu ile ayrı bir şaft üzerinde taşınan düzeni ayırır. Wärtsilä de farklı yağ dağıtım ve basınç besleme seçeneklerini açıklar. Bu örnekler onaylı yağ devresi şemasının önemini gösterir. Besleme manometresinin normal olması, valf, kanal ve dönüş kayıplarından sonra aktüatör üzerinde yeterli basınç farkı bulunduğunu kanıtlamaz. Dönüş yolu yalnız bir tahliye hattı değil, güç devresinin parçasıdır.
Komut, kapalı çevrim içinde harekete dönüşür
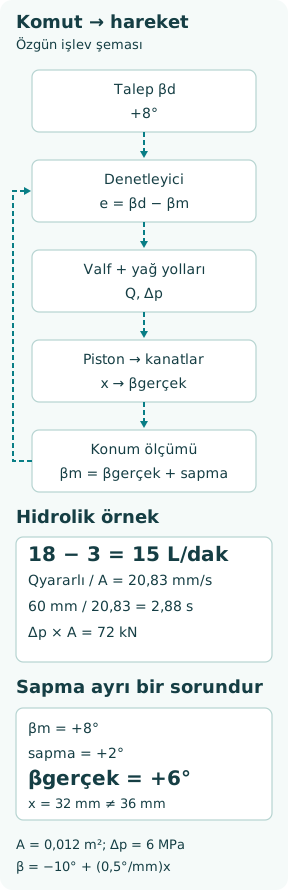
İstenen açı βd, ölçülen geri besleme βm olsun. Denetleyici e = βd − βm farkına göre hareket eder; etkin kumanda istasyonu, hatve sınırları ve değişim hızı sınırları da bu işlemi belirler. Yön veya oransal valf yağı yönlendirip ölçülü biçimde geçirir. Piston ilerler, göbek bağlantısı kanatları döndürür ve geri besleme hatayı azaltır. Hedefe yaklaşırken hareket komutu küçülür; konum, sistemin valf ve kilitleme düzenine göre tutulur.
Köprüüstü talebi konum çevrimine ulaşmadan önce bilinçli olarak değiştirilmiş olabilir. Motor yük sınırlaması, onaylı kombinatör eğrisi veya hatve değişim hızı sınırı büyük bir komutun uygulanmasını geciktirebilir. Bu nedenle yavaş yanıt otomatik olarak hidrolik arıza değildir. İlk köprüüstü komutu, sistemin kabul ettiği iç talep ve ölçülen konum aynı zaman ekseninde karşılaştırılmalıdır. Kabul edilen talebi tekrar gösteren bir ekran, hareketin bağımsız kanıtı değildir.
Kuvvet ile hız farklı soruları yanıtlar
İdeal, iki yönde eşit etkili alanlı bir aktüatör için F = Δp A ve v = Qyararlı/A yazılır. F newton cinsinden hidrolik kuvvet, Δp pascal cinsinden odalar arası basınç farkı, A metrekare cinsinden etkili piston alanı, v metre/saniye cinsinden piston hızı, Qyararlı ise gerçekten yer değiştirme oluşturan metreküp/saniye cinsinden debidir. Bu basitleştirilmiş basınç sınırından giren hidrolik güç Δp Q olur. Basınç kuvvet kapasitesini, yararlı debi ideal hareket hızını belirler.
Etkili alanlar farklıysa tutarlı bir basınç referansıyla F = p1 A1 − p2 A2 kullanılmalıdır. Sızdırmazlık ve kanat yatağı sürtünmeleri ile hidrodinamik kanat çevirme momentleri mevcut kuvveti tüketir. Göbek mekanizmasının yerel aktarım oranı, piston kuvvetini kanat torkuna ve piston hareketini açıya dönüştürür; oran strok boyunca değişebilir. Yüksek basınçla birlikte az hareket görülmesi yüksek yük veya mekanik kısıtla uyumludur. Basıncı artırmak, eksik debinin veya hatalı konum bilgisinin genel çözümü değildir.
Sayısal örnek: litre/dakikadan kanat hareketine
Eğitim için varsayılan eşit alanlı bir aktüatörde A = 0,012 m², toplam besleme 18 L/dak, iç kaçak 3 L/dak, odalar arası basınç farkı 6 MPa ve gerekli hareket 60 mm olsun. Debi ve basıncın sabit, yağın sıkıştırılamaz, hızlanma süresinin ihmal edilebilir ve kuvvetin yükü yenmeye yeterli olduğu kabul edilsin. Bunlar ticari bir CPP sisteminin verileri veya ayarları değildir.
Yararlı debi 18 − 3 = 15 L/dak = 0,00025 m³/s olur. Piston hızı 0,00025/0,012 = 0,02083 m/s, yani 20,83 mm/s bulunur. Hareket süresi 0,060/0,02083 = 2,88 s değerindedir. İdeal hidrolik kuvvet 6.000.000 × 0,012 = 72.000 N = 72 kN olur. Belirtilen basınç farkında toplam hidrolik giriş gücü 1,80 kW; varsayılan kaçak yolunda kaybolan güç 0,30 kW; ideal piston işine kalan güç 1,50 kW olur. Diğer kayıplar eklendiğinde pompanın giriş gücü daha yüksek olacaktır.
Yalnız bu örneğin stroku için x = 0 mm noktasında β = −10°, x = 60 mm noktasında β = +20° olacak şekilde doğrusal ilişki varsayalım. Böylece β = −10° + (0,5°/mm)x yazılır. +8° talep, x = 36 mm konumuna karşılık gelir. Gerçek analizde bu varsayımın yerine üreticinin kinematik eğrisi kullanılmalıdır; ilişki genel bir CPP kalibrasyonu değildir.
Sabit geri besleme hatası neden gecikmeden daha yanıltıcı olabilir?
Gösterilen geri beslemede +2° sapma bulunduğunu düşünelim: βm = βgerçek + 2°. Basit konum çevrimi βm = βd = +8° durumunda dengeye geldiğinde gerçek açı +8° değil, +6° olur. Örnekteki geometriyle piston 36 mm yerine 32 mm konumunda durur. Denetleyici sıfır hata görmesine rağmen mekanizmada 2° konum hatası kalır. Denetleyici kazancını artırmak, güvendiği ölçümdeki bu sapmayı gidermez.
Geri besleme; bağlantı mekanizmasından, ötelenen bir çubuktan veya başka bir onaylı ölçüm düzeninden alınabilir. Ölçümün yeri, hangi arızaların görülebileceğini belirler. Gevşek bir mekanik bağlantının öncesindeki sensör, her kanadın hareketini doğrulamadan hareket gösterebilir. Tersine, donmuş bir gösterge de kanatların yerinde kaldığını kanıtlamaz. Bu belirsizliği güvenli biçimde çözmek için bağımsız konum referansı ve kurulu mekanik ilişki bilinmelidir. Somut bir örnek olarak Kongsberg CP-A bilgi föyü, hatve geri beslemesini yağ dağıtım düzeninde konumlandırır; bu, her kanatta doğrudan ölçüm yapıldığı anlamına gelmez.
Gecikme, ölü bant, sürüklenme ve doyumu ayırmak
Gecikme, değişime geç yanıt verilmesidir. Ölü bant, belirli büyüklüğün altındaki talep değişiminin komutlanan veya gözlenen hareket oluşturmamasıdır. Sürüklenme, talep yaklaşık sabitken konumun değişmesidir. Doyum ise komut, debi, basınç veya hareket sınırına ulaşılmasıdır. Bunlar aynı anda görülebilir. Örneğin sıcak ve düşük viskoziteli yağ kaçağı artırırken bir hız sınırlayıcı talebi ayrıca kısıtlayabilir. Yanıtın biçimi, tek bir son okumadan daha fazla bilgi taşır.
Kontrollü bir deneyde kabul edilen talep, geri besleme, varsa bağımsız referans, şaft devri, yeri belirli hidrolik basınçlar, yağ sıcaklığı ve etkin sınırlar birlikte kaydedilir. İleri ve geri yöndeki hareketler aynı koşullarda karşılaştırılır; mekanizma yükleri, alanlar ve sürtünme farklı olabilir. Yalnız yavaş harekete bakarak pompa arızası, yalnız beklenmeyen itkiye bakarak sensör arızası tanısı konulmaz. İtki hidrodinamik sonuçtur; hatve ise mekanik konumdur.
Güç kaybının tek bir evrensel hatve sonucu yoktur
CPP sisteminde çek valf, dengeleme valfi veya başka konum tutma düzenleri, yedek pompalar ve alternatif kumanda imkânları bulunabilir. Bir arızada hangi hatvenin ne kadar süre korunacağı ve hareketin sürüp sürmeyeceği, kurulu tasarıma ve arıza yerine bağlıdır. “Sıfıra gider” veya “daima bulunduğu yerde kalır” ifadelerinin hiçbiri genel kabul olamaz. Yağ kaçağı, geri besleme kaybı ve besleme kaybı farklı arıza durumlarıdır.
Yararlı mühendislik incelemesi belirli bir arıza sınırını izler: Hangi enerji kalmıştır, hangi oda yolları kapalı tutulabilmektedir, hangi istasyon kumandaya sahiptir ve hangi gerçek konum hâlâ doğrulanabilir? Bakım sırasında depolanmış hidrolik enerji veya beklenmeyen kanat hareketi söz konusu olabilir. Deney, izolasyon ve devreye alma, doğaçlama valf değişiklikleriyle değil geminin onaylı yöntemiyle yürütülmelidir.
İkna edici kanıt nasıl görünür?
Yararlı bir kabul kaydı; talebi, gerçek hareketi ve çalışma koşullarını birbirine bağlar. Onaylı deney planıyla yönü, uç konumları, ara nokta kalibrasyonunu, yanıt hızını, konum tutmayı ve belirtilen alarmları veya alternatif çalışma biçimlerini gösterir. Aynı vericiden beslenen iki göstergenin uyuşması iki bağımsız doğrulama değil, tek ölçümün iki yerde gösterilmesidir.
Temel sonuç, üç ifadeyi ayrı tutmaktır: Hatve komutu kabul edildi; aktüatör hareket etti; kanatlar istenen konuma ulaştı. Her biri kendi kanıtını gerektirir. Hidrolik hesap bu zinciri anlaşılır kılar; sonucun doğruluğunu ise gerçek geometri, onaylı sınırlar ve kurulu geri besleme yolu belirler.