Bilgiseller / Gemi makineleri ve enerji
Elektrikli sevkte rejenerasyon: DC bara enerjisi ve frenleme sınırları
Sevk motorundan dönen enerjiyi izleyin, DC ara devre gerilim artışını hesaplayın; kapasitör payını, geri beslemeyi ve dirençli frenlemeyi ayırın.
Bu sayfada
Elektrikli sevk makinesi, şaft dönüşüne karşı koyarken elektrik gücünü geri verebilir. Bu güç, hız komutu azaltılınca ortadan kaybolmaz. Başka yerde tüketilmeli, depolanmalı, uygun dönüşüm yolundan geri aktarılmalı veya ısıya çevrilmelidir. Gelen enerji bu çıkışları aşarsa DC ara devre gerilimi yükselir. Dolayısıyla frenleme sınırı motor torku kadar bütün sistemin enerji sorusudur.
Yavaşlayan şaft her zaman rejenerasyon yapmaz
Pozitif şaft hızı mevcut dönme yönünde, pozitif makine torku ise şaftı süren yönde tanımlansın. Mekanik çıkış gücü Pşaft = Tω olur. Makine torku pozitif hıza karşı koyduğunda Pşaft negatiftir: mekanik güç elektrik makinesine girer. Bir bölümü kayba dönüşür; uygun sürücüde kalanı DC ara devreye ulaşabilir. Buna karşılık makine torku düşükken su direnciyle yavaşlayan şaft, enerjinin çoğunu hidrodinamik olarak harcayabilir.
Gemi ilerlemeye devam ederken pervane çevredeki akış tarafından da döndürülebilir. Bu durumda geri dönen enerji yalnız motor ve şaftın dönme ataletinden değil, gemi–su etkileşiminden de gelebilir. Yalnız rotorun durmasını hesaplamak bütün ani durma manevrasını öngöremez. Gerçek tork–devir geçmişi ve sevk sisteminin izin verilen çalışma bölgeleri gereklidir.
Dönen gücün bütün olası çıkışlarını çizmek
Rejeneratif güç alan basitleştirilmiş ara devrede dEkap/dt = Prejen − Pyükler − Pdepo − Pgeri − Pdirenç yazılır. Her terim aynı DC sınırında ölçülür. Depolama ve geri aktarım, ara devreden güç aldığında pozitiftir; dönüşüm kayıpları tutarlı eklenmeli, iki kez sayılmamalıdır. Bir cihazın bağlı olması, frenleme anında enerji kabul edebildiğini tek başına göstermez.
ABB frenleme kılavuzu, AC şebekeye enerji döndüremeyen diyotlu beslemeyi rejeneratif besleme ve dirençli frenleme düzenlerinden ayırır. Aktif ön uç elektriksel geri aktarım yolu sağlar; fakat karşı AC sistemin de yeterli tüketimi veya başka uygun enerji alıcısı olmalıdır. Gemide jeneratör grupları sınırsız ters güç alıcısı değildir. Pano düzeni ve güç yönetimi sınırları hesaba katılmalıdır.
Kapasitans kısa tampon sağlar, sürekli çıkış sağlamaz
İdeal kapasitör grubu için Ekap = ½CV² olur; C farad, V volt, enerji joule cinsindendir. İncelenen iki gerilim arasındaki enerji payı ΔE = ½C(V2² − V1²) ile bulunur. Toplam depolanmış enerji ile kalan kabul payı farklı büyüklüklerdir. Frenleme için kullanılabilir miktarı ½CV2² almak, V1 düzeyinde zaten depolanmış enerjiyi yanlışlıkla yeniden sayar.
Sabit net fazla güç P için V(t) = √(V1² + 2Pt/C) olur. Gerilimin karesi doğrusal artar; gerilim karekök eğrisi izler. Gerçek ara devrede kapasitans toleransı, dalgalanma, kayıplar ve koruma eşikleri vardır. Seçilmiş gerilimlerle hesap yapmak yanıt süresini anlamaya yarar; bu değerler sürücünün onaylı sınırlarının yerine geçirilemez.
Sayısal örnek: 120 kW, payı milisaniyeler içinde doldurur
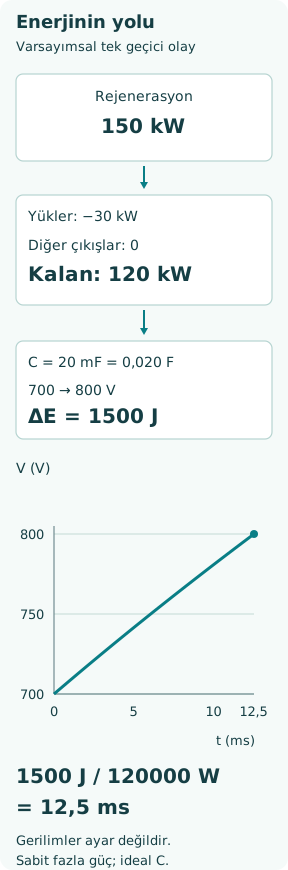
Varsayımsal C = 20 mF = 0,020 F ara devre başlangıçta 700 V olsun. Yalnız bu hesapta üst sınır 800 V seçilsin. Rejenerasyondan 150 kW gelirken aynı anda diğer ara devre yükleri 30 kW tüketsin. Depolama, geri aktarım veya direnç yolu etkin olmasın. Fazla güç 120 kW = 120.000 J/s olur.
Enerji payı ½ × 0,020 × (800² − 700²) = 1.500 J bulunur. Üst sınıra ulaşma süresi 1.500/120.000 = 0,0125 s = 12,5 ms olur. Bu, ideal enerji dengesinin öngördüğü süredir; gözlenmiş koruma açma süresi değildir. Yavaş bir üst seviye komutun hızlı DC geçicisini tek başına koruyacağının neden varsayılamayacağını gösterir.
Aynı gerilim aralığında kapasitansı artırmak enerji payını doğru orantılı artırır; fakat sürekli frenleme kapasitesi yaratmaz. Depolanmış arıza enerjisini, ön şarj gereksinimini ve elektrik tasarımını da değiştirir. Bu eğitim hesabından kapasitans ekleme veya aşırı gerilim ayarını değiştirme çözümü çıkarılamaz.
Olay enerjisini tepe fren gücünden ayırmak
Ayrı bir varsayımsal rotor hesabında tek şafta indirgenmiş atalet J = 120 kg·m² ve hız düşüşü 1.200’den 600 dev/dak olsun. ω = 2πn/60 dönüşümüyle hızlar 125,66 ve 62,83 rad/s olur. Kinetik enerji azalması ½J(ω1² − ω2²) = 710,61 kJ bulunur. Bunun %90’ı DC ara devreye ulaşırsa dönen elektrik enerjisi 639,55 kJ olur.
Olay 10 s sürüyorsa ortalama geri dönen güç 63,96 kW olur. Bu değer tepe gücü veya torku belirlemez. Sabit karşı atalet torkuyla doğrusal hız düşüşünde devir değiştiğinden anlık güç de değişir. Önceki örneğin 120 kW fazlası, ayrıca varsayılmış farklı bir geçicidir; bu rotor olayının ortalaması gibi sunulmamalıdır.
Rotor hesabında pervanenin hidrodinamik işi, şaft sürtünmesi, değişen kayıplar ve geminin ilerlemesi ihmal edilmiştir. Joule ile watt ayrımını göstermek için uygundur. Tam bir deniz sevk frenleme tasarımı, gerçek mekanik görevi ve aynı anda çalışan bütün tüketici ve kaynakları gerektirir.
Fren direncinin akım, güç ve ısıl sınırları vardır
İdeal kıyıcı, direnci her anahtarlama döneminin bir bölümünde ara devreye bağlar. Bağlıyken Pdirenç,iletim = V²/R ve Idirenç,iletim = V/R olur. Gerilim yaklaşık sabitken d anahtarlama görev oranı, ortalama dV²/R gücünü verir. Bu görev oranı, manevralar arasında ısınma ve soğumayı belirleyen daha yavaş işletme frenleme çevriminden farklıdır.
Ayrı varsayımsal örnekte 800 V altında 6 Ω direnç için iletimdeki güç 106,67 kW, akım 133,33 A olur. d = 0,75 iken ortalama ısıya dönüşen güç 80 kW; bu ortalama 5 s sürdürülürse açığa çıkan ısı 400 kJ olur. Bunlar seçilmiş direnç etiket değerleri değil, elektrik hesabıdır. 6 Ω gerçek sürücüye taşınamaz; asgari direnç, azami akım ve onaylı bileşen eşleşmeleri ekipmana özgüdür.
Siemens S110 direnç yük diyagramı tepe gücünü, darbe süresini ve tekrar dönemini ayırır. Direnç kısa yüksek güç darbesini karşılayıp tekrarlanan olaylarda aşırı ısınabilir. Tersine toplam enerji kapasitesi yeterli olan direnç, kıyıcının anlık akım sınırını yine aşabilir. Hem kısa süreli elektrik sınırı hem bütün ısıl görev uygun olmalıdır.
Depolama ve ortak yükler ancak güç kabul edebiliyorsa işe yarar
Bataryanın şarj kabulü doluluk oranına, sıcaklığa, hücre sınırlarına ve dönüştürücüsüne bağlıdır. Enerji kapasitesi büyük fakat şarj sınırına yakın batarya, frenlemeye az anlık pay bırakabilir. Ortak DC ara devre bir makinenin rejeneratif enerjisini başka bir motor yükünde kullanabilir; fakat değerlendirmede bu yüklerin ilgili manevrada aynı anda bulunacağı gösterilmelidir.
ABB deniz DC mimarisi jeneratör, depolama ve tüketicilerin eşgüdümlü bütünleştirilmesini açıklar. Bu yapı enerji yönlendirmesini destekler; her alıcının arıza sonrasında kullanılabilir kalacağını garanti etmez. Ayrılmış batarya, soğutma devresi kaybı, azalan tüketim ve bara bölümü değişimi farklı düzenler olarak incelenir. Alıcı yol hem elektriksel sürekliliğe hem akım ve enerji kabulüne sahip olmalıdır.
Alıcı yollar sınırına ulaşınca ne olur?
Kurulu kontrollere göre sürücü rejeneratif torku azaltabilir, hız rampasını uzatabilir veya DC ara devreyi korumak için açabilir. Bunların şaft hareketine ve gemi manevrasına etkileri farklıdır. Aşırı gerilim koruması elektroniği koruyup başlangıçta istenen yavaşlamayı sağlayamayabilir. Bu nedenle koruma tasarımı ve manevra performansı birlikte değerlendirilmelidir.
Yararlı kayıtta şaft devri ve torku, DC gerilim, rejeneratif güç, tüketici gücü, batarya kabul sınırları, kıyıcı görev oranı ve direnç sıcaklığı yeterince eşzamanlı bulunur. Gücün anlık mı ortalama mı olduğu belirtilir. Bu devrelerde deney ve çalışma onaylı izolasyon yöntemi gerektirir: motorun durması DC ara devrenin boşaldığını göstermez; fren dirençleri de sıcak kalabilir.
Temel kontrol zamana bağlı enerji dengesidir. Mekanik sistemden kaç joule çıkmalıdır, elektriksel olarak ne hızda gelir, hangi yollar kabul eder ve bir yol kaybolursa ne olur? Bu dört soru, kapasitörün, büyük motor etiketinin veya bağlı bataryanın sınırsız frenleme kabiliyeti sanılmasını önler.