Bilgiseller / Gemi makineleri ve enerji
Jeneratör senkronizasyonu: faz açısı, frekans farkı ve kesici kapanma gecikmesi
Ana kontakların birleşeceği faz açısını öngörün; gerilim, frekans ve faz eşleşmesini ayırın; kesici zamanlaması ile ölçüm belirsizliğinin etkisini inceleyin.
Bu sayfada
İki jeneratör de yaklaşık 50 Hz gösterebilir; buna rağmen hemen paralel bağlanmaya uygun olmayabilir. Gerilim büyüklükleri, faz sıraları ve anlık bağıl fazları uyumlu olmalıdır; üstelik kesicinin kapanması zaman alır. Belirleyici açı, kapama komutunun gönderildiği andaki değil, ana kontakların birleştiği andaki açıdır. Bu makale ayar değeri veya canlı anahtarlama talimatı vermeden bu zamanlama modelini geliştirir.
Eşleşmenin bağımsız koşulları vardır
Gerilim büyüklüğü, frekans ve faz açısı AC dalga biçiminin farklı özelliklerini tanımlar. Eşit etkin gerilim eşit fazı; eşit frekans da gerilim fazörlerinin aynı doğrultuda olduğunu göstermez. Üç fazlı bağlantıda faz sıraları da karşılık gelmelidir. Ölçülen tek fazın eşleşmesi, ters faz sırasını veya yanlış tanımlanan gerilim transformatörü devresini düzeltmez.
DEIF senkronizatör açıklaması kapama ölçütlerinde gerilim farkını, kayma frekansını ve faz açısını birlikte sayar. İzin verilen değerler kurulu jeneratör, şalt ve onaylı koruma/kumanda tasarımından alınmalıdır. Genel bir yüzde veya derece penceresi gemiler arasında taşınabilir ayar değildir. Senkron kontrol işlevi, yapılandırılmış koşullarda izin üretir; bütün ölçüm bağlantılarının ve çalışma modunun doğru olduğunu tek başına kanıtlamaz.
Faz açısı frekans farkıyla ilerler
Elektriksel derece cinsinden δ = θjeneratör − θbara tanımlansın. Negatif δ, bağlanacak jeneratör geriliminin baradan geride olduğunu göstersin. Kayma frekansı Δf = fjeneratör − fbara olsun ve hertz ile ifade edilsin. Frekanslar yaklaşık sabitken dδ/dt = 360 Δf derece/saniye olur. Pozitif kayma δ değerini artırır: gerideki fazör çakışmaya yaklaşır, onu geçer ve öne çıkar.
Sabit ve sıfırdan farklı kaymada ardışık çakışmaların arası 1/|Δf| saniyedir. Δf tam sıfırsa kontrol sistemi bağıl fazı değiştirmedikçe mevcut açı hatası sabit kalır. Bu nedenle “frekansmetreler aynı” demek yeterli değildir. Senkroskop bağıl faz hareketini gösterir; yönü ve işaretleri başka bir ekrandan hatırlanan kuralla değil, kurulu cihazın tanımıyla yorumlanmalıdır.
Kesici anlık olay değil, zaman aralığı ekler
Komut, kapama mekanizması çalışıp ana kontaklar birleşmeden önce denetleyici çıkışından ve varsa ara elemanlardan geçer. Öngörüdeki gecikme, senkronizatörün kullandığı tanımla eşleşmelidir. ABB senkron kontrol açıklaması, çıkış kontağı gecikmesini de kapsayan toplam kapama gecikmesi tanımlar. Aynı röle gecikmesini tekrar eklemek fazla; dışarıda bırakmak eksik telafi oluşturur.
Sabit kaymada δkontak = δkomut + 360 Δf tc olur; tc modellenen komut–kontak aralığıdır. Bu işaret tanımında sıfır açıyı hedeflemek için δkomut = −360 Δf tc gerekir. Bağıntı işaretlidir. Pozitif kayma bu örnekte gerideki komut açısını gerektirir; işaret tanımı olmadan “üç derece avans” demek belirsiz kalabilir. DEIF dinamik senkronizasyon bölümü, çakışmayı öngörmek için kayma ve kesici yanıt süresini kullanır.
Sayısal örnek: önce komut, sonra kontak
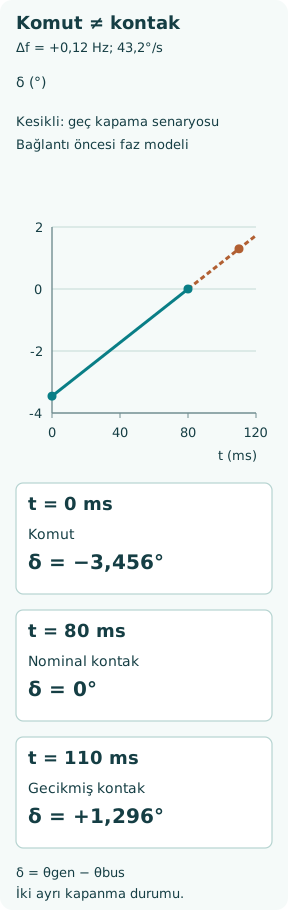
Bara 50,00 Hz, bağlanacak jeneratör 50,12 Hz olsun. Kayma sabit, toplam kapanma aralığı 80 ms = 0,080 s kabul edilsin. Bunlar eğitim için seçilmiş değerlerdir; önerilen senkronizasyon sınırları değildir. Kayma +0,12 Hz, açı değişim hızı 360 × 0,12 = 43,2°/s olur. Bir tam bağıl dönüş 1/0,12 = 8,33 s sürer.
Nominal sıfır açılı kontak için komut açısı −43,2 × 0,080 = −3,456° olur. Komut anında jeneratör 3,456° geridedir. 80 ms sonra 3,456° ilerleyip nominal olarak sıfıra gelir. Bunun yerine komut sıfır açıda verilseydi, aynı sabit kayma modelinde kontaklar +3,456° açıda birleşirdi. Zamanlama telafisinin nedeni tam olarak bu ayrımdır.
Şimdi komut açısı sabit kalsın, fakat gerçek kapanma süresi 110 ms olsun. Kontak açısı −3,456 + 43,2 × 0,110 = +1,296° çıkar. Gerilim ve frekans göstergeleri değişmeden mekanizma/kumanda gecikmesindeki 30 ms fark kapanma açısını değiştirmiştir. Dolayısıyla gerçek kesici zamanlaması ölçülüp korunmalı; yalnız nominal katalog değerinden varsayılmamalıdır.
Belirsizlik öngörünün parçasıdır
Örnekte tek başına ±20 ms zamanlama hatası, ±43,2 × 0,020 = ±0,864° katkı verir. Nominal 0,080 s boyunca ±0,01 Hz kayma tahmin hatası ise ±360 × 0,01 × 0,080 = ±0,288° katkı verir. Birinci mertebe en kötü durum toplamı ±1,152° olur. 360 Δf tc çarpımının çapraz terimi korunursa 360 × 0,01 × 0,020 = 0,072° ek sınır çıkar; iki hata için tutucu toplam sınır 1,224° olur.
Bu, sınırlandırılmış hata örneğidir; istatistiksel güven aralığı veya kabul limiti değildir. Faz ölçüm hatası, örnekleme gecikmesi, kutupların kapanma zamanları arasındaki fark ve değişen frekans dahil edilmemiştir. Kayma sabit a hızıyla değişirse ek faz değişimi 180 a tc² olur. a = 0,2 Hz/s ve tc = 0,080 s için 0,2304° bulunur. Denetleyici daha gelişmiş öngörü kullanabilir; yine de modeli ve ölçümün yaşı fiziksel süreçle eşleşmelidir.
Eşit gerilim büyüklüğü kapama zorlanmasını kaldırmaz
Etkin büyüklükleri E olan iki faz gerilimi fazörü arasında δ açısı varsa açık bağlantı üzerindeki gerilim farkının büyüklüğü |ΔE| = 2E |sin(δ/2)| olur. E = 230 V ve δ = 10° için yaklaşık 40,09 V bulunur; iki voltmetre de 230 V gösterse bile fark vardır. Yalnız örnek için seçilmiş toplam 0,15 Ω reaktansla fazör akım tahmini 267 A olur.
Bu küçük hesap jeneratör kısa devre akımı veya şaft gerilmesi incelemesi değildir. Direnç, altgeçici davranış, DC bileşen, doyum ve elektromekanik dinamikler dışarıda bırakılmıştır. Mekanizmayı açıklar: bağlantı aynı anlık gerilimde olmayan iki kaynağı eşitlerken elektriksel ve tork geçicileri oluşturabilir. Gerçek sonuç için gerçek şebeke ve makine modeli gerekir; gelişigüzel 0,15 Ω örneğinden güvenli kapanma açısı türetilemez.
Dinamik ve sıfıra yakın kaymalı yöntemler farklı sorunları çözer
Dinamik senkronizasyon kontrollü kaymaya izin verir ve yaklaşan çakışmayı öngörür. Sıfıra yakın kaymalı veya statik senkronizasyon ise frekansları yaklaşık eşit tutarken faz hatasını etkin olarak sıfıra yaklaştırır. DEIF iki yaklaşımı ve kontrol farklarını açıklar. Kaymayı azaltmak faz hareketini yavaşlatır; önceden var olan faz farkını kendiliğinden ortadan kaldırmaz.
Kesici kapandıktan sonra makine ortak elektrik sistemine katılır ve kontroller amaçlanan yük paylaşımına geçmelidir. Yaygın basitleştirilmiş modelde tahrik makinesi torku öncelikle aktif güç paylaşımını, uyartım ise reaktif güç paylaşımını etkiler. Görsel olarak düzgün kapama, başarılı paralel çalışmanın yalnız başlangıcıdır. Kontak açısı uygun olsa bile yanlış kapama sonrası kontrol kötü paylaşım veya ters güç doğurabilir.
Ölçüm yolunun seçimi doğru hesabı etkisiz bırakabilir
Senkronizatör, gerçekten kapatılacak kesicinin iki tarafındaki gerilimleri karşılaştırmalıdır. Yanlış bara seçimi, ters polarite, yanlış transformatör faz telafisi veya eski uzaktan ölçüm, matematiksel olarak doğru öngörüyü yanlış elektriksel koşula bağlayabilir. Ölçüm ve komut yollarının yalnız zamanı değil, kimliği de tutarlı olmalıdır.
SEL senkronizasyon çalışması sinyal seçimini, gecikmeyi ve yazılımla çizilen senkroskobun neden hassas elle kapama zamanlayıcısı olarak uygun olmadığını tartışır. Ekran düzgün görünse bile bu konular geçerlidir. Aynı yanlış seçilmiş gerilim çiftinden üretilen izin, o seçim hatasına karşı bağımsız koruma değildir. Tasarım ortak arızaları ele almalı ve gerçek pano bağlantı düzeniyle doğrulanmalıdır.
Enerjisiz baraya kapama ayrı bir durumdur
Bilerek enerjisiz bırakılmış baranın izlenecek anlamlı canlı faz referansı yoktur. Onu enerjilendirmek, hedef baranın gerçekten enerjisiz olduğunun ve diğer kaynakların uyumsuz biçimde kapanmayacağının doğrulanmasını içeren farklı onaylı izin ve eşgüdüm düzeni kullanır. Sigorta veya ölçüm arızası nedeniyle eksik gerilim sinyali, baranın enerjisiz olduğunun kanıtı sayılmamalıdır.
Benzer biçimde iki enerjili ada arasındaki bara bağlama kesicisinin kapatılması, iki sistemin senkronizasyonudur; her adanın geriliminin ayrı ayrı uygun olması yetmez. Yükler değişirken bağıl açı ve frekans da değişebilir. İzin verilen eylemi kurulu mantık ve kaynak kontrolleri belirler. Bu durumlar kapamayı engelleyen senkron kontrolünü devre dışı bırakarak “çözülmemelidir”.
Yararlı doğrulama kaydı komuttan kontağa uzanır
Seçilen kaynak/bara, gerilim büyüklükleri, faz sırası doğrulaması, ölçülen kayma ve faz, kapama komutunun zamanı, gerçek kontak olayı ve hesapta kullanılan gecikmenin tanımı kaydedilir. Cihaz zamanlama belirsizliği ve kapama sonrası aktif/reaktif güç davranışı eklenir. Yardımcı kontağın durumu ana kontak temasından farklı zamanda değişebilir; deney yöntemi kullanılan göstergenin bu özelliğini hesaba katmalıdır.
Temel ayrım, kapama izni, kapama komutu ve ana kontakların amaçlanan koşulda başarıyla birleşmesi arasındadır. Alarm veya engellenmiş kapama, tekrarlanan denetimsiz denemeyi değil onaylı inceleme yolunu gerektirir. Sağlam senkronizasyon değerlendirmesi dalga biçimini, denetleyiciyi ve mekanik kesiciyi aynı zaman ekseninde birleştirerek gerçekte olanı kontrol eder.