Bilgiseller / Risk analizi yöntemleri
Bağımlı olay ağacı dalları: koşullu olasılıklar neden önemlidir?
Ortak yardımcı hizmet örneğiyle koşullu dal girdileri, başlatıcıya koşullandırma ve birbirini dışlayan dizi kontrollerinin yanlış bağımsızlık varsayımını nasıl önlediği.
Bu sayfada
İki koruyucu işlevin adı, ekipmanı ve arıza olasılığı farklı olsa da aynı desteğe bağlı olabilirler. Olay ağacında bu durum, önceki başarı veya arızadan sonra sonraki dala atanan olasılığın değişmesiyle görünür. Her başlığı yeni ve bağımsız deney saymak ortak arızayı küçük gösterebilir. Çözüm, bağımlılığı açıklayan durum bilgisini korumak ve her dalı o durum içinde hesaplamaktır.
Bağımlılığın mekanizmasını adlandırın
IAEA’nın yayımlanmış bağımlılık rehberi, işlevsel, fiziksel, insan etkileşimi ve bileşen arızası bağımlılıklarını ayırır. Modelleme kaynağı olarak bu ayrım iki işlevi neyin bağladığını sormaya yardım eder. Ortak elektrik beslemesi, ayrı kabloları etkileyen yangından; ikisi de aynı yanlış tanıya dayanan iki eylemden farklıdır. Açıklanmamış tek korelasyon katsayısı mekanizmaları gizler.
Örnek gemi düzeninde A ve B koruyucu işlevleri ortak U yardımcı hizmetine ihtiyaç duysun. Yardımcı hizmet mevcutken ayrı yerel donanımları arızalanabilir. Aşağıdaki model, belirtilen başlatıcı koşulunda tek tanımlı talep anındaki kullanılabilirliği inceler. Sürekli onarım modeli, genel ekipman arıza hızı veya gerçek gemi tasarımı hakkında iddia değildir.
Koşullu yerel arızaları tanımlayın
Talep anında U’nun kullanılamama olasılığını varsayımsal 0,020 alın. U yoksa iki işlev de başarısız olsun. U mevcutsa yerel A arızası 0,030, yerel B arızası 0,040 olasılığa sahip olsun; bu iki yerel olayın yardımcı hizmet mevcut koşulunda bağımsız olduğunu varsayın. U kaybıyla iki işlevin kesin kaybı dahil bütün bunlar model varsayımlarıdır.
Koşullu bağımsızlık, genel bağımsızlıktan daha dar iddiadır. Yardımcı hizmet mevcut olarak sabitlendiğinde, bu örnekte yerel A sonucunu öğrenmenin yerel B olasılığını değiştirmediğini söyler. Yardımcı hizmet durumu bilinmiyorken tam işlev arızalarının bağımsız olduğunu söylemez. Olay ağacına sayı aktarırken yerel olayla tam işlevi ayırmak bu nedenle önemlidir.
Tam işlev olasılıklarını hesaplayın
MIT koşullandırma dersindeki toplam olasılık çerçevesi, yardımcı hizmet durumlarını ayrı hesaplamaya imkân verir. A işlevinin arızası 0,020 + 0,980 × 0,030 = 0,0494 olur. B işlevinin arızası 0,020 + 0,980 × 0,040 = 0,0592 olur. İkisi de ortak yardımcı hizmet arızasını içerir; yalnız yerel donanım girdisi değildir.
Ortak arıza olasılığı 0,020 + 0,980 × 0,030 × 0,040 = 0,021176 olur. İlk terim yardımcı hizmetin yokluğunu, ikincisi hizmet mevcutken iki yerel arızayı kapsar. Alternatifler birbirini dışlar. Tam marjinal olasılıkların çarpımı ise 0,0494 × 0,0592 = 0,00292448 verir; belirtilen ortak modelden çok küçüktür. Küçük çarpım ortak bağımlılığı sessizce kaldırmıştır.
Her dala doğru değeri yerleştirin
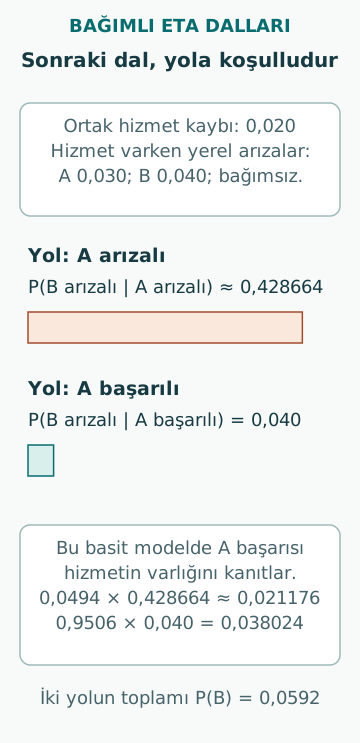
Ağaç önce tam A arızasını sorguluyorsa o yoldaki sonraki B arızası olasılığı P(B arızası|A arızası) = 0,021176/0,0494, yaklaşık 0,428664 olmalıdır. Bu, koşulsuz B arızası olasılığı 0,0592’den büyüktür. A arızasını gözlemek ortak hizmetin yokluğuna ilişkin çıkarılan olasılığı artırır; gözlem kendi başına B’ye fiziksel zarar vermez.
A başarı yolunda varsayımlar gereği yardımcı hizmet mevcut olmalıdır. Orada B arızası olasılığı koşullu yerel değer olan 0,040’tır. İki yola aynı B olasılığını uygulamak modelle çelişir. Çalışma tablosunda yol durumu dal girdisinin yanında tutulursa aynı görünen B başlıklarının neden farklı değer taşıdığı anlaşılır.
Dört son diziyi kontrol edin
Dört dizi olasılığı şöyledir: iki arıza 0,021176; A arızası ve B başarısı 0,028224; A başarısı ve B arızası 0,038024; iki başarı 0,912576. Toplam birdir. İlk iki terim A’nın 0,0494 marjinalini; birinci ve üçüncü B’nin 0,0592 marjinalini verir. Kontroller kayıt düzeninin farklı yönlerini sınar.
Ağaç, yanlış bağımlılıkla da bire toplama kontrolünü geçebilir. Bağımsız dal olasılıkları da normalize ağaç oluşturur; fakat farklı ortak dağılım kurar. Çıkarılan ortak olayları fiziksel modelle ve kaynak girdilerle karşılaştırın. Sayısal normalizasyon, atanan toplam olasılık kütlesini kontrol eder. Olayların ayrık olduğunu, seçilen örnek uzayın tamamını kapsadığını veya modelin bütün önemli arıza mekanizmalarını içerdiğini tek başına kanıtlamaz. MIT’nin toplama kuralı, olayların ayrık olmasını öncül olarak gerektirir.
Başlatıcının kendisine koşullandırın
Varsayılan 0,020 yardımcı hizmet kullanılamazlığı yalnız tanımlı başlatıcı koşulunda geçerlidir. Başlatıcı aynı hizmetin kaybıysa koşullu kullanılamazlığı birdir; bu basit alternatif desteksiz modelde iki işlev de kaybolur. O ağaçta 0,020’yi korumak, başlatıcının açıkça kaldırdığı desteğe kredi verir.
Başka başlatıcı hizmeti büyük ölçüde etkilemeyebilir, koşullu olasılıkla bozabilir veya gerektiği süreyi değiştirebilir. Bunlar farklı modellerdir. Başlatıcı sıklığının zaten destek arızasını temsil edip etmediğini ve aynı olayın bir başlıkta yeniden görünüp görünmediğini kaydedin. Aksi halde olay çift sayılabilir, atlanabilir veya incelenen koşula uymayan olasılık alabilir.
Tanımlı maruziyet temelinde sıklığa geçin
NRC’nin PRA açıklaması, olay ağacı dizilerini işlev başlıklarının hata ağacı analiziyle ilişkilendirir. Özgün örnekte tanımlı başlatıcı sıklığı işletme yılı başına 0,40 olsun ve önceki talep modeli her oluşumda geçerli olsun. İki arızalı dizinin sıklığı 0,40 × 0,021176 = 0,0084704 işletme yılı⁻¹ olur.
Bu, tanımlı dizinin beklenen oluşma hızıdır; otomatik olarak bir yıldaki kayıp olasılığı değildir. İki arıza sonrası zarar hâlâ fiziksel son durum modeli gerektirir. Başlatıcı topluluğu farklı kip veya destek koşullarını birleştiriyorsa tek filo sıklığını uygun görünen ortalama dal olasılığıyla çarpmak yerine uyumlu koşullu modeller ve maruziyetler kullanın.
Önerilen değişikliğin neyi değiştirdiğini sınayın
Ayrı duyarlılık örneğinde yalnız yardımcı hizmet kullanılamazlığını 0,005’e düşürün; koşullu yerel olasılıklar 0,030 ve 0,040 kalsın. Ortak arıza 0,005 + 0,995 × 0,030 × 0,040 = 0,006194 olur. Bu bir model parametresinin değişimidir; belirli bakım eyleminin bunu sağlayacağına kanıt değildir.
İkinci beslemeyi eklemek, geçişi, ortak dağıtımı, kontrol gücünü, kapasiteyi ve aynı tehlikeye maruziyeti incelemeden bu azalmayla temsil edilemez. Yalnız A’nın yerel donanımını iyileştirmek de ortak hizmet katkısını korur. Bağımlılık modeli, bileşen sayısından risk azalması vaat etmek yerine önerilen iyileştirmenin hangi kanıtı sağlaması gerektiğini belirlemeye yardım eder.
Olasılık iddiasının sınırını koruyun
Analiz her temel olayı tutarlı tanımlamalı, koşullu veri kümelerini kaydetmeli ve ölçülmüş girdilerle varsayımları ayırmalıdır. Mantıkta açıkça temsil edilen ortak destek arızası, örtüşmesi uzlaştırılmadan ikinci ampirik işlev olasılığının içinde de gizlenmemelidir. Aynı disiplin insan eylemleriyle çevresel hasar için de geçerlidir.
Örnek model koşullu hesabı elle kontrol edebilmek için küçüktür. Gerçek ekipman kısmi yeteneği koruyabilir, depolanmış enerjiyle çalışabilir, son süreden önce toparlanabilir veya ek ortak nedenlerle kaybolabilir. Önemli olduklarında bu özellikler durum modeline ve başarı ölçütlerine girer. Doğru çarpma savunulabilir modeli izler; eksik mekanizmayı telafi edemez.
Kaynaklar
- SSG-3 (Rev. 1): Analysis of Dependent Failures · IAEA · Kaynak kontrol tarihi: 2026-10-06
- Introduction to Probability, Lecture 2: Conditioning and Bayes’ Rule, 2018 · MIT OpenCourseWare · Kaynak kontrol tarihi: 2026-10-07
- Probabilistic Risk Assessment · US NRC · Kaynak kontrol tarihi: 2026-10-06
- Mathematics for Computer Science, Lecture 19: Conditional Probability, 2024 · MIT OpenCourseWare · Kaynak kontrol tarihi: 2026-10-07