Bilgiseller / Risk analizi yöntemleri
Kontrol döngülerinde HAZOP: etkileşim, karşıt komutlar ve bozulan proses davranışı
İki sağlıklı kontrolörü ortak kütle ve enerji dengesinde izleyin; karşıt fiziksel etkileri hesaplayıp kötü ayarı, olanaksız hedefleri ve ortak ekipman arızalarını ayırın.
Bu sayfada
İki kontrolör kendi ölçümü için doğru yönde davranırken diğerinin kontrol ettiği değişkeni bozabilir. Sorun mutlaka bozuk sensör veya PID bloğunda yanlış işaret değildir. Ortak envanterden, her akımın taşıdığı enerjiden veya mevcut ekipmanın birlikte sağlayamadığı hedef çiftinden doğabilir. HAZOP bu fiziksel etkileri kontrolör çıkış etiketlerinin ötesinde izlemelidir.
Etkileşimi proses sınırında tanımlayın
NPTEL’in çok döngülü kontrol dersi, başka döngü üzerinden iletilen etkiler dahil, iki çıktıyı da etkileyen girdiler yoluyla etkileşimi açıklar. Bu özgün örnekte sıcaklık kontrolörü sıcak besleme, seviye kontrolörü soğuk besleme debisini aynı karıştırıcıya doğru değiştirir. Çıkış aynı envanterden çeker. Böylece değiştirilen her debi hem sıvı miktarını hem ısıl durumu etkiler.
Ölçülen sıcaklık düşükken sıcaklık kontrolörü sıcak beslemeyi açar. Envanter düşükken seviye kontrolörü soğuk beslemeyi açar. İki işaret de amaçlanan yerel yanıt için doğrudur. Dolayısıyla “kontrolör sağlıklı”, “eylemi diğer bütün hedeflere yardımcı” anlamına gelmez. Her vanada biten HAZOP düğümü, eylemlerin etkileştiği ortak prosesi kaçırır.
Komutları değerlendirmeden kütle ve enerji dengelerini yazın
İki beslemede eşit, sabit özgül ısı cp ve yoğunluk bulunan tam karışmış, tepkimesiz sıvı varsayın. Sıcak besleme Th = 80 °C, soğuk besleme Tc = 20 °C sıcaklığında girsin; Fo = 2 kg/s çıkış ortalama T sıcaklığında ayrılsın. Dış ısıtma, çevreye kayıp, faz değişimi veya gecikme olmasın. M değişen kütle envanteridir; herhangi kontrolör dinamiği uydurulmaz.
MIT’nin iki girişli ısıtılan tank dersi kütle ve entalpi dengesi çerçevesini sağlar. Buradaki farklı, değişken envanterli karıştırıcı için dM/dt = Fh + Fc − Fo ve d(M cp T)/dt = cp(Fh Th + Fc Tc − Fo T) olur. Sol taraf açılıp kütle dengesi yerleştirilince M dT/dt = Fh(Th − T) + Fc(Tc − T) elde edilir. T dM/dt’yi atlamak dolma veya boşalmada yanlış sıcaklık denklemi üretir.
Çapraz etkileri nominal koşulda okuyun
M = 100 kg ve T = 50 °C iken kararlı işletme Fh = 1 kg/s ve Fc = 1 kg/s gerektirir. Her iki girişi artırmak dM/dt’yi artırır. O anda sıcak debinin dT/dt üzerindeki etkisi (80 − 50)/100 = +0,3 K/kg, soğuk debinin etkisi (20 − 50)/100 = −0,3 K/kg olur; debi değişimi kg/s birimindedir. Bunlar sıcaklık değişim hızının yerel türevleridir, kararlı proses kazançları değildir.
Böylece düşük seviyeyi düzelten soğuk besleme eylemi önce karışımı soğutarak sıcaklık toparlanmasına karşı koyar. Düşük sıcaklığı düzelten sıcak besleme eylemi tankı da doldurur. Seviye sonradan yüksek olduğunda soğuk beslemeyi kapatmak dolmayı azaltır; fakat bir soğutma katkısını da kaldırır. İşaretler dengelerden ve mevcut sıcaklıklardan gelir; bir besleme sıcaklığı ortalama sıcaklığı geçerse yeniden değerlendirilmelidir.
Düşük envanter toparlanmasının anlık durumunu hesaplayın
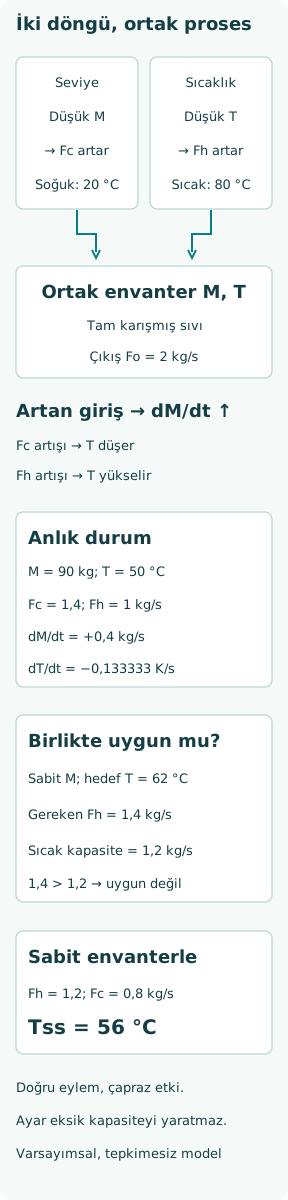
Ayrı bir anlık durum M = 90 kg ve T = 50 °C alınsın. Sıcak debi hâlâ 1 kg/s iken seviye kontrolörünün soğuk debiyi 1,4 kg/s değerine çıkardığını varsayın. Kütle 1 + 1,4 − 2 = 0,4 kg/s hızla artar; sıcaklık ise başlangıçta [1 × 30 + 1,4 × (−30)]/90 = −0,133333 K/s hızla değişir. Vana doğru hareket etmesine rağmen seviye toparlanması sıcaklık bozucusu yaratır.
Sıcaklık kontrolörü aynı anlık durumda sıcak debiyi tanımlı 1,2 kg/s kapasitesine yükselterek yanıt verirse kütle 0,6 kg/s artar, sıcaklık hızı −0,066667 K/s olur. Soğuma azalır; ancak dolma hızlanır. Bu anlık hesaplar aşım veya salınım öngörmez. Bunun için tek türevi süresiz uzatmak yerine gerçek kontrolör yasaları, aktüatör dinamiği ve değişen M ile T gerekir.
İstenen hedeflerin birlikte sağlanabilirliğini sınayın
Şimdi sabit envanter, aynı 2 kg/s çıkış ve varsayımsal 62 °C sıcaklık hedefi isteyin. İki kararlı denge Fh = Fo(Ttarget − Tc)/(Th − Tc) = 2 × 42/60 = 1,4 kg/s ve Fc = 0,6 kg/s gerektirir. Gereken sıcak debi, tanımlı 1,2 kg/s kapasitesini 0,2 kg/s aşar. Hiçbir kazanç ayarı bu eksik fiziksel yeteneği yaratamaz.
En büyük sıcak debide envanter sabitse soğuk debi 0,8 kg/s olmalıdır. Karşılık gelen kararlı sıcaklık (1,2 × 80 + 0,8 × 20)/2 = 56 °C’dir. Dolayısıyla sağlıklı kontrolörler envanteri tutarken istenen sıcaklığa ulaşamayabilir. Bu koşuldaki sürekli sıcaklık hatası, sıcaklık sensörü veya kontrol algoritması arızası varsaymadan önce hedef uygunluğunu ve kapasiteyi inceleme gerekçesidir.
Yalnız sıcaklık hedefini sağlamanın bedelini gösterin
Sıcak debi 1,2 kg/s iken zaten 62 °C’de olan karışımı tutmak Fc = 1,2 × (80 − 62)/(62 − 20) = 0,514286 kg/s gerektirir. Bu soğuk debi gelen ısıl etkileri dengeler; fakat toplam giriş sabit çıkıştan küçüktür. Envanter hızı −0,285714 kg/s olur. Bu sabit debilerle 100 kg ve 62 °C’den başlanırsa 60 s sonra M = 82,8571 kg olur; ideal sıcaklık değişmez.
Bu, önerilen işletme biçimi değil, karşı örnektir: görünüşte başarılı sıcaklık düzeltmesi envanteri tüketebilir. Açığı kapatmaya çalışan seviye kontrolörü soğuk sıvı ekleyerek bu sıcaklık tutmaya karşı koyar. İki hedef, çıkış gereksinimi ve sıcak kapasite kısıtı proses tasarımı veya üst denetim düzeyinde uzlaştırılmalıdır. Seviye döngüsünü susturmak ya da korumayı baypas etmek çatışmayı çözmek yerine gizler.
Ayarı, çatışan hedefleri ve ortak arızayı ayırın
Ayar sorunu, uygun işletme noktası varken kapalı döngü yanıtıyla ilgilidir: aşırı etkileşim, gecikme veya yüksek kazançlar kötü toparlanma oluşturabilir. Bu iddiayı gerçek dinamik model ve korunmuş yanıt verileriyle sınayın. İntegral yığılması kısıtlı yanıtı kötüleştirebilir; ancak buradaki kapasite hesabı integratöre dayanmaz ve yığılma önleme, olanaksız hedef çiftini olanaklı yapamaz.
Çatışan hedef sorunu az önce gösterilen denge tutarsızlığıdır. Ortak ekipman arızası ise yine farklıdır: ortak besleme kaybı, ortak ölçüm hatası veya yanlış yapılandırılmış paylaşılan aktüatör iki döngüyü bozabilir. Hangi mekanizmayı kanıtın desteklediğini belirleyin. İki salınan eğri içeren kayıt; nedensel etkileşimi, ortak girdi bozucusunu ve iki ayrı arızayı ayırt etmeye yetmez.
HAZOP satırlarını etki ve işletme kipleri çevresinde yazın
“Daha az envanter” için soğuk yeniden doldurma eylemini ve soğutma sonucunu satırda tutun; sıcaklık toparlanma eylemine ve artan dolma hızına bağlayın. “Ulaşılabilenden başka sıcaklık hedefi” için kapasite kısıtını, kapanamayan kararlı dengeyi ve süren sapmanın gerçek proseste ne anlama geleceğini kaydedin. Varsayımsal sıcaklıklar tek başına tehlikeli sonuç oluşturduğunu kanıtlamaz.
Otomatik/elle geçişlerini, başlatmayı, düşük kapasiteyi, çıkış değişikliklerini ve duran beslemenin geri gelişini dahil edin. Üst denetim seçicisi veya öncelikli kontrol varsa önceliğini ve amaçladığı fiziksel güvenli durumu belgeleyin. İki kontrolörün komut verdiği ortak vana açık hakemlik gerektirir; bu örnek ayrı vanalar kullanarak etkileşim için ortak prosesin yeterli olduğunu gösterir. İki kontrolör adını bağımsız koruma kanıtı saymayın.
Korumayı zayıflatmadan koordinasyonu değerlendirin
Olası tasarım yanıtları; kip kabulünden önce hedef uygunluğunu sınamak, giriş oranıyla toplam debiyi birlikte yönetmek, kontrol eşleştirmesini değiştirmek veya gerekçeli üst denetim kısıtı kullanmaktır. Uygun yanıt gerçek prosese ve sonuçlarına bağlıdır. Değerlendirme, yeni yapının aktüatör sınırlarını, geçersiz ölçümleri, başlatmayı ve elle işletmeden dönüşü nasıl ele aldığını göstermelidir.
HSE’nin Out of control rehberi, üretim kontrolü değişikliklerinin örtüşen koruyucu işlevleri zayıflatmaması gerektiğini vurgular. Üretim döngülerini değiştirmeden ortak son elemanları, yardımcı beslemeleri ve sinyalleri inceleyin. Koordinasyon iyileştirmesi kendiliğinden yeni emniyet katmanı değildir; başarılı nominal hedef testi de ortak hizmet veya son eleman kullanılamadığında performansı kanıtlamaz.
Fiziksel yanıtı doğrulayın ve bağlı satırları kapatın
Doğrulanmış benzeticide veya korunmuş test düzeninde her girdiyi ayrı değiştirin, iki proses değişkenini gözleyin; ardından birleşik bozucuyu ve ilgili kip geçişlerini sınayın. İstenen debiyi, ölçülen debiyi, gerçek vana yanıtını, envanteri, sıcaklığı ve zamanı kaydedin. Kontrolör hatasını yorumlamadan veya ayarı değiştirmeden önce gözlenen işaretlerin dengeyle uyuştuğunu kontrol edin.
Kapanış kanıtı hangi mekanizmanın düzeltildiğini belirlemelidir: dinamik etkileşim, olanaksız hedef birleşimi veya gösterilmiş ortak arıza. Sonraki üretim, besleme sıcaklığı veya kapasite değişikliği incelemeyi tetiklesin diye ortak kütle ve enerji hesabını HAZOP bağlantılarıyla koruyun. Temel bulgu, doğru yerel kontrol eylemlerinin fiziksel proses üzerinden çatışabilmesidir; çözüm birlikte sağlanabilir hedef ve doğrulanmış davranış gerektirir.