Bilgiseller / Risk analizi yöntemleri
Görev süresi ve risk birleştirmesi: hızlar, olasılıklar ve değişen maruziyet
Parçalı görev arıza hızını bütünleştirmek, tekrarlanan görev sayısını olasılıktan ayırmak ve maruziyet birleştirilirken durum, onarım ve belirsizlik varsayımlarını korumak.
Bu sayfada
Gemi makinesi görev boyunca tek sabit koşulla karşılaşmayabilir. Yük, gereken işlev, destek ve çevresel etkiler aşamalar arasında değişebilir. Aşamaları birleştirmek uygun görünen yıllık hızı süreyle çarpmaktan fazlasıdır. Analiz hızın neyi anlattığını, sistemin hangi durumda olduğunu ve aşamalar arasında yaşayıp yaşamadığını veya geri getirildiğini korumalıdır. Zaman, sonda yapılan birim dönüşümü değil modelin parçasıdır.
Saati ve arıza son durumunu tanımlayın
İlgili saat işletme zamanı, belirli kipte geçen süre veya takvim yaşı olabilir. Görev; farklı arıza fırsatları taşıyan çalışma, bekleme ve geçişlerden oluşabilir. İşlevsel son durumu ve hesabın ilk oluşumda mı durduğunu yoksa geri kazanımdan sonra tekrarları mı saydığını tanımlayın. Seçimler matematiksel modeli belirler.
Sevkle ilgili görev sınırlı güvenilirlik çalışması için aşamalara bölünebilir; fakat aşama adı hız değerini tanımlamaz. Veri her aşamadaki ekipman durumuna, göreve ve arıza tanımına karşılık gelmelidir. Karışık filo hizmetinden ölçülen hız, tek mevcut sayı diye zorlayıcı aşamaya otomatik atanamaz.
Olasılıkları körlemesine toplamak yerine hızı bütünleştirin
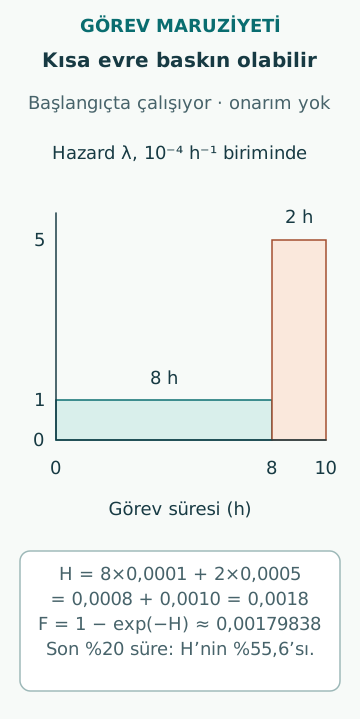
NIST anlık arıza hızı açıklaması, onarılmayan öğenin yaşamasını koşullu hızın zaman integralinden oluşan H(t) birikimli hızına bağlar. Bu modelde ilk arıza olasılığı F(t) = 1 − exp[−H(t)]’dir. Parçalı sabit hızda H, her aşamanın hızıyla süresinin çarpımlarının toplamıdır.
Toplananlar bağımsız aşama arıza olasılıkları değil birikimli hız katkılarıdır. Her hız aşamaya kadar yaşamaya koşullu ve modellenen duruma uygun olmalıdır. Son olasılık sıfırla bir arasında kalır. Gerekli yaklaşım ve hatası kurulmadan aşama olasılıklarını doğrudan toplamak varsayımsal birleşimleri tutarsız sayabilir.
İki aşamalı görevi hesaplayın
Başlangıçta çalışan onarılmayan öğenin örnek hızı, 8 h ilk aşamada 0,000100 h⁻¹, 2 h ikinci aşamada 0,000500 h⁻¹ olsun. Hızların yalnız atanmış aşamaya bağlı olduğunu ve yaşamaya koşullu geçerliliğini koruduğunu varsayın. Birikimli hız 0,000100 × 8 + 0,000500 × 2 = 0,001800 olur.
Görev ilk arıza olasılığı 1 − exp(−0,001800), yaklaşık 0,001798381’dir. Zaman ağırlıklı ortalama hız 0,001800/10 = 0,000180 h⁻¹, aynı modelde aynı 10 h için eşdeğer sonuç verir. İki hızın ağırlıksız ortalaması 0,000300 h⁻¹, birikimli hız 0,003 verir; farklı maruziyet sorusunu yanıtlar.
Aşama sırasını değiştirmenin varsayımını anlayın
Bilinçli olarak basit örnekte iki sabit aşama maruziyetinin sırasını değiştirmek integrali değiştirmez. Nedeni, atanmış hızların belirtilen aşama dışında hafızası, yaşlanma etkileşimi veya geçiş cezası olmamasıdır. Bu, gemi işlemlerinin sırasının önemsiz olduğu genel iddia değil modelin matematiksel özelliğidir.
Sıcak aşama sonraki koşulu değiştiriyorsa, geçiş arıza doğuruyorsa veya ilk bozulma sonraki yedekliliği kaldırıyorsa yeniden sıralamada hız ve durumlar değişmeden bırakılamaz. Durum geçişi veya bozunma modeli gerekebilir. Görev modeli sırayı önemli yapan etkiyi genel ortalama hızın içine saklamak yerine temsil etmelidir.
Tekrarlanan görevleri sürekli yaşamadan ayırın
NIST binom modeli ayrı tekrarlı deney hesabını destekler. Yirmi görevin aynı ilgili koşulda başladığını ve önceki p = 1 − exp(−0,001800) arıza olasılığıyla bağımsız sonuçlar verdiğini varsayın. Beklenen başarısız görev 20p, yaklaşık 0,035968’dir. En az bir başarısız görev olasılığı 1 − (1 − p)²⁰, yaklaşık 0,035360 olur.
İkinci ifade bu girdiler altında 1 − exp(−0,036)’ya da eşittir. Eşitlik tekrarlanan görevlerin fiziksel varsayımlarının sağlandığını kanıtlamaz. Görevler arası kalan gizli arıza, eksik geri kazanım veya ortak çevresel durum bağımlılık yaratabilir. Aynı ilk koşulu neyin kurduğunu belirtin; yeni sefer kaydı başlatmak ekipmanı sıfırlamaz.
Uygunsa yinelenen olay için oluşma hızı modeli kullanın
NIST’in homojen olmayan Poisson süreci açıklaması, onarılabilir sistem olayları için zamana göre değişen oluşma hızı modelini anlatır. İkisi de zaman integrali içerse bile sayım süreci onarılmayan ilk arıza ömründen farklıdır. İntegralin yorumu modelle birlikte korunmalıdır.
Belirtilmiş yoğunluklu sayım sürecinde integral, aralıktaki beklenen oluşumu verir. Poisson modelinde bir eksi bu integralin negatif üssü, bir veya daha çok oluşma olasılığıdır. Onarım geleceği değiştiriyor, olaylar kümeleniyor veya yoğunluk gözlenmemiş duruma bağlıysa basit belirli yoğunluk modeli yetmeyebilir. Aynı formül biçimi aynı fiziksel süreci kurmaz.
Olasılığa geçerken belirsizliği koruyun
Özgün belirsizlik örneğinde birikimli hız H, eşit olasılıkla 0 veya 0,020 olsun. Ortalaması 0,010’dur. Koşullu arıza olasılıklarını ortalamak [0 + 1 − exp(−0,020)]/2, yaklaşık 0,009900663 verir. Yalnız ortalamayı dönüştürmek 1 − exp(−0,010), yaklaşık 0,009950166 verir. Dönüşüm doğrusal olmadığından değerler farklıdır.
Burada iki durum gözlenen eş sıklıklı işletme aşamaları değil açıkça atanan belirsizlik dağılımıdır. Hız veya süre belirsizse dönüşümden önce ilişkilerini koruyun. Uzun maruziyet tam da yüksek hız koşulunda oluşabilir. İki girdiyi ayrı ortalamak ilişkiyi kaldırıp beklenen sonucu değiştirebilir. Duyarlılık aralığı ve olasılıksal belirsizlik modeli de ayrı etiketlenmelidir.
Görev maruziyetini takvim raporuna dikkatle bağlayın
Görev başına olasılık, yılda beklenen başarısız görev ve yılda en az bir arıza olasılığı farklı çıktılardır. Dönüşüm görev sayısını, türünü, ilk durumlarını ve bağımlılığını gerektirir. Çalışma zamanı modeli maruziyet vermese bile takvim kesintileri, faaliyetsiz dönemler ve bakım önemli olabilir.
Görev süresi rastgeleyse modeli ortalama sürede çalıştırmak genellikle görev olasılıklarını ortalamakla aynı değildir. Arızalar gözlenen görevi kısaltıyorsa yalnız tamamlanan görev sürelerini kullanmak maruziyet kaydını yanlı yapabilir. Hizmet kaydından görev modeline geçerken gözlem kurallarını, sansürlü süreleri ve topluluk tanımını görünür tutun.
Birleştirmeyi varsayımlarıyla bildirin
Yararlı sonuç son durumu, zaman temelini, aşama sürelerini, anlık hızları veya oluşma yoğunluklarını, geçişleri, onarımı ve bağımlılığı belirtir. Aşama katkılarını ve kullanılan kesin dönüşümü, küçük olasılık yaklaşımının kontrolüyle gösterin. Böylece kısa fakat zorlayıcı aşamanın sonucu belirleyip belirlemediği görülebilir.
Görev birleştirmesi veriyi sayıya indirirken mühendislik anlatısını korumalıdır. Tanımlı işletme profillerini karşılaştırabilir ve daha iyi kanıtın nerede önemli olduğunu gösterebilir. İlgili fiziksel, işletmesel ve düzenleyici temel olmadan eşleşmeyen hızı gemiye özgü tahmine çeviremez veya kabul edilebilir işletme süresi kuramaz.
Kaynaklar
- Failure (or hazard) rate · NIST/SEMATECH · Kaynak kontrol tarihi: 2026-10-07
- Binomial Distribution · NIST/SEMATECH · Kaynak kontrol tarihi: 2026-10-07
- Non-Homogeneous Poisson Process – power law · NIST/SEMATECH · Kaynak kontrol tarihi: 2026-10-07