Bilgiseller / Seyir ve deniz emniyeti
Akıntı yönü ve hızı: farklı ölçümlerden su hareketini kestirmek
Eşlenmiş hız vektörlerini çıkararak akıntıyı kestirin; baş yönü sapması, algılayıcı gecikmesi, sürüklenme ve belirsizliği sınayın.
Bu sayfada
Akıntı tahmini çoğu zaman çok daha büyük iki ölçülen hareketin farkıdır. Bu nedenle yön, zaman ve algılayıcı anlamındaki küçük uyuşmazlıklara duyarlıdır. Aritmetik ancak bu varsayımlar açık olduğunda yararlıdır.
Kestirilen akıntı bir artık vektördür
Yatay referans noktası için yer hızı, suya göre hız ile yerel su hızının toplamıdır: vG = vW + c. Dolayısıyla c = vG − vW. Çıkarma ancak iki hız aynı zaman, yer, referans noktası ve eksenleri anlatıyorsa basittir. Tutarsız girdilerden hesaplanan akıntı bütün uyuşmazlıkları içine alıp yine inandırıcı ok gibi görünebilir.
Akıntı yönü suyun gittiği yön, akıntı hızı ise büyüklüğüdür. Rüzgâr yönü çoğu zaman geldiği yeri anlattığından aynı tanımı akıntıya taşımak sonucu ters çevirir. Örnekler gerçek kuzeyden saat yönünde kerteriz ve doğu/kuzey bileşenleri kullanır. Hesaplanan kinematik artığın gerçek akıntı sayılması, geminin suya göre hareketinin yeterince ölçüldüğüne dair kanıt gerektirir.
Hız büyüklüğünü hız vektöründen ayırın
Tek eksenli parakete otomatik olarak tam yatay suya göre hız vektörünü ölçmez. Baş yönü ile boyuna hızın birleştirilmesi, ölçülmeyen enine hareketin ihmal edilebilir veya ayrıca ele alınmış olduğunu varsayar. 22 Mayıs 2000 tarihli IMO MSC.96(72), hız ve mesafe ölçüm cihazları eki ölçüm kiplerini ayırır ve cihaz kılavuzunda açıklanacak çevresel etkileri tanır. Her paraketenin aynı çıktıyı verdiğini varsaymak yerine model ve onay kontrol edilmelidir.
Rüzgâr sürüklenmesi, dönüşte yanal kayma, algılayıcı hizası ve Doppler paraketenin örneklediği derinlik önemli olabilir. GNSS yer rotası gövde baş yönünü değil yere göre ötelemeyi anlatır. SOG’den STW’yi iki skaler sayı olarak çıkarmak yönü kaybeder ve genel akıntı vektörünü vermez. Eşit SOG ve STW akıntının sıfır olduğunu kanıtlamaz.
Bileşen örneği skaler yanılgıyı gösterir
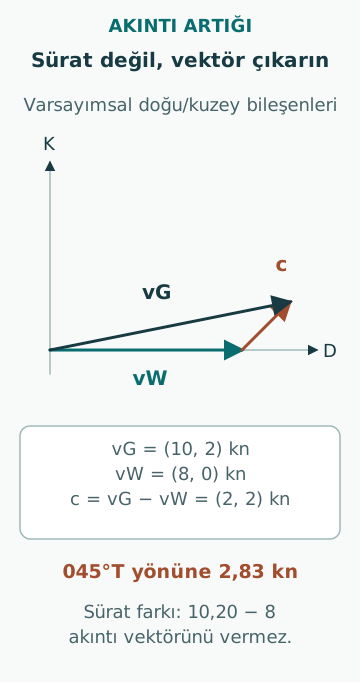
Eşzamanlı gözlemler vG = (10,00; 2,00) kn yer hızı, güvenilir tam suya göre ölçüm vW = (8,00; 0,00) kn versin. Akıntı artığı c = (2,00; 2,00) kn olur: 045,00°T yönünde 2,83 kn. Yer hızı sqrt(10² + 2²) = 10,20 kn, yönü 078,69°T’dir. Yuvarlanmış 10,20’den 8,00 çıkarmak 2,20 kn verir; bu ne doğru akıntı büyüklüğü ne de yönüdür.
Bu, düzgün akıntı ve ivmesiz hareket varsayan özgün ideal örnektir. On beş dakikada suyun yere göre yer değiştirmesi (0,50; 0,50) NM, büyüklüğü 0,707 NM olur. Planlı iz ve dengeleyici gemi hareketi tanımlanmadan bu, geminin enine rota hatası değildir. Akıntı oku su hareketini anlatır; otomatik seyir düzeltmesi değildir.
Baş yönü hatası enine akıntı gibi görünebilir
Suya göre hız 8,00 kn ve gerçek yön tam doğu olsun; vektör kurmakta kullanılan baş yönü ise 093°T olsun. Hesaplanan kuzey bileşeni 8 cos 93° = −0,419 kn olur. Bunu doğru yer hızından çıkarmak görünür kuzey akıntısını 0,419 kn artırır. Küçük açı sapması su değişmeden önemli artık yaratmıştır.
Tersine gerçek yanal sürüklenme, pusula doğruyken baş yönünden kurulan su vektörünü yanlış yapabilir. Uyuşmazlık tek başına hangi mekanizmanın geçerli olduğunu belirlemez. Yararlı kontroller baş yönü kalibrasyonunu, parakete kipini, geminin manevra durumunu ve bağımsız akıntı bilgisini inceler. Grafik düzgün görünene kadar akıntı tahminini ayarlamak cihaz veya model hatasını gizleyebilir.
Ortalama pencerelerini ve zamanları eşleştirin
Bir aralıkta ortalanmış GNSS hızı ile başka aralıkta filtrelenmiş parakete değeri ivmelenmede aynı hareketi anlatmayabilir. Dönüşte görülen “akıntı” sıçraması farklı gecikmeli ölçümlerin farkı olabilir. Mesajın alınış zamanını kaydetmek asıl ölçümün ne zaman yapıldığını göstermez.
Özgün duyarlılık örneğinde suya göre hızın doğu bileşeni kısa süre için 0,04 kn/s değişsin. Güncel yer hızını on saniye eski su hızıyla eşlemek başka etkilerden önce 0,40 kn doğuya artık hatası yaratabilir. Sabit değişim varsayımı örnektir. Bilinen sabit gecikmeyi düzeltmek, değişken veya bilinmeyen gecikmenin ortadan kalktığını iddia etmekten farklıdır.
Benzer vektörler çıkarılınca bağıl belirsizlik büyür
İki büyük hız tahmini neredeyse eşitse küçük farklarının bağıl belirsizliği büyük olabilir. Doğu bileşeninde yer hızı için 0,15 kn, su hızı için 0,20 kn bağımsız standart belirsizlik varsayın. Akıntının doğu bileşeni belirsizliği sqrt(0,15² + 0,20²) = 0,25 kn olur. Nominal 0,10 kn artık bu belirsizliğe göre zayıf çözülmüştür.
Akıntı büyüklüğü sıfıra yaklaşırken yön belirsizliği özellikle kararsızlaşır; küçük bileşen değişimi yönü keskin döndürebilir. Bu durumda yönü derecenin onda biriyle vermek yanıltıcı kesinliktir. İlişkili hatalar, sistematik sapmalar ve ölçülmeyen enine hız, tekrarları ortalamakla yok olmaz. Bunları rastgele ölçüm saçılmasından ayrı açıklayın.
Dış akıntı bilgisinde benzer büyüklükleri karşılaştırın
NOAA CO-OPS ürün açıklamaları ölçülen akıntıyı, gelgit akıntısı kestirimini ve sayısal mevcut-durum/gelecek öngörüsünü ayırır. API, uygun akıntı ürünlerinde ölçüm katmanını da tanımlar. Bir istasyondaki sualtı akıntısı otomatik olarak gemideki yüzey akıntısı değildir; gelgit kestirimi gelgit dışı her katkıyı içermeyebilir.
Karşılaştırmada derinliği, konumu, zamanı, yön tanımını ve değerin gözlem mi model çıktısı mı olduğunu kaydedin. Kayma veya mekânsal değişim nedeniyle fark fiziksel olarak gerçek olabilir. İki tahminin belirsizliği büyükse model uyumu da rastlantı olabilir. Dış bilgi, kapsamı bilinen başka kanıt yolu olarak en yararlı hale gelir.
İkinci kararlı seyir aralığı sapma varsayımını sınayabilir
Eğitim verisinde yerel akıntının değişmediğini varsayarak iki farklı baş yönündeki kararlı aralıkları karşılaştırın. Gemiyle dönen artık hata gövde eksenine bağlı ölçüm sorunuyla; yere göre sabit artık ise akıntı bileşeniyle daha uyumludur. Bu teşhis varsayımıdır, kanıt değildir; aralıklar arasında akıntı değişebilir.
İki aralık için geçen zamanı, konumları, yükleme durumunu ve algılayıcı kiplerini kaydedin. Koşulları atmak çevresel değişimi kalibrasyon hatası gibi gösterebilir. Karşılaştırma mevcut gözlemleri veya yetkili deneyleri kullanır; gerçek trafikte yalnız tahmini iyileştirmek için rota değiştirmeyi gerekçelendirmez.
Artığı kullanmadan önce teşhis edin
Yararlı değerlendirme yalnız yön ve büyüklüğü değil bileşen zaman serilerini korur. Yer ve su hızlarının doğu/kuzey bileşenlerini, farklarıyla aynı zaman ekseninde gösterin. Dönüşleri, parakete kip değişimlerini, kayıp girdileri ve kaynak geçişlerini işaretleyin. Artığın gemi baş yönü, ivme veya kaynak seçimiyle değişip değişmediğini inceleyin. Desenler çevresel sinyali gemiye bağlı hatadan ayırmaya yardım eder.
Skaler çıkarma, sürüklenme varsayımı olmadan baş yönünü su izinin yönü sayma, akıntı derinliğini unutma, dönüş boyunca ortalama alma ve bütün artığa “gelgit” deme yaygın hatalardır. Tahmin zaman penceresi, kaynak zinciri, belirsizlik ve çözülmemiş sapmaları taşımalıdır. Seyir değerlendirmesi için kanıttır; bütün seyir planının veya garanti uygulanabilir düzeltmenin yerine geçmez.
Kaynaklar
- MSC.96(72): Amendments to performance standards for devices to indicate speed and distance · IMO · Kaynak kontrol tarihi: 2026-10-06
- CO-OPS Products · NOAA CO-OPS · Kaynak kontrol tarihi: 2026-10-06