Bilgiseller / Seyir ve deniz emniyeti
Radarda hayalet ekolar: çoklu yansıma, dolaylı eko ve hedef doğrulaması
Özgün gidiş-dönüş radar yollarıyla mesafe katlarını, dolaylı kerteriz değişimini ve ekoyu sınıflandırmak için gereken kanıtı ayırın.
Bu sayfada
Beklenmedik radar ekosu, gerçek hedefin dönüşünü yanıltıcı ekran konumuna yerleştiren bir yoldan oluşabilir. Bu olasılığı açıklamak, işarete yalnız hayalet demek yerine sinyal yolunu izlemeyi gerektirir. Mesafe, kerteriz ve hedef kimliği akıl yürütmenin ayrı parçalarıdır.
Hayalet eko ailesini tanımlamak
“Hayalet eko” tek fiziksel mekanizma yerine geniş tanımlayıcı addır. Ek yansımalar sinyal yolunu uzatabilir; dolaylı yol enerjinin antene geldiği yönü değiştirebilir; anten yan lobları ise dönüşü amaçlanmayan kerterizle ilişkilendirebilir. Benzer görünen işaretlerin nedeni aynı olmak zorunda değildir. Adlandırmadan önce hangi yol veya algılama mekanizmasının önerildiği açıkça belirtilmelidir.
NGA’da bulunan Radar Navigation and Maneuvering Board Manual, Yedinci Baskı (2001), 152–155. sayfalarda dolaylı ekoları, çoklu ekoları, yan lobları ve önceki darbe ekolarını ayırır. Burada bu kalıcı fiziksel ayrımlar için kullanılır. Tarihî baskıdan güncel radarın işleme özellikleri çıkarılmaz; kitabın şekilleri modern ürün arayüzü gibi sunulmaz. Mekanizma kaynağı ile kurulu cihaz bilgisi ayrı tutulur.
Mesafe ve kerterizi farklı ölçümlere bağlamak
İdeal darbeli mesafe hesabında gösterilen değer, varsayılan yayılma hızının gidiş-dönüş gecikmesiyle çarpımının yarısıdır: R_ind = c₀τ/2. Daha uzun toplam yol, gerçek doğrusal uzaklığın ötesinde mesafe gösterebilir. İkiye bölme alışılmış gidiş-dönüş yorumuna aittir; gerçek yol daha çok parça içerse bile alıcının bu dönüşümü değişmek zorunda değildir. Yanlış yol, doğru zaman ölçümünden yanlış yer üretebilir.
Kerteriz, dönüşle ilişkilendirilen anten yönüne bağlıdır. Dolaylı gidiş-dönüş yolu bu yönü gerçek hedef yerine yakındaki yansıtıcıya çevirebilir. Aşağıdaki sayısal durumda kuzey yukarı düzlemde hakiki kerterizler kullanılır; kerteriz referansı değişimi uyuşmazlığı açıklamaz. Yol geometrisini ayırmak için ideal mesafe ölçümü varsayılır; bant genişliği, açısal ışın genişliği ve işleme hataları dışarıda bırakılır. Bunların gerçek cihazda önemsiz olduğu söylenmez.
Yinelenen yansımaları izlemek
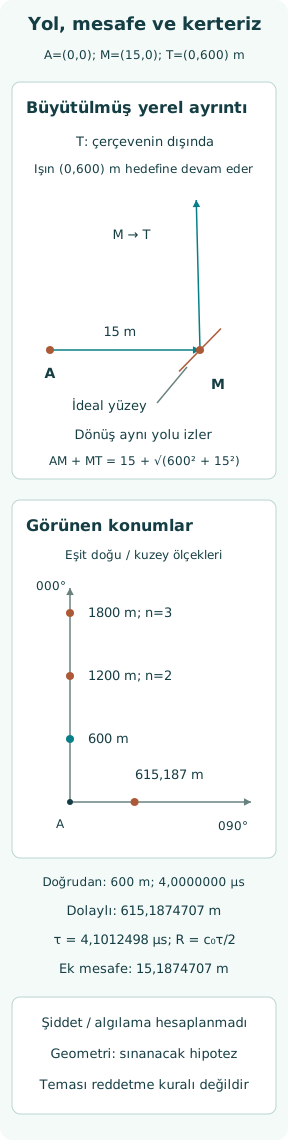
R uzaklığındaki hedef için doğrudan gidiş-dönüş yolu 2R’dir. İdeal dönüş hedef/gemi yansıma dizisini yinelerse toplam yol 2nR olabilir. Alışılmış mesafe dönüşümü nR verir. R = 600 m ile ikinci ve üçüncü ideal mesafeler bu nedenle 1 200 ve 1 800 m’dir. Kat sayısı, aynı darbenin varsayılan yol uzunluğu üzerinden tanımlanır.
Bu uzaklıklar eko şiddetini değil, yol uzunluğunu anlatır. Yinelenen yol, uygun yansıtıcı yüzeyler ve gözlenebilir işaret üretmeye yetecek alınan enerji ister. Geometri bunları tek başına sağlamaz. Yaklaşık mesafe katlarında düzgün işaret dizisi bile hipotez kanıtıdır; biri dışındaki temasların silinebileceğini veya benzer mesafede gerçek nesne bulunmadığını kanıtlamaz. Görüntü örüntüsü fiziksel kimliğin yerine geçmez.
Dolaylı gidiş-dönüş yolunu izlemek
Anten A = (0, 0), gerçek hedef T = (0, 600 m), ideal yakın yansıtıcı M = (15 m doğu, 0) olsun. A→M→T ve ters T→M→A yoluna izin verecek yüzey yönelimi varsayılır. Uygun gelen ve yansıyan yönlerin açıortayındaki yüzey normali, fiziksel olarak tutarlı aynasal kuruluş sağlar. Sadece noktaları birleştirmek yeterli fiziksel koşul değildir.
Son parça A’ya doğudan ulaşır; T kuzeyde 000° iken yol 090° hakikiyle ilişkilendirilir. Büyütülmüş anten yakını ayrıntısı yalnız M’deki yerel dönüşü gösterir; uzaktaki hedef çerçevenin dışındadır. Uyumlu yüzey yönelimi olmadan ışını elverişli bir köşeden geçirmek, oluşan üçgen ne kadar düzgün görünürse görünsün geçerli açıklama değildir. Şekil bu yüzden yüzeyi ve devam eden ışını birlikte gösterir.
Özgün geometrik karşılaştırmayı hesaplamak
Doğrudan gidiş-dönüş 1 200 m’dir. c₀ = 3,00 × 10⁸ m/s ile gecikme 4,0000000 µs, gösterilen mesafe 600 m olur. Tek yön dolaylı uzaklık AM + MT = 15 + √(600² + 15²) = 615,1874707 m’dir. Aynı yolun ters dönüşü 4,1012498 µs ve yine 615,1874707 m gösterilen mesafe verir. Zaman ile yol aynı varsayımlardan hesaplanır.
Ek gösterilen uzaklık 15,1874707 m’dir. Dolayısıyla dolaylı dönüşün mesafesi gerçek hedefinkiyle tam aynı olmak zorunda değildir. El kitabındaki yaklaşık aynı mesafe açıklaması, ek yerel yolun ihmal edilebilir olmasına bağlıdır. Burada seçilen 15 m yer değiştirme yaklaşımın kusurunu görünür kılar. Özgün konum çizimi aynı uzamsal ölçeği korur; ayrı büyütülmüş ayrıntı yakındaki yansımayı gösterir. İki panelin ölçeği birbirine karıştırılmaz.
Yan lobları ve önceki darbe ekolarını ayırmak
Yan lobdan alım antenin yönsel tepkisiyle ilgilidir; güçlü dönüşler ana ışının dışındaki yönlerle ilişkilendirilebilir. Önceki darbe veya ikinci iz ekosu ise eski yayının enerjisinin sonraki zamanlama çevriminde yorumlandığı zaman belirsizliğidir. Bu mekanizmalar tek darbenin daha uzun yol üzerindeki yinelenmiş yansımalarından farklıdır. “Çoklu” sözcüğünün benzemesi aynı fiziksel süreç olduklarını göstermez.
Dolayısıyla bu durumda 1 200 ve 1 800 m işaretleri özellikle ideal çoklu yansıma hipotezleridir. Darbe yineleme aralığı verilmediğinden önceki darbe belirsizliği mesafesi hesaplanmaz. Anten örüntüsü verilmediğinden yan lob yayı veya açısal genişlik öngörülmez. Eksik girdileri korumak, birkaç mekanizmanın sınanamayan tek açıklamada birleştirilmesini önler. Her mekanizma kendi zaman, yön veya yol bilgisini gerektirir.
Rakip açıklamaları gözlemlerle sınamak
Yararlı hipotez tek işaretten fazlasını öngörür. Gemideki dolaylı yol görünen kerterizi kurulum geometrisine; yinelenen yansıma aday mesafeleri gerçek yansıtıcıya; zaman belirsizliği ise dönüşü yayın zamanlamasına bağlar. Geometri değişirken yapılan gözlemler bu özel öngörüleri güçlendirebilir veya zayıflatabilir. Bunun için gözlemlerin güvenilir zaman ve referans bilgisini koruması gerekir; farklı anlar aynı sahne sanılmamalıdır.
Birkaç açıklama mümkünken tek uygun eşleşme zayıf kanıttır. Gerçek nesne önerilen hayalet konumuyla çakışabilir; birden fazla mekanizma birlikte çalışabilir. Öğretim hesabında ölçülmüş genlik, iz veya deniz paraziti özellikle yoktur. Yol varsayıldığında neyin hesaplanacağını gösterir; incelenmemiş ekrana nasıl kesinlik atanacağını göstermez. Uygun geometri, hipotezin mümkün olduğunu gösterirken olayın gerçekten gerçekleştiğini ayrı kanıt belirler.
Bağımsız hedef kanıtını korumak
Görsel bilgi, uygun harita nesneleri ve gerçekten bağımsız başka radar gözlemi, tartışılan temasın farklı yönlerini ele alabilir. Yararlılıkları koşula ve kapsama bağlıdır. Aynı anten ve işleme akışından beslenen iki ekran aynı yapay ekoyu yineleyebilir. Aralarındaki uyum otomatik olarak dış nesnenin iki bağımsız algılanması sayılamaz; sayılardan önce kaynak zinciri incelenmelidir.
AIS raporunun yokluğu ekonun sahte olduğunu göstermez. Uygun görünen AIS simgesi bulmak da yakındaki her radar işaretinin ona ait olduğunu kanıtlamaz. Makale ilişkilendirme veya reddetme kuralı vermez. Görev, yol açıklaması sınanırken çözülemeyen temas kanıtını korumaktır; gerçek durumda cihaz rehberi ve seyir sorumlulukları geçerlidir. Belirsiz temasın varlığı, açıklama uygun diye sessizce yok sayılamaz.
Kurulum ve işleme bağlamını kaydetmek
Yorumlanabilir inceleme; anten yerini, yakın yapıları, ilgili yönelimi, mesafe ölçeğini, alım zamanını ve mevcut işleme ayarlarını veya durumunu kaydeder. Şüpheli yansıtıcı kurulumun parçasıysa fiziksel geometrisi önemlidir. Onu kolay çizilsin diye başka yere koymak, öngörülen kerterizi ve yol uzunluğunu değiştirebilir. Böylece sınanan açıklamanın kendisi, çizim sırasında fark edilmeden değiştirilmiş olur.
İşleme neyin görünür olduğunu etkileyebilir; fakat bu durum üretici algoritması, bastırma eşiği veya kazanç ayarı reçetesi vermez. Şekiller radar ekran görüntüsü yerine özgün geometrik çizimlerdir. Gerçek inceleme, uygulanabilir el kitabıyla kurulum bilgisini ve kalıcı fiziksel yolu geçici parazitten veya ekran/işleme etkisinden ayıran gözlemleri ister. Kaynaklar gerçek cihaz sürümüyle eşleşmelidir; tarihî mekanizma anlatımı bu eşleşmeyi sağlamaz.
Hayalet eko sınıflandırmasının sınırlarını belirtmek
Tamamlanan hesap dört ayrı ideal ekran konumu üretir: kuzeyde 600 m doğrudan hedef, kuzeyde 1 200 ve 1 800 m iki mesafe katı, doğuda 615,1874707 m dolaylı hipotez. Son konum hem ek yol uzunluğundan hem yönlendirilmiş kerterizden gelir. Tek gerçek hedef, çizilmiş her konum ayrı fiziksel hedef olmadan birkaç yol açıklamasını destekleyebilir; bu olasılık kimlik doğrulaması değildir.
Dolaylı veya yinelenen yolların gerçek kurulumda algılanabilir dönüş üretip üretmediği ve gözlenen temasın gerçekten bu yolu izleyip izlemediği kanıtlanmamıştır. Yansıtıcı boyutu, kutuplanma, engeller, anten örüntüsü, deniz durumu ve alıcı işleme dışarıda bırakılmıştır. Doğru sonuç, sınanabilir sonuçları olan sınırlı geometrik hipotezdir. Açıklanamayan teması bastırma veya bulunduğu bölgeyi açık sayma izni değildir; eksik fiziksel kanıtın yerine hesap konulamaz.
Kaynaklar
- NIMA/NGA Publication 1310, Radar Navigation and Maneuvering Board Manual, Chapter 4. Seventh Edition, 2001, verified on official title page — Printed pp.152–155: Indirect (False) Echoes, Multiple Echoes, Side-lobe Effects, Second-Trace (Multiple-Trace) Echoes; Figs.4.4–4.10