Bilgiseller / Seyir ve deniz emniyeti
Radar vektörleri: bağıl hareket, gerçek hareket ve referans hataları
Radar hareketini bileşen vektörleri, su ve yer referansları, algılayıcı bağımlılıkları ve hesaplı hata örnekleriyle anlayın.
Bu sayfada
Radar oku bir referans sistemindeki hesaptır. Değeri, bu referansın, ölçülen bağıl harekete eklenen hızın ve gözlemlerin yaşının bilinmesine bağlıdır. Bu yazı dönüşümleri açıkça izler; çatışmadan kaçınma manevrası tarif etmez.
Ekrandaki dört ayrı seçimi ayırın
Radar görüntüsü aynı anda birkaç referans kullanır. Gösterim hareketi kendi geminizin ekranda ilerleyip ilerlemediğini; yönlendirme ekranın üstündeki yönü; stabilizasyon hesaplanan gerçek hareketin hız referansını; vektör seçimi ise hedef okunun bağıl mı gerçek mi olduğunu belirler. Kuzey yukarı görüntü bağıl vektör, bağıl hareket görüntüsü gerçek vektör gösterebilir. Tek etiketi okumak dört soruyu yanıtlamaz. Beklenmedik oku yorumlamadan önce seçili birleşimi kaydedin.
6 Aralık 2004 tarihli IMO MSC.192(79), 5.20–5.23 ve 5.27.2–5.27.3 bölümleri bu işlevleri ayırır ve stabilizasyon ile kaynağının belirtilmesini ister. Bu bir cihaz performans standardıdır; her karşılaşmada aynı ekran düzenini kullanma talimatı değildir. Uygulanabilirliği kurulum ve onay geçmişine bağlıdır. Belirli cihazdaki seçenekleri ve kaynak arızasındaki davranışı işletme kılavuzu açıklar.
Oku okumadan önce dönüşümü yazın
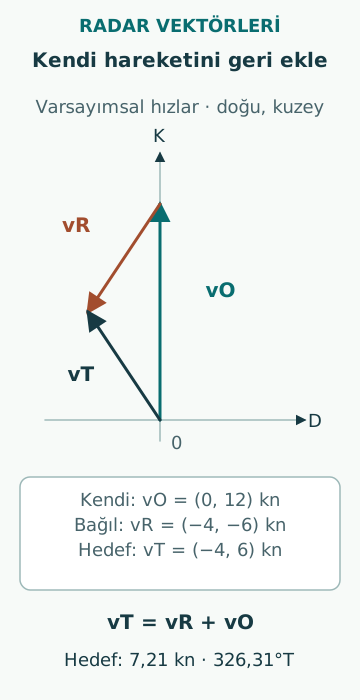
Yerel yatay düzlemde doğu ve kuzey bileşenleri kullanın; bütün hızlar knot olsun. Hedefin yere göre hızı vTg, kendi geminizinki vOg ise ölçülen bağıl hız vR = vTg − vOg olur. Hedefin yere göre hızını bulmak için vOg yeniden eklenir: vTg = vR + vOg. Bağıl radar ölçümleri, hareketin hangi bölümünün hedeften ve hangisinin kendi geminizden geldiğini tek başına göstermez.
Örneklerde açılar gerçek kuzeyden saat yönünde ölçülür; doğu bileşeni V sin C, kuzey bileşeni V cos C olur. Doğudan başlayan matematiksel açı tanımını bu denklemleri değiştirmeden kullanmak yorumu döndürür. Hız vektörü yer değiştirme değildir; yer değiştirme için zaman aralığı gerekir. Vektör süresi bilinmeyen okun uzunluğundan knot hesaplanamaz.
İki bileşenli özgün örnek
Kendi geminizin yere göre 12,00 kn hızla tam kuzeye gittiğini varsayın; vOg = (0,00; 12,00). Kararlı izlenen hedefin bağıl hızı vR = (−4,00; −6,00) kn olsun. Toplama vTg = (−4,00; 6,00) kn verir: 326,31°T yönünde 7,21 kn. Bağıl vektör 213,69°T yönünde 7,21 kn olur. Büyüklüklerin eşitliği seçilen sayılara özgüdür; yönler ve fiziksel anlamlar farklıdır.
Altı dakikalık, yani saatin onda biri uzunluğundaki vektör süresinde bağıl yer değiştirme (−0,40; −0,60) NM, yere göre yer değiştirme (−0,40; 0,60) NM olur. İki ok da 0,721 NM uzunluğundadır. Süreyi üç dakikaya indirmek hız tahminlerini değiştirmeden okları yarıya indirir. Hesaplar sabit hız, eşzamanlı veri ve kararlı iz varsayar; dönüşü veya geçiş mesafesini belirlemez.
Suya göre stabilizasyon su referansı getirir
Kendi geminizin suya göre hızı vOw, yerel akıntı cO olsun; vOg = vOw + cO olur. Ölçülen bağıl vektöre vOw eklemek vTg − cO sonucunu verir. Bu sonuç ancak hedef aynı akıntı vektörü içindeyse ve kendi geminizin suya göre hızı doğru temsil ediliyorsa hedefin suya göre hızına eşittir. Akıntı değişimi, rüzgâr sürüklenmesi ve tek eksenli parakete bu varsayımı bozabilir.
İkinci özgün örnekte vOw = (0; 10) kn ve cO = (2; 0) kn olsun. Sabit işaretin yere göre hızı sıfırdır; bağıl hızı (−2; −10) kn olur. Yere göre stabilizasyon sıfırı; suya göre stabilizasyon (−2; 0) kn değerini üretir. Batıya uzanan ok işaretin hareket ettiğini göstermez; sabit nesnenin hareketli su referansındaki temsilidir.
Gerçek vektör her zaman baş yönü değildir
Yere göre iz, referans noktasının ötelemesini; baş yönü gövdenin yönelimini anlatır. Akıntı ve sürüklenmede farklı olabilirler; hedefin başı, öteleme izi hemen değişmeden dönebilir. Suya göre stabilizasyon varsayımları geçerliyken hedef açısını yorumlamaya yardım eder; ok, hedefin baş-kıç ekseninin doğrudan gözlemi değildir.
9 Ocak 2024 güncellemeli Birleşik Krallık MGN 379 Amendment 1, bölüm 3.6 farklı seyir görevlerinde stabilizasyon seçimini tartışır. Bunu gerçek algılayıcı düzeniyle birlikte okunan ulusal işletme rehberi olarak değerlendirin. Özellikle sıradan GNSS COG bilgisi baş yönü diye etiketlenmemelidir; uygun ayrı veya çok antenli algılayıcının baş yönü farklı ölçümdür.
Kendi geminizin girdi hatası hedeflere taşınır
Basit toplama dönüşümünde kendi geminizin hız hatası δv, hesaplanan bütün gerçek hedef hızlarına aynı δv değerini ekler. Sabit nesne doğuya 0,60 kn hatalı kendi-hız girdisiyle işlensin. Yere göre hedef vektörü doğuya 0,60 kn kazanır. On iki dakikalık vektör süresinde bu, gerçek nesne sabitken 0,120 NM uzunluğunda ok oluşturur.
Baş yönü hatası daha karmaşıktır; kendi hız vektörü kadar ölçülen kerteriz koordinatlarını da döndürebilir. 15 kn hızda 2° sapma, kendi-hız girdisinde yaklaşık 15 sin 2° = 0,523 kn enine bileşen yaratır. Bu, belirli radarın toplam hatası değil girdi duyarlılığı örneğidir. Ortak baş yönü hatası harita bindirmesini ve başka ekranı da eşzamanlı etkileyebilir.
Kestirim ile hareket geçmişini ayırın
Vektör, tahmin edilen hızı seçili süre boyunca ileri taşır. İz, seçili referans ve işleme bağlı geçmiş ekran konumlarını kaydeder. Manevradan sonra eğri iz ile düz vektör çelişmek zorunda değildir: biri geçmişi, diğeri güncel tahmini temsil eder. İzleyici kararlı hale gelirken eski ve yeni hız örnekleri de birlikte bulunabilir.
Stabilizasyonu değiştirmek veya izleri sıfırlamak fiziksel manevra olmadan görüntüyü değiştirir. Yararlı eğitim karşılaştırması ham gözlemleri, vektör süresini, hareket kipini, stabilizasyonu ve kaynak sağlığını birlikte tutar. Ayar değişikliklerini zamanlarıyla işaretleyin. Yoksa olaydan sonra alınan ekran görüntüsü, olay öncesinde mevcut bilgi sanılabilir.
En düzgün görüntü yerine referans zincirini sınayın
Özgün teşhis çalışmasında güvenle tanımlanmış birkaç sabit eko ve bir hareketli hedefle başlayın. Bağıl hareketlerini, hesaplanan gerçek vektörlerini ve gösterilen algılayıcı kaynaklarını karşılaştırın. Sabit ekolardaki ortak artık hareket, ortak girdi veya referans sorununu; tek nesnedeki artık hareket ise tanımlama, izleme veya hedefe özgü sorunu düşündürür. Hiçbiri tek arızayı kanıtlamaz, fakat ayrım araştırmayı sınanabilir yapar.
Oklar makul görünene kadar kip değiştirip sonra bu görüntüyü doğrulama saymayın. Aynı baş yönü ve hız girdisini alan iki ekranı bağımsız kabul etmeyin. Suya göre hızı SOG, vektör uzunluğunu açıklık olarak okumayın; düzgün oktan hedefin niyetini çıkarmayın. Yararlı sonuç, gösterilen hareketin ne olduğunun, hangi varsayımlara dayandığının ve hangi gözlemlerle çürütülebileceğinin açık ifadesidir.
Kaynaklar
- MSC.192(79): Revised performance standards for radar equipment · IMO · Kaynak kontrol tarihi: 2026-10-06
- MGN 379 (M+F) Amendment 1 · UK MCA · Kaynak kontrol tarihi: 2026-10-06