Bilgiseller / Seyir ve deniz emniyeti
Kıçtan gelen dalgalarda surf-riding ve broaching: boyuna hareketten kontrol kaybına
Özgün kuvvet dengesi ve yerel kararlılık örneğiyle dalgaya göre boyuna dengeyi, yakalanmayı ve birleşik broaching olayını ayırın.
Bu sayfada
Gemi, kıçtan gelen dalganın hızına yaklaşırken yön kontrolünü mutlaka kaybetmez. Dalganın aynı fazında kalmak, bu harekete yakalanmak ve sapma ile yalpanın birleştiği bir olay yaşamak ayrı sonuçlardır. Bilerek sınırlandırılmış boyuna hareket modeli, bir çıkarımın nerede bittiğini ve diğerinin nerede başladığını gösterir.
Gemiyi dalgaya göre izlemek
Kıyıya bağlı konum, surf-riding için en yararlı koordinatı gizler. x düzenli kıç dalgasının ilerleme yönünde artsın, dalganın faz hızı c olsun. Bağıl konum x − ct olur. Bu değerin sabit kalması, gemi ve dalga kıyıya göre ilerlemeyi sürdürürken geminin dalganın aynı fazında kaldığını anlatır. Durağanlık burada yalnız dalgaya bağlı referansa aittir.
Bu bir faz kilitlenmesi fikridir; geminin belirli bir tepenin üzerinde durduğu iddiası değildir. Hangi bağıl konumun ileri kuvvet sağladığı gövdeye, suya batmış şekle ve kuvvet işaretine bağlıdır. Aşağıdaki faz başlangıcı, tanımlanan sinüzoidal kuvvetle seçilir. Sıfır fazına “tepe” demek, örnekte bulunmayan fiziksel bilgiyi eklemek olur; çizim böyle bir eşleştirme yapmaz.
Surf-riding ile broaching’i ayırmak
Surf-riding dalgaya göre boyuna hareketi anlatır. Broaching yön kontrolünün kaybını içerir ve sapma, yanal hareket ile yalpayı birleştirebilir. Dolayısıyla boyuna denge tek başına broaching olayını kanıtlayamaz. Modelde bu olayı temsil edecek yanal yer değiştirme, baş açısı veya yalpa değişkeni yoktur. Bir hareketin dengesi, diğer hareketlerin de dengeye geleceğini göstermez.
Maki, Sakai ve Ueta’nın 2024 incelemesinin okunan yazar sürümü, denge noktalarını surf-riding’e yakalanmanın küresel dinamiğinden ayırır. Sapma eklenmeden önce bile bu ayrım önemlidir. Dalga koordinatlarında olası durma noktası bulmak, her başlangıç hızı ve fazının oraya yaklaşacağını göstermez. Çevredeki durum uzayında hangi yolun izlendiği ayrıca belirlenmelidir.
Boyuna kuvvetleri tanımlamak
Seçilen modelin temsil ettiği ek ataleti de içeren etkili boyuna kütle m olsun. U = c iken sakin sudaki itki eksi direnç F₀’dır. Yerel hız duyarlılığı −Dq ile yazılır; q = U − c ve pozitif D, bağıl hız artışının net ileri kuvveti azaltmasını sağlar. Tanımlanan dalga katkısı A sin ξ olur.
Gerçek değerlendirmede bunlar farklı kanıtlar ister: sevk ve direnç verileri, bunların hızla değişimi ve dalganın oluşturduğu kuvvet. Dalga yüksekliği tek başına, gövde tepki hesabı olmadan A’yı vermez. Benzer şekilde D’ye sönüm katsayısı demek, bütün itki–direnç eğrisinin karşılaşılan her hızda doğrusal olduğunu kanıtlamaz. Yerel yaklaşımın geçerli hız aralığı ayrıca bilinmelidir.
Dalgaya bağlı modeli kurmak
Kurgusal derin su düzenli dalgasında λ = 100 m, g = 9,81 m/s² ve akıntı yok olsun. Böylece k = 2π/λ = 0,06283185 m⁻¹ ve c = √(g/k) = 12,49524 m/s olur. Bunlar varsayılan dalganın özellikleridir. Belirli gemi için önerilen hız veya sınır oluşturmazlar; dalga hızı ile geminin izin verilen hızı farklı kavramlardır.
ξ = k(x − ct) tanımıyla ξ̇ = kq bulunur. Öğretim denklemi m q̇ = F₀ − Dq + A sin ξ’dir; m = 8 000 000 kg, D = 60 000 N·s/m ve F₀ = −40 000 N alınır. Her terimin birimi kuvvettir. Sabit katsayılar ve tek sinüzoidal dalga, bir gemiye uydurulmuş veri değil, bilinçli sadeleştirmelerdir.
Olası denge noktalarını bulmak
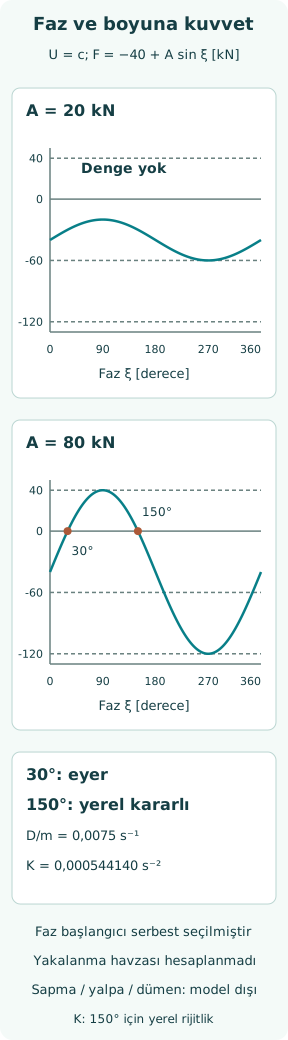
Sabit faz için q = 0 ve F₀ + A sin ξ = 0 gerekir. A = 20 000 N iken gerekli sinüs değeri 2 olur; gerçek çözüm yoktur. U = c durumundaki net kuvvet −60 ile −20 kN arasında değişir ve sıfıra erişmez. Yalnız bu denklem içinde dalgaya göre durağan durum bulunmadığı söylenebilir.
A = 80 000 N iken sin ξ = 0,5 olur; kökler 30° ve 150°’dir ve her 360°’de yinelenir. İki kök de aynı kuvvet dengesi koşulunu sağlar. Özgün şekil, tahmin edilmiş gemi yörüngeleri yerine iki gerçek kuvvet fonksiyonunu çizer. Böylece kararlılık iddiasından önce “kök yok” ile “iki olası denge var” ayrımı görülebilir.
Yakalanma iddiası olmadan yerel kararlılığı sınamak
ξ* kökü çevresindeki küçük faz sapması ε olsun. Doğrusallaştırma ε̈ + (D/m)ε̇ − (kA cos ξ*/m)ε = 0 verir. 150°’de ε’nin katsayısı +0,000544140 s⁻², D/m ise 0,0075 s⁻¹ olur. Pozitif rijitlik ve pozitif sönüm, bu iki değişkenli öğretim modelinde dengeyi yerel olarak çekici yapar; sonuç küçük sapmalar içindir.
30°’de rijitliğin işareti tersine döner. Doğrusallaştırılmış sistemin büyüyen bir yönü vardır; kuvvet dengesi sağlansa da nokta eyerdir. İki sonuç da çekim havzası veya yakalanma olasılığı sağlamaz. Yerel yaklaşım seçilen kökün yakınındaki yeterince küçük sapmaları anlatır. Faz ve hız bakımından uzakta başlayan geminin nasıl davranacağını kendi başına kanıtlayamaz.
Faz kilitlenmesini sapma ve dümen otoritesiyle ilişkilendirmek
Bir dalga fazında uzun süre kalmak, yanal kuvvet ve momentlerin etkidiği koşulu değiştirebilir. Yön tepkisi bağıl dalga doğrultusuna, gövde hidrodinamiğine, dümen giriş akışına ve kullanılabilir yönlendirme momentine bağlıdır. Yalpa suya batmayı ve kuvvet geometrisini; sapma ise dalgayla karşılaşmayı değiştirir. Bu bağlaşım, yalnız boyuna hareketten çıkarılan sonucu geçersiz kılabilir.
Yukarıdaki denklem bu değişkenleri özellikle dışarıda bırakır. Sapma büyümesine karşı ne kadar dümen gerekeceğini veya o dümen kuvvetinin kullanılabilir kalıp kalmayacağını söyleyemez. “Faz kilidi”nden “broaching”e sözel ok eklemek, birleşik problemi çözmek değildir. Bu nedenle şekil, hesaplanan kuvvet dengesini henüz modellenmemiş hareket ve kontrol değişkenlerinden açıkça ayırır; eksik değişkenler hesap sonucu gibi sunulmaz.
Stabilite çerçevesini dikkatle okumak
10 Aralık 2020 tarihli IMO MSC.1/Circ.1627, bölüm 2.6’da surf-riding/broaching’i ayrı başarısızlık modu olarak ele alır. Ayrıntılı eşik kuruluşu gemiye özgü direnç, itki ve dalga kuvveti bilgilerini kullanır. Duyarlılık değerlendirmesi, doğrudan değerlendirme ve işletim önlemleri de farklı yollardır; sınıf hesabına takılabilecek eşanlamlı etiketler değildir.
Burada kuvvet genliği ve hız eğimi matematiksel ayrımı göstermek için seçilmiştir. Yükleme durumu, gövde biçimi veya sevk elemanı verilmez. Dolayısıyla kök bulunmasını sirkülere göre alınmış sonuca çevirmek yanlış olur. Özellikle bu denge hesabı, tanımlanmış değerlendirme çerçevesindeki küresel surf-riding eşiği değildir. Geçerli cebir ile resmî değerlendirme için yeterli veri birbirinden ayrı tutulmalıdır.
Gerçek bir modelin gerektirdiği kanıtı belirtmek
2024’te yürürlüğe giren ITTC 7.5-02-07-04.1 Revizyon 03, broaching deneylerini uygun kendi sevkli model ve havuzla ilişkilendirir. Model özellikleri ile yönlendirme davranışının tanımlanması da gerekir. Deney düzeneği araştırılan harekete izin vermelidir; hareketi fiziksel olarak engelleyip sonra gözlenmemesini olumlu davranış saymak geçerli doğrulama olmaz.
Sayısal modelde incelenebilir kayıt; gövde ve yüklemeyi direnç–itki eğrilerine, hidrodinamik katsayılara, dümen sınırlarına, dalga tanımına ve doğrulama durumlarına bağlamalıdır. Başlangıç fazı ve hızına duyarlılık bu kayda dahildir. Tek boyuna hareket eğrisiyle uyum, hedeflenen iddiayla ilgili birleşik hareket ve kontrol tepkisinin doğrulanmasından daha dar kanıttır. Doğrulamanın kapsamı, sonuç cümlesinin kapsamını belirler.
Örneğin karar veremeyeceği konuları belirtmek
Örnek dar bir zincir kurar: küçük dalga kuvvetinde faz dengesi yoktur; büyük kuvvette iki kök vardır; yerel kuvvet eğiminin işareti çekici kökü eyerden ayırır. Bu sonuçların hepsi belirtilmiş denklemden çıkar. Hiçbiri broaching olasılığı, alabora açısı veya işletim zarfı vermez. Hesaplanmış olanla yalnız tartışılmış olanın ayrımı korunur.
Model incelemesindeki ders, her sonucu hangi değişkenlerin ve başlangıç koşullarının desteklediğini sormaktır. Gerçek gemi kararı, uygulanabilir onaylı bilgi ve değerlendirmeyi gerektirir. Hesaplanan dalga hızı açıklamanın girdisi olarak kalır; hesaplanmayan birleşik tepki ise açık sorudur. Bu sınırı belirtmek, doğru cebirin dayanaksız kontrol veya güvenlik sonucuna taşınmasını önler ve sonraki araştırmanın eksik verisini görünür kılar.
Kaynaklar
- Maki, Sakai and Ueta, Review of the analytical prediction method of surf-riding threshold in following sea, and its relation to IMO Second-Generation Intact Stability Criteria. Published journal record: 2024, Nonlinear Theory and Its Applications, IEICE 15(3), 588–617. Inspected body: arXiv v1. — Author version §§3–5: sinusoidal surge force, nonlinear surge equation, phase portraits and equilibrium versus global capture
- IMO MSC.1/Circ.1627, Interim guidelines on the second generation intact stability criteria. 10 December 2020; original IMO circular reproduced in ClassNK technical-information bundle. Dutch government record lists current version 1. — Circular cover; annex 2.2 (dead ship), especially 2.2.1 and 2.2.2, printed annex pp.10–14 / bundle PDF pp.214–218; annex 2.6 (surf-riding/broaching), especially 2.6.3.4; chapter 3 validation.
- ITTC 7.5-02-07-04.1, Model Tests on Intact Stability. Revision 03, effective 2024; approved September 2024 — 1; 2; 3.1 and 3.1.1–3.1.4; 3.2–3.5; 4