Bilgiseller / Risk analizi yöntemleri
Yarışan arıza mekanizmaları: nedene özgü tehlike ve birikimli arıza olasılığı
Çalışan birimler arasındaki mekanizma tehlikesini ilk arızalar içindeki payından ayırın; bir modu azaltmanın diğer modun gözlenen olasılığını neden artırabildiğini inceleyin.
Bu sayfada
Bir modül, sızdırmazlık elemanı veya elektroniği arızalandığı için çalışmayı bırakabilir. İlk arıza o modülün hizmet kaydını bitirir; ikinci mekanizma ilk arıza olarak görünme fırsatını kaybeder. İki mekanizmalı özgün örnek, mekanizmaya özgü ömrün, toplam sağkalımın ve gözlenen mod olasılığının neden farklı soruları yanıtladığını gösterir.
İlk arıza son durumunu ve saati tanımlayın
Yeni modülleri kurulumdan belirtilen işlevin ilk kaybına kadar izleyin. T, işletme saati cinsinden ilk arıza zamanı; J ise tanısı konan A veya B nedeni olsun. A sızdırmazlıkla, B elektronikle ilişkili kayıptır. Bunlar öğretici mühendislik sınıflarıdır; ölçülmüş hızlar veya her gerçek bileşenin yalnız bu mekanizmalara sahip olduğu iddiası değildir. İncelenen topluluğun sınırı baştan bellidir.
İşlev kaybının ölçütünü, belirsiz tanıların işlenmesini ve işletme saati dışında takvim yaşlanması bulunup bulunmadığını belirtin. Atölyede daha sonra iki hasarlı parça bulunması hangisinin önce arızalandığını kendiliğinden göstermez. Tek darbe eşzamanlı arızalar yaratabiliyorsa son durum kümesine ortak neden durumu veya gerekçeli atıf kuralı eklenmelidir. Her olayı sessizce A ya da B’ye zorlamak incelenen soruyu değiştirir.
Tehlike tanımında sağ kalan topluluğu koruyun
Nedene özgü hA(t) tehlikesi, t’den hemen önce sayılan tüm arızalardan uzak kalmış modüller arasındaki anlık A ilk arıza hızını anlatır. Birimi saatin tersidir. Birikimli arıza olasılığı FA(t) = P(T ≤ t, J = A) ise ilk kurulan topluluğu payda alır ve boyutsuzdur. Sağ kalanlar arasındaki hız, kurulan bütün birimlerin oranı değildir.
Sürekli olay zamanları ve kapsamı tam, birbirini dışlayan ilk arıza nedenleri için h(t) = hA(t) + hB(t) olur. Toplam sağkalım S(t) = exp[−∫₀ᵗ h(u) du] ile verilir. Bu özdeşlikler gözlenen ilk olay sürecine dayanır; her mekanizma için varsayımsal zamanların bağımsızlığını gerektirmez. Tutarlı risk kümesi ve ortak son durum tanımı gerekir. Modeli verilere uyarlarken çalışma sonu sansürlemesi ayrıca kestirim varsayımları getirir.
Çarpım modelinin ek varsayımını açıklayın
Gizil TA ömrü, yarışan son durum gözlemi bitirmeseydi A’nın ne zaman arızalanacağını; TB de B için karşılığını anlatır. Bu gizil ömürler bağımsızsa ve modül küçük olan zamanda arızalanıyorsa S(t) = SA(t) SB(t) olur. NIST’in yarışan risk modeli bağımsızlık, ilk mekanizmanın arızası ve bilinen mod dağılımlarını açıkça kullanır. Mekanizma bazında model kurmayı sağlayan bu varsayımlardır.
Bağımsızlık, yalnız farklı neden adları kaydetmekten güçlüdür. Yüksek sıcaklık iki mekanizmayı da hızlandırabilir; belirli sıcaklıkta bağımsız olsalar bile koşulsuz ömürleri bağımlı yapabilir. Yalnız ilk arıza gözlemleri, gözlenemeyen gizil ömürlerin ortak dağılımını genellikle belirleyemez. Bu nedenle ayrı marjinal sağkalım eğrilerini çarpmak, elde iki uydurulmuş eğri bulunmasının ötesinde fiziksel ve istatistiksel gerekçe ister. Bağımsızlık veri etiketinden türetilemez.
Şeffaf bir sabit hızlı örnek kurun
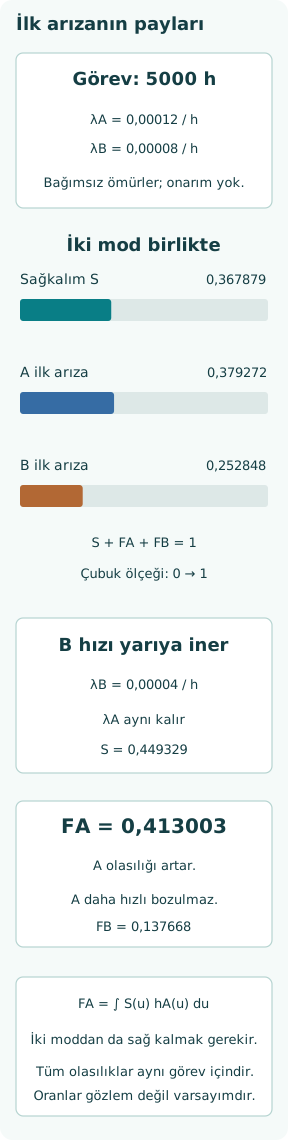
Özgün 5000 h görev boyunca λA = 0,00012/h ve λB = 0,00008/h olan bağımsız üstel gizil ömürler varsayın. İki hız da gösterim amacıyla kurgulanmıştır. Görev içinde onarım veya değiştirme yoktur. Üstel modelin sağkalımı exp(−λt), tehlikesi sabittir; burada kullanılması sızdırmazlık elemanının yaşlanmasına ilişkin iddia değil, açıkça sınırlı bir sadeleştirmedir. Gerçek görev verileri ayrıca gerekir.
Toplam tehlike 0,00020/h olduğundan S(5000) = exp(−1) = 0,367879 ve herhangi bir ilk arıza olasılığı altı ondalığa yuvarlanmış 0,632121’dir. Hızı süreyle çarpmak tam arıza olasılığını değil birikimli tehlikeyi verir. Bu örnekte birikimli tehlike bire eşittir; fark nadir olay yaklaşımının arkasına saklanamayacak kadar büyüktür. Birimleri kontrol etmek olasılık yorumunun da kontrol edilmesini gerektirir.
Tehlikeyi toplam sağkalımla ağırlıklandırıp bütünleyin
Birikimli arıza olasılığı, her nedenin tehlikesini toplam olaysız sağkalımla ağırlıklandırır: FA(t) = ∫₀ᵗ S(u) hA(u) du. Sabit hızlı örnekte FA(t) = [λA/(λA + λB)] [1 − exp(−(λA + λB)t)] olur. FB, aynı paydayı ve sağkalım çarpanını korurken pay kısmında λA yerine λB kullanır.
5000 h sonunda FA = 0,379272 ve FB = 0,252848’dir. Yuvarlanmamış tam değerler S + FA + FB = 1 eşitliğini sağlar. Bütün ilk arızalar içindeki mod payları burada yalnız tehlikeler sabit oranı koruduğu için 0,6 ve 0,4’tür. Zaman biçimleri farklıysa bu pay raporlama ufkuyla değişebilir; dolayısıyla tek arıza modu yüzdesi genel olarak görevler arasında doğrudan taşınamaz.
Gözlenen olasılığı mekanizmanın net arıza olasılığıyla karşılaştırın
A’nın ömür yasası değişmeden B bulunmasaydı, 5000 h sonunda A arıza olasılığı 1 − exp(−0,00012 × 5000) = 0,451188 olurdu. B’nin benzer net olasılığı 0,329680’dir. Bunlar iki mekanizma yarışırken gözlenen 0,379272 ve 0,252848 ilk arıza olasılıkları değildir. İki net olasılığı toplamak ilk arıza topluluğunu ayrıştırmaz; farklı varsayımsal dünyaların sonuçlarını bir araya getirir.
Fark fırsattan kaynaklanır: sonunda A nedeniyle arızalanabilecek bazı modüller B yüzünden zaten arızalanmıştır. Büyük net değeri “mevcut filoda A riski” diye adlandırmak gözlenen olasılığı abartır. Tersine, küçük gözlenen değeri daha dayanıklı sızdırmazlık kanıtı saymak, sızdırmazlık mekanizmasını başka modun birimleri gözlemden çıkarmasıyla karıştırır. Sayıları karşılaştırmadan önce hedeflenen niceliği adlandırın; aksi hâlde görünüşte benzer yüzdeler farklı soruları yanıtlar.
Diğer modu iyileştirince görünen tersliği kontrol edin
λA değişmeden λB’yi yarıya, 0,00004/h değerine indirin. 5000 h sonunda toplam sağkalım 0,449329’a yükselir. Buna rağmen A olasılığı 0,413003’e çıkar; B olasılığı 0,137668’e düşer. Görev bitmeden A arızası yaşayabilecek daha fazla modül hizmette kalır. Artan A olasılığı, değişmeyen A tehlikesi ve iyileşen toplam güvenilirlikle uyumludur. İlk arıza bileşimi fiziksel bozulma hızıyla aynı şey değildir.
A’nın değişmediği daha güçlü varsayım altında B bütünüyle kaldırılırsa sağkalım 0,548812; A olasılığı 0,451188 olur. Bu bir model karşı-olgusudur; belirli yeniden tasarımın tanımlanmış nedensel etkisi değildir. Gerçek elektronik değişikliği muhafaza ısısını, sızdırmazlığı, işletme görevini veya tanı sınıflamasını da değiştirebilir. Karşı-olgusal değerleri mühendislik öngörüsü olarak kullanmadan önce bu yollar incelenmelidir. Modelde sabit tutulan özellik gerçek tasarımda sabit kalmayabilir.
Yarışan olayları ve sansürlemeyi hedefe göre işleyin
Gözlenen nedene özgü tehlikeyi uydururken B olayı, modülü o anda A risk kümesinden çıkarır. Bu kayıt işlemi B’yi sıradan bağımsız izlem kaybı yapmaz. Yalnız A’ya ait sağkalım uyumunu bir eksi sağkalıma çevirmek net bir yapı verir; otomatik olarak filonun gözlenen A olasılığını vermez. Yazılım arayüzü iki çıkarılmayı da “sansürlü” diye adlandırsa bile ayrım sürer.
Mutlak ilk neden olasılıkları için tüm yarışan son durumları koruyun ve uyumlu birikimli olasılık veya çok durumlu hesap kullanın. İdari çalışma kapanışı, gerekirse kaydedilmiş değişkenlere koşullu, bilgi taşımayan sansürleme gerektirir; şüpheli bozulma nedeniyle önleyici söküm bunu ihlal edebilir. Bilinmeyen nedenler de açık işlenmelidir. Kullanışlı tanı kodu, eksik sınıflamaların zararsız olduğuna ilişkin kanıtın yerine geçmez; kayıt yöntemi sonucu etkileyebilir.
Hızı, payı ve sonucu ayrı tutun
A ilk arızası ile B ilk arızasının sonuçları aynı olmak zorunda değildir. Mod olasılığı hesabı hangi tanımlı arızanın önce göründüğünü anlatır; tek başına şiddet, geri kazanım başarısı veya sonraki hasarı sağlamaz. Bunlar önemliyse uyumlu koşullu modellerle bağlayın; başlangıç nedenini ve maruziyet temelini koruyun. Nedene özgü hızın içine zaten gömülmüş mod payıyla yeniden çarpmayın.
Benzer biçimde bu onarımsız görev modeli, onarılan filonun yinelenen arıza sayısını veya durağan kullanılabilirliğini kestirmez. Değiştirme ancak uygun yenilenme varsayımıyla yeni ömür başlatır; kusurlu onarım yaşlanmayı veya gizil hasarı koruyabilir. Topluluğu, ufku, tanı kurallarını ve model varsayımlarını olasılıkların yanında bildirin. Böylece başka analist hangi genişletmelerin bulunmadığını ve sonucu hangi kararda kullanabileceğini anlayabilir.
Sonucu savunulabilir karşılaştırma için kullanın
Tasarım seçeneklerini aynı görevde toplam sağkalım ve ilgili bütün neden olasılıklarıyla karşılaştırın. Azalan mod payının daha düşük neden tehlikesini mi, daha saldırgan yarışan modu mu yansıttığını araştırın. İki tehlikenin ve bağımlılık yapılarının belirsizliğini koruyun; gösterilen olasılığa basamak eklemek seyrek tanıları veya sınanmamış bağımsızlık iddiasını telafi etmez. Model seçiminin etkisini sayısal hassasiyetle karıştırmayın.
Sayısal denetim basittir: olasılıklar negatif olmamalı, birikimli olasılıklar sıfırdan başlamalı ve sağkalımla ilk neden olasılıklarının tam kümesi bire toplanmalıdır. Mühendislik denetimi daha zordur: son durum kümesi, saat ve gizil mekanizma varsayımları savunulabilir kalmalıdır. Bu iki denetim birlikte, yararlı bir mod modelinin sessizce başka bir güvenilirlik sorusunu yanıtlamasını önler; hesap ve fiziksel yorum aynı kapsamı korur.