Bilgiseller / Seyir ve deniz emniyeti
Dümen kuvveti ve stall: pervane izi içinde etkili akışın rolü
Üç özgün etkili akış durumunu hesaplayın; komuta edilen dümen açısını, dik kuvveti ve stall için gereken ayrı kanıtı ayırın.
Bu sayfada
Dümen açısı göstergesi, kanadın nereye hareket ettiğini bildirir. Suyun gördüğü hücum açısını veya oluşan yönlendirme kuvvetini doğrudan bildirmez. Gösterilen dümen açısı sabit kalsa bile pervane izi ve yerel yanal akış ikisini de değiştirebilir.
Kuvveti dümen eyleyicisinin ötesinde izlemek
Dümen eyleyicisi mile hareket ve tork sağlar. Hidrodinamik yük, çevredeki akışın kanada etkimesiyle oluşur. Bunlar bağlantılı aşamalardır, fakat dümen donanımındaki basınç veya konum ölçümü dış akış alanını doğrudan ölçmez. İstenen açıya bütünüyle ulaşılmışken beklenenden farklı kuvvet oluşabilir. Açıya erişmek ile belirli yönlendirme kuvvetini üretmek ayrı iddialardır.
Wärtsilä’nın dümen açıklaması hidrofoil etkisini ve pervane akımı içindeki yerleşimin yararını belirtir. Makale bu dış kuvvet mekanizmasını izler. Kaçak, valf tepkisi veya hidrolik yedeklilik tanısı koymaz. Ayrım önemlidir; yanlış yerel hız veya hücum açısı kullanan kuvvet tahmini, eyleyici açıklaması değiştirilerek düzeltilemez. Hesap hatası hangi aşamadaysa kanıt da o aşamadan gelmelidir.
Yerel akışı çizmek
Dümene ulaşan su, gövdeyle ve varsa pervaneyle daha önce etkileşmiştir. Eksenel hız geminin suya göre hızına eşit olmak zorunda değildir; iz kanadın yalnız bir bölümünü kaplayabilir. Yanal giriş akışı da seçilen hareket durumunu ve etkileşim modelini yansıtır. Tek düzgün hız bu nedenle model seçimidir; hız loğunun doğrudan zorunlu sonucu değildir.
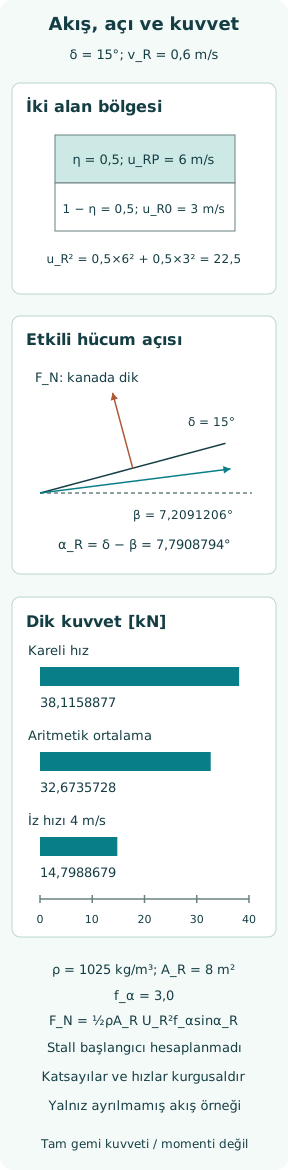
Özgün örnekte dümen, iz içinde ve dışında eşit alanlara ayrılır. Eksenel hızlar bu bölgelerde 6 ve 3 m/s seçilir; yanal akış tek etkili v_R = 0,6 m/s değeriyle temsil edilir. Bunlar öğretim girdileridir. Ölçülmüş iz haritasını, pervane yüklemesini veya belirli dümen boyunca üç boyutlu hız dağılımını yeniden kurmazlar. Alan ayrımı, kullanılan yaklaşımın nasıl çalıştığını göstermek içindir.
Dümen açısını etkili hücum açısından ayırmak
δ seçilen işaret kuralındaki dümen açısı, β_R = atan(v_R/u_R) ise etkili akışın referans eksenine göre yönü olsun. Etkili hücum açısı α_R = δ − β_R’dir. Sıfır olmayan yanal akış, yönüne bağlı olarak hücum açısını azaltabilir veya artırabilir; komut açısı değişmeyebilir. İki açının aynı sanılması, kuvvet hesabının temel girdisini yanlış tanımlar.
Hesaplarda δ = 15° ve u_R pozitiftir. Trigonometrik işlemlere açılar radyana çevrilerek girer. Şekil; kanat referansını, etkili akış yönünü ve dik yönü geometrik olarak ayırır. Tam gemi dönüşünü çizmez ve dik kuvvet büyüklüğünü yalnız gemi enine bileşenle özdeşleştirmez. Etiketleri ayrı tutmak, açı göstergesinin kuvvet ölçümü gibi kullanılmasını engeller; referanslar denklemin işaretleriyle birlikte okunur.
İz içindeki ve dışındaki bölgeleri ağırlıklandırmak
Yasukawa ve Yoshimura’nın MMG açıklamasında bölüm 2.5 ve Ek A, dik kuvveti etkili hız ve hücum açısıyla ilişkilendirir; iz içi/dışı akış temsilini geliştirir. Burada sadeleştirilmiş eksenel birleşim u_R² = ηu_RP² + (1 − η)u_R0²’dir. η = 0,5 ile seçilen hızlar u_R² = 22,5 m²/s² ve u_R = 4,7434165 m/s verir.
Hızların aritmetik ortalaması 4,5 m/s’dir ve karesi farklıdır. Bunun yerine kullanılması dinamik basıncı ve β_R’yi değiştirir; çünkü aynı yanal hız farklı eksenel hıza bölünür. Aşağıdaki karşılaştırma, tanımlanmış etkili akış modelindeki bu çift etkiyi gösterir. Kareli hız ortalamasının her düzensiz veya ayrılmış akışı tam çözdüğü ileri sürülmez; modelin temsil ettiği alan ortalaması da varsayımdır.
Üç öğretim amaçlı kuvvet durumunu hesaplamak
Su yoğunluğu ρ = 1 025 kg/m³, dümen alanı A_R = 8 m² ve ayrılmamış akış parametresi f_α = 3,0 seçilsin. U_R² = u_R² + v_R² ve F_N = ½ρA_R U_R² f_α sin α_R kullanılır. Kareli hız ağırlığında U_R² = 22,86 m²/s², α_R = 7,7908794° ve F_N = 38,1158877 kN olur. Seçilen parametre üretici verisi değildir.
u_R yerine aritmetik ortalama 4,5 m/s konunca α_R = 7,4053566° ve F_N = 32,6735728 kN elde edilir. Yalnız iz içindeki hız 4 m/s’ye azaltılınca u_R = √12,5 = 3,5355339 m/s, α_R = 5,3683480° ve F_N = 14,7988679 kN olur. Üçünde de δ = 15° korunur; farklar belirtilen akış değişiminden ve model seçiminden gelir. Hiçbiri ölçülmüş dümen yükü değildir.
Kuvvetin dümen momentine dönüşümünü izlemek
F_N bu modelde dik kuvvetin skaleridir. Gemi eksenlerindeki kuvvetleri elde etmek için yön, koordinat kuralına göre izdüşürülmelidir. Sapma momenti için ayrıca kuvvetin yeri ve moment kolu gerekir. Gövde–dümen etkileşimi ek terimler getirebilir. Bu büyüklükler yalnız kuvvet skalerini okuyarak belirlenemez; geometrik ve etkileşim bilgisi ayrı girdidir.
Dümen mili torku da başka momenttir; basınç dağılımına ve milin kanat içindeki yerine bağlıdır. Geminin sapma momenti değildir ve aynı kol sessizce atanarak elde edilemez. Örnek ne tork ne dönüş yarıçapı hesaplar. Böyle çıktılar eklemek verilen durumun ötesinde geometri, etkileşim katsayıları ve hareket modeli gerektirir. Kuvvet biriminden moment birimine geçiş bile bu eksik kolu görünür kılar.
Stall’ın neyi değiştirdiğini açıklamak
Stall, önemli akış ayrılmasıyla ve hücum açısı–hidrodinamik kuvvet ilişkisinin değişmesiyle ilgilidir. Düzgün ayrılmamış akış ifadesini büyük açılara uzatmak başlangıcını belirlemez. f_α sin α_R fonksiyonu bir düzenin stall başlangıcı, histerezisi veya zamana bağlı yük değişimi için kanıt içermez. Daha uzağa çizmek ek aritmetik üretir; doğrulanmış ayrılmış akış poları üretmez.
Kavitasyon ve havalanma farklı fiziksel mekanizmalardır: ilkinde yeterince düşük basınçta buhar oluşur, ikincisinde hava su içindeki akış bölgesine ulaşır. Bunlar da kuvveti değiştirebilir; ancak zayıflayan yönlendirme tepkisi mekanizmalardan birini otomatik seçmez. Önerilen açıklamayı hücum açısı, basınç koşulu, batma, geometri ve gözlem desteklemelidir. Bu bilgiler yalnız kuvvet kaybından geriye doğru varsayılarak üretilmemelidir.
Düzene özgü kanıtı kendi kapsamıyla sınırlamak
Molland ve Turnock’un 1992 Southampton raporunun özeti; pervane yüklemesini, açıklık oranını, iz kaplamasını ve bağıl yerleşimi deney değişkenleri arasında sayar. Burada yalnız kurumsal özet kullanılır; okunmamış sayısal tablolardan stall açısı veya katsayı alınmaz. Değişkenlerin çeşitliliği bile tek genel açının neden bütün kurulumları temsil edemeyeceğini gösterir.
Zhang ve arkadaşlarının Ocean Engineering’de 2024’te yayımlanan KCS çalışması, incelenen düzende daha yüksek pervane yüklemesiyle geciken stall dahil yüklemeye bağlı dümen davranışı bildirir. Bu düzene özgü kanıttır; bütün dümenler için genel öngörü değildir. Gövde/dalga doğrulaması evrensel stall başlangıcı doğrulaması diye yeniden adlandırılamaz. Çalışmanın sayısal verileri de buradaki öğretim girdilerinin yerine geçirilmez.
Modeldeki eksik kanıtı belirlemek
Gemiye özgü kuvvet modeli; dümen geometrisini ve kesit özelliklerini, pervane yerini ve çalışma durumunu, gövde izi bilgisini, etkileşim katsayılarını ve ilgili hareket koşulunu ister. Katsayılar uyumlu formülasyona ait olmalıdır. Katsayıyı farklı boyutsuzlaştırılmış denklemler arasında taşımak, fiziksel ölçeği yanlış fakat sayısal görünüşü hassas sonuç üretebilir. Bir sayının yayımlanmış olması tek başına her modelde kullanılabileceğini göstermez.
Akış ve hücum açısı belirsizliği sonuca taşınmalıdır; özellikle yanal hız etkili açıyı önemli ölçüde değiştiriyorsa. Doğrulama, hedef iddianın dayandığı ayrılma davranışı dahil amaçlanan kuvvet ve hareket aralığını kapsamalıdır. Ayrılmamış bölgede uyum, stall sınırını kendi başına doğrulamaz. Üç belirli hesap belirsizlik dağılımı veya deneysel doğrulama sunmaz; girdiler değiştirilince sonuç değişiminin izlenmesini sağlar.
Yalnız dümen açısına dayalı yorumun sınırını belirtmek
Tamamlanan karşılaştırma dümen açısını sabit tutup etkili akış temsilini değiştirir. Hidrolik arıza varsaymadan üç farklı dik kuvvet üretir. Bu, gösterilen dümen açısı ile kuvvet arasında varsayılan bire bir eşlemenin geçersizliğini göstermeye yeter. Gerçek yönlendirme güçlüğünün nedenini belirlemeye veya düzeltici manevra seçmeye yetmez. Mantıksal karşı örnek ile tanı aracı farklı işlevlerdir.
Yararlı ayrım; komut, gerçekleşmiş kanat açısı, yerel hücum açısı, kuvvet, mil torku ve gemi tepkisi arasındadır. Her bağlantı ayrı kanıt ister. Hesap; evrensel stall açısı, güvenli pervane ayarı veya işletim hızı önermeyen ayrılmamış akış alıştırması olarak kalır. Gerçek kurulumda ölçümlerin hangi sonuçları desteklediğini onaylı bilgi ve uygun doğrulanmış model belirlemelidir; yalnız açı göstergesi değil.
Kaynaklar
- Wärtsilä Encyclopedia: Rudder. Undated; checked 2026-10-08 — Main rudder definition
- Yasukawa and Yoshimura, Introduction of MMG standard method for ship maneuvering predictions. Online 8 November 2014; Journal of Marine Science and Technology 20 (2015), 37–52 — §2.5, equations 19–25; §3.3.1 / Figure 5; Appendix A, equations 39–46
- Zhang et al., Influence of drift angle on the propulsive efficiency of a fully appended container ship (KCS) using Computational Fluid Dynamics. Online 14 December 2023; Ocean Engineering 292 (15 January 2024), 116537 — §§3.3.1, 5 and 6
- Molland and Turnock, Further wind tunnel tests on the influence of propeller loading on ship rudder performance. University of Southampton Ship Science Report 52, 1992, 124 pages — Abstract: variables and measurement program