Bilgiseller / Seyir ve deniz emniyeti
İz kontrolü ve baş kontrolü: otopilot mod geçişlerinde hangi hata izleniyor?
Özgün mod geçiş kaydıyla baş hatasını, yer rotası farkını ve işaretli çapraz rota konumunu birbirinden ayırın.
Bu sayfada
Otopilot seçilen başı tam korurken gemi planlı izi kesip karşı tarafta uzaklaşmayı sürdürebilir. Bu matematiksel çelişki değildir. Baş kontrolü ile iz kontrolünün hedefleri farklıdır; dolayısıyla mod değişince küçük kontrol hatasının anlamı da değişir.
Üç farklı hatayı adlandırmak
Baş, geminin referans ekseninin yönelimidir. Yer üzerindeki rota, yere göre hız vektörünün doğrultusudur. Çapraz rota hatası ise seçilmiş yoldan işaretli konum ayrılığıdır. Açısal baş hatası, açısal rota farkı ve izden uzaklık bu nedenle farklı karşılaştırmalardır. Ekranda yan yana bulunmaları onları aynı büyüklüğün farklı adları yapmaz; birimleri ve referansları ayrıdır.
Burada baş hatası e_ψ = wrap(ψ_set − ψ) olsun; wrap bir tur içindeki işaretli farkı seçer. İstenen iz doğrultusuna göre rota farkı ayrıca tanımlanır. Aşağıdaki çapraz rota değişkeni e_y, kuzeye giden düz çizgiden doğuya yer değiştirmedir. Bir büyüklüğün sıfır olması, diğer ikisini cebirsel olarak sıfıra zorlamaz. Değişkenlerin ayrı yazılması bu bağımsızlığı görünür kılar.
Referansları ve işaretleri belirtmek
Yerel düz doğu–kuzey düzlemi, kuzeyden saat yönünde ölçülen hakiki açılar ve E = 0 üzerinde kuzeye uzanan istenen iz kullanılır. Pozitif e_y çizginin doğusunu gösterir. Bu tanımlar denklemleri harita izdüşümüne, sancak–iskele belirsizliğine veya örtük manyetik–hakiki dönüşüme ihtiyaç bırakmadan denetlenebilir kılar. İşaret kuralı sonraki bütün zaman değerlerinde korunur.
Suya göre hız U ve rüzgâr kaynaklı yana kayma yok varsayılsın; suya göre bileşenler doğuda U sin ψ, kuzeyde U cos ψ olur. Yere göre hız için akıntı bileşenleri eklenir. Bu hizalanma öğretim varsayımıdır: yana kayma varsa gövde başı ile suya göre hız doğrultusu ayrılır. Yer izindeki değişimi yalnız akıntıya veya mod seçimine bağlamadan önce bu dışlama belirtilmelidir.
Kontrol hedeflerini eşleştirmek
MSC.74(69) Ek 2, iz kontrolünü konum, baş ve hız bilgileriyle gemiyi planlı yer izi üzerinde tutma amacıyla tanımlar. Baş tutmanın anlık hedefi daha dardır: yönelimi ayar değerine yaklaştırmak. İz sistemi içeride baş komutları kullanabilir, fakat yol hedefi baş hatasının tek başına sağlayamayacağı konum bilgisine ihtiyaç duyar.
Dolayısıyla “baş sabit” gözlemi yalnız bir kontrol değişkenini anlatır. Çapraz rota hatasının küçüldüğünü veya seçilmiş rota ayağının etkin kaldığını kanıtlamaz. Bu makale kontrol yasası veya ayar katsayısı önermez. Ayrım; integral, eyleyici veya gerçek otopilot tepkisi benzetilmeden, sabit kinematikle gösterilebilir. Amaç denetleyicinin iç tasarımını kurmak değil, denetlediği büyüklüğün anlamını açık tutmaktır.
Mod geçişinde neyin değiştiğini belirlemek
Ek 2 bölüm 5.1.14, iz kontrolünden baş kontrolüne geçişte gerçek başın ayar değeri alınmasını; bölüm 5.1.14(3) ise ters geçişte kullanıcı müdahalesini belirtir. Korunan büyüklük baştır. Otomatik olarak iz rotası, ölçülmüş yer rotası veya mevcut konum sapmasını kaldıracak baş değildir. Hangi sayının devralındığı, geçişin yorumunu doğrudan değiştirir.
İncelemede olay, etkin mod ve ayar değeri birlikte tanımlanmalıdır. İzi kesecek bir baş korunursa hareketi sürdürmek gemiyi çizginin karşısına taşıyabilir. Ürünün ek işlevleri, onaylı yapılandırmasına ve talimatlarına bağlıdır. Burada düğme sırası veya geçiş gecikmesi varsayılmaz. Aşağıdaki örnek ideal geçiş tamamlandıktan sonra başlar; öncesindeki iz yakalama hareketi hesaplanmış gibi sunulmaz.
Korunan baş örneğini hesaplamak
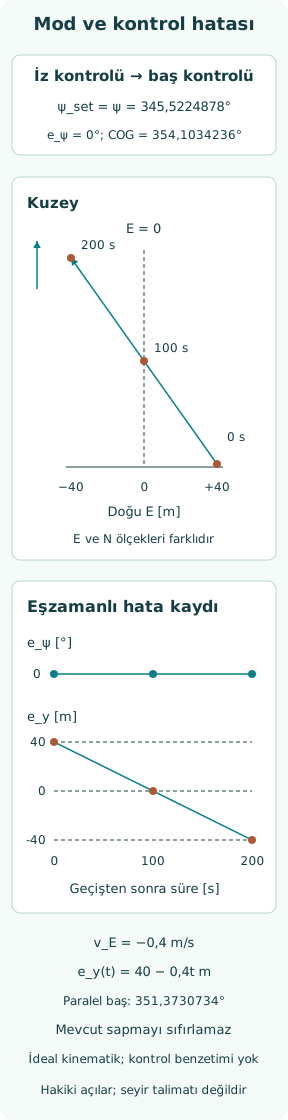
Geçişte E = +40 m, U = 4,0 m/s, doğuya akıntı 0,6 m/s ve gerçek baş ψ = 345,5224878° hakiki olsun. Bu baş kuzeye göre −asin(0,25)’tir. İdeal baş tutma 200 s boyunca değeri değiştirmez; e_ψ her an sıfırdır. Uydurulmuş girdiler hata tanımlarını açıklamak içindir; iz kesme manevrası önermek için seçilmemiştir.
Yere göre hız v_E = 4 sin ψ + 0,6 = −0,4 m/s ve v_N = 4 cos ψ = 3,8729833 m/s olur. atan2(v_E, v_N) bir tura sarıldığında rota 354,1034236° hakikidir. Böylece e_y(t) = 40 − 0,4t m; 0 s’de +40 m, 100 s’de sıfır, 200 s’de −40 m verir. Baş hatası ise bütün bu sırada tam sıfır kalır.
Paralel hareketi izin yakalanmasından ayırmak
Farklı ψ = 351,3730734° başı, aynı hız ve akıntıda 4 sin ψ + 0,6 = 0 sağlar. Bu başı tutmak öğretim durumunda çapraz hız bileşenini kaldırır. Ancak konum sapmasıyla başlanırsa sapma korunur: e_y sıfıra yaklaşmak yerine sabit kalır. Yere göre paralel hareket ile istenen çizginin üzerinde bulunmak farklı koşullardır.
Bu karşılaştırma hız düzeltmesini konum düzeltmesinden ayırır. Gerçek iz yakalama işlevi, güncel konumu, manevra yeteneğini ve amaçlanan yol geometrisini dikkate almalıdır. Örnek gerekli dinamik davranışı sağlamaz. Hesaplanan başlar karşı örnek girdisidir; 100 s kesişme zamanı da bu girdilerin sonucudur. Kullanılabilir tepki süresi veya seyir payı olarak yorumlanamaz; gerçek durumun zaman sınırını belirlemez.
Sensör geçerliliğini değerlerle birlikte tutmak
Baş, konum ve hızın kaynak zincirleri farklıdır. İnandırıcı baş sinyali, çapraz rota hesabındaki konumu doğrulayamaz. Benzer şekilde uyumlu görünen iki değer aynı temel sensörü veya işleme yolunu paylaşabilir. Mod incelemesi, ekrandan kopyalanmış sayıların yanında kaynak kimliğini, geçerliliği ve zaman damgalarını ister. Sayısal yakınlık bağımsız ölçüm olduğunu tek başına göstermez.
Yapay kayıtta bütün sinyaller varsayım gereği kusursuz ve eşzamanlıdır. Baş yanlılığı, gecikmiş konum veya değişen akıntıyla gözlenen hata eğrileri gösterilen doğrulardan ayrılır. Bu ayrılık kendi başına neden belirlemez. Önce karşılaştırılan değerlerin aynı zamanı, referans noktasını, açı kuralını ve etkin rota ayağını temsil edip etmediği kontrol edilmelidir. Aksi halde farklı anlamdaki sayılar tek hata gibi birleştirilir.
Uyarıları etkin moda göre okumak
Baş sapması uyarısı ile çapraz rota uyarısı farklı izlenen büyüklüklere aittir. Bulunmaları, eşikleri, gecikmeleri ve sunumları uygulanabilir sistem belgeleriyle ve yapılandırmayla belirlenmelidir. Makale evrensel uyarı ayarı vermez. Özellikle örnekte baş hatasının sıfır olması, ilgili bütün izleme işlevlerinin sessiz kalacağı anlamına gelmez. Bir kontrol hatası diğer uyarıların yerine geçmez.
Yararlı inceleme sorusu, uyarının hangi değişkeni izlediği ve o değişkeni hangi varsayımların anlamlı kıldığıdır. Eski rota seçimi, uzaklık doğru hesaplansa bile sapmanın yorumunu bozabilir. Etkin mod göstergesi kontrol hedefine bağlam sağlar; sensör sağlığını, rota güvenliğini veya seçilmiş ayarın yeterliliğini bağımsız olarak onaylamaz. Mod, değer ve geçerlilik birlikte okunmalıdır; tek gösterge bütün kanıtı taşımaz.
Genel standartları gemideki uygulamadan ayırmak
IEC’nin açık kataloğu IEC 62065:2025’i, 16 Ekim 2025’te yayımlanan ve 2014 sürümünün yerine geçen Baskı 3.0 olarak tanımlar. Özet, standardı IMO iz kontrolü performans standardıyla ilişkilendirir ve köprüüstü uyarı yönetimi dahil değişiklikler bildirir. Yalnız bu açık katalog ve özet incelenmiştir; ücretli metnin maddesi veya deney usulü burada kaynak gösterilmez.
Yukarıdaki ayrıntılı geçiş açıklaması, tam IEC baskısının varsayılan okumasından değil, doğrudan erişilebilen 1998 IMO kararından gelir. Geminin gerçek onay temeli, kurulu yazılımı ve işletim talimatları ayrı kanıttır. Belgenin daha yeni tarihi, belirli kurulumun her özelliği uyguladığını veya genel çizimin cihaz arayüzüne uyduğunu göstermez. Yayın kimliği ile gemideki işlevin doğrulanması farklı işlemlerdir.
İncelenebilir bir mod geçiş kaydı tanımlamak
Yararlı olay kaydı; zamanı, istenen değişimi, sonuçtaki etkin modu, eski ve yeni ayarı, gerçek başı, yer rotasını, etkin izi ve işaretli sapmayı bağlar. Kaynak durumlarıyla birimleri de korur. Böylece doğru tutulan baş ile süren rota izleme ayrılabilir; sonuçların farklı olması tek başına arıza tanısına dönüştürülmez. Kaydın bağlamı, sayıların yorumunu korur.
Özgün kayıtta olay ideal izden başa geçiştir; korunan baş sabittir ve batıya sabit bileşenle sapma işaret değiştirir. Denetleyici arızası benzetilmemiştir. Durum şu açık soruyu öğretir: şu anda hangi hata kontrol ediliyor ve başka hangi büyüklükler hâlâ yorumlanmalı? Yanıt yalnız “otomatik” sözcüğünden değil, amaçtan ve kanıttan gelir; başın sabit olması bütün seyir hedeflerinin karşılandığını göstermez.
Kaynaklar
- IMO Resolution MSC.74(69), Annex 2, Recommendation on Performance Standards for Track Control Systems. Adopted 12 May 1998; Annex 2 — 1; 4; 5.1.2–5.1.4; 5.1.12–5.1.16; 5.3.5–5.3.7; 6.2.1; 8
- IEC 62065:2025 official publication catalogue. Edition 3.0, published 16 October 2025; replaces 2014 edition — Abstract, publication detail and listed changes